Cet article est une version adaptée d'un article institutionnel de l'ENSTA, publié en janvier 2026 sur ensta.fr. Il est republié ici avec davantage de contexte technique et des liens vers mes travaux.
Le sens caché de la robotique
Les robots voient mieux que nous. La vision par ordinateur détecte objets, visages et émotions avec une précision surhumaine. Ils entendent aussi : la reconnaissance vocale rivalise avec l'humain. Ils sentent même les odeurs, avec des capteurs de gaz qui repèrent des traces que nous ne percevons pas.
Et leur toucher ? Rudimentaire. Maladroit. Absent.
Pour un domaine qui rêve de robots humanoïdes capables de manipuler, de prendre soin et d'interagir socialement, cette lacune est une faiblesse majeure.
La frontière : peau artificielle et intelligence tactile
Le toucher n'est pas un sens unique, c'est une symphonie de sensations :
- Pression : où et avec quelle force me touche-t-on ?
- Texture : cette surface est-elle rugueuse, lisse, collante ?
- Température : est-ce froid ou chaud ?
- Vibration : quelles fréquences parcourent ma peau ?
- Proprioception : où est ma main dans l'espace ?
- Kinesthésie : quelles forces s'exercent sur mes articulations ?
Les humains intègrent tout cela en continu, souvent sans même y penser. On plonge la main dans sa poche et on reconnaît ses clés au toucher. On serre une main et on évalue instantanément l'assurance et les intentions de l'autre.
Pour que les robots en fassent autant, il leur faut une peau artificielle et une intelligence tactile.
Mes recherches : combler le fossé haptique
À l'ENSTA Paris, au laboratoire U2IS (Autonomous Systems & Robotics Lab), ma thèse porte précisément sur cette frontière.
La matrice tactile pour mains humanoïdes
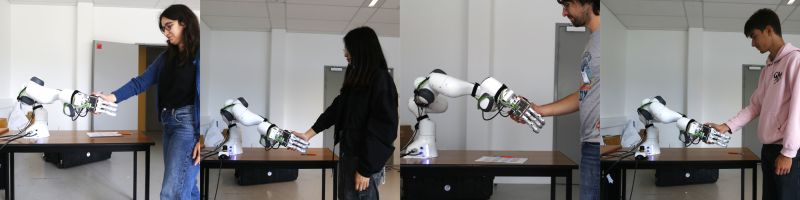
Nous avons développé une matrice de capteurs tactiles à grande échelle pour mains de robots humanoïdes : une sorte de peau artificielle collée sur la paume, les doigts et le dos de la main. Le système :
- mesure la géométrie du contact (où l'humain me touche-t-il ?) ;
- déduit la morphologie de la main (quelle est la taille de la main humaine ?) ;
- détecte l'intention de préhension (cette personne serre-t-elle doucement ou fermement ?) ;
- prédit l'état émotionnel (ce toucher exprime-t-il l'assurance, l'hésitation, la confiance ?).
Ce n'est pas de la science-fiction : ce matériel fonctionne aujourd'hui dans notre laboratoire.
De la perception à la prédiction : les affordances génératives
Mais percevoir ne suffit pas. Un robot vraiment intelligent doit aussi imaginer : « Quelle sensation tactile dois-je attendre si j'effectue l'action X ? » et « Que me disent ces signaux tactiles sur ce qui se passe ? »
Nous développons des modèles génératifs d'affordance tactile conditionnés par l'action : des systèmes d'apprentissage qui apprennent à prédire et à comprendre les sensations à venir. Les applications sont considérables :
- Une manipulation plus sûre : prédire les forces avant qu'elles ne dépassent les seuils de sécurité
- Une préhension dextre : adapter la prise au retour tactile prédit
- L'interaction sociale : comprendre le toucher humain et y répondre de façon juste
De la compréhension à l'expression : le retour haptique
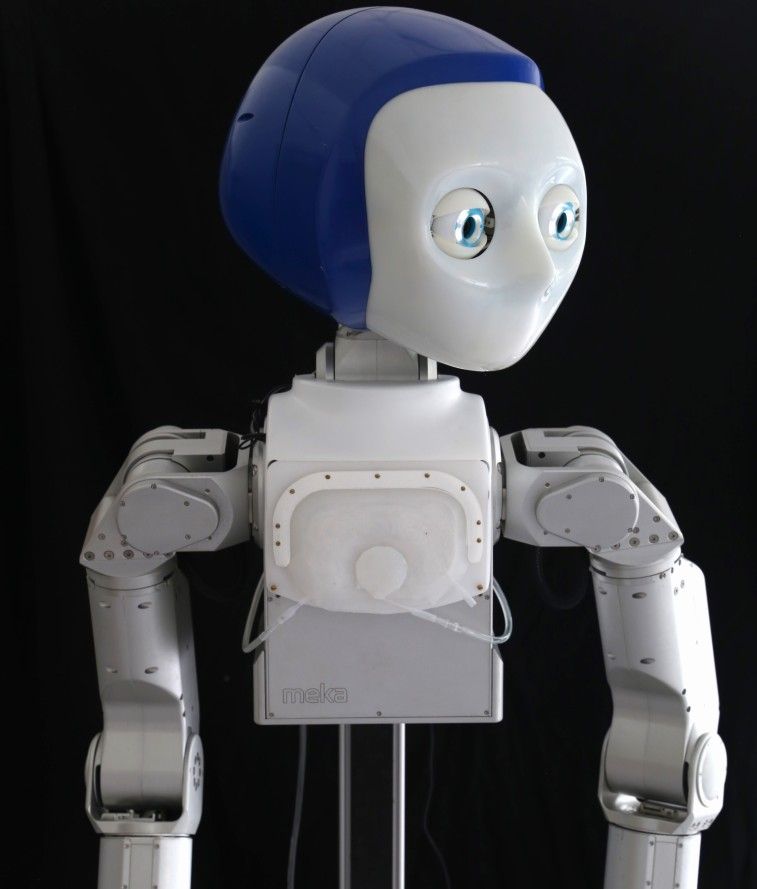
Enfin, un robot socialement intelligent doit communiquer par le toucher. Nous avons conçu une interface haptique pneumatique souple qui exprime des signaux sociaux involontaires (respiration, battements de cœur) pour transmettre calme et présence à une personne en détresse.
Les premiers résultats montrent qu'un retour haptique synchronisé réduit significativement l'anxiété dans l'interaction humain-robot. Un robot qui respire avec vous est un robot en qui l'on a confiance.
Pourquoi maintenant ? Pourquoi c'est important.
La frontière médicale
Les robots entrent à l'hôpital et en clinique : robots chirurgicaux, robots de rééducation, robots d'aide aux personnes âgées. Ces systèmes doivent être sûrs, réactifs et doux. Et la douceur se communique par le toucher.
Le vieillissement de la population
Les pays développés font face à une vague de vieillissement. Les robots feront sans doute partie de la solution pour prendre soin des personnes âgées. Mais un robot sans égards, qui serre trop fort, trop vite, sans sensibilité, sera rejeté. Les robots qui touchent avec attention seront acceptés.
La frontière sociale
À mesure que les robots quittent les usines pour les maisons, les écoles et les espaces sociaux, ils devront être non seulement fonctionnels mais aussi de bonne compagnie. Et la compagnie commence par le toucher.
La vision d'ensemble
Mes recherches s'inscrivent dans un mouvement plus large : passer de l'outil au compagnon. Pas des compagnons conscients (cela relève encore de la philosophie), mais des robots qui interagissent avec nous de façon intuitive et attentive aux émotions.
Cela demande :
- Percevoir : peau artificielle et transducteurs tactiles
- Comprendre : modèles d'apprentissage de l'interaction tactile
- Exprimer : retour haptique et communication incarnée
- Sécuriser : surveillance tactile en temps réel et contrôle adaptatif
Reconnaissance et élan
En décembre 2025, j'ai reçu le 2e prix Demeny-Vaucanson (décerné par la Fédération française de mécanique et des sciences du mouvement) pour ces travaux. Cette reconnaissance par une communauté de mécaniciens et de spécialistes du mouvement me touche profondément.
Elle montre que le toucher devient central en robotique : non plus une niche, mais une frontière.
Et après ?
Mes recherches se poursuivent dans plusieurs directions :
- Changer d'échelle : étendre la matrice tactile à toute la main et au bras
- Apprendre en temps réel : entraîner les modèles génératifs directement sur le robot, en s'adaptant à chaque utilisateur
- Aller vers la clinique : travailler avec des hôpitaux pour déployer des robots sensibles au toucher en thérapie et en soin
- Ouvrir : publier logiciels et plans matériels pour que d'autres laboratoires puissent s'en saisir
Mais surtout, j'aimerais inspirer la prochaine génération de roboticiens à se demander : « Comment concevoir des robots qui touchent avec attention ? »
En prenant du recul
Les robots vont interagir de plus en plus avec nous. La façon dont ils nous toucheront, avec sensibilité, douceur et réactivité, décidera si nous les accueillons ou si nous les craignons.
Au fond, le toucher n'est pas une affaire de capteurs ou d'algorithmes. Le toucher, c'est le lien. Et le lien, c'est ce qui nous rend humains.
Si nous savons construire des robots qui comprennent le toucher, peut-être saurons-nous construire des robots que les humains auront envie de toucher en retour.
À voir aussi :
- Matrice tactile pour main humanoïde
- Modèle génératif factorisé de l'affordance tactile conditionnée par l'action
- Interface haptique robotique souple contre l'anxiété
- Poignée de main humain-robot
- Prix : prix Demeny-Vaucanson 2025 (2e place), Journée FeDeV, Inria Saclay
Article publié à l'origine en janvier 2026 sur ensta.fr. Enrichi et republié avec autorisation. Merci à l'ENSTA et à la Prof. Adriana Tapus de m'avoir permis de partager cette histoire.