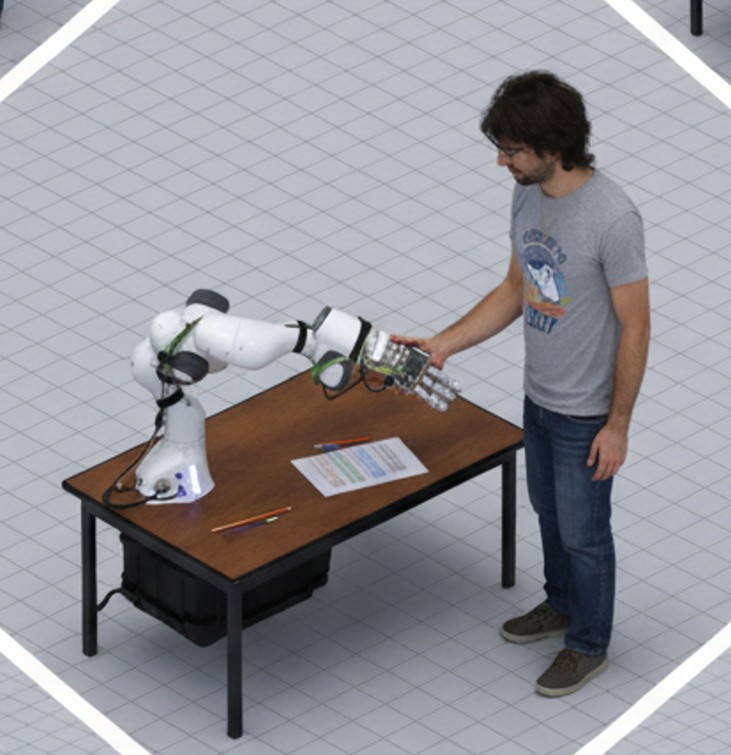
Présentation du projet
Cette recherche explore l'une des interactions les plus fondamentales, et pourtant peu étudiées, entre humains et robots : la poignée de main. Au-delà du rituel social, une poignée de main porte des informations riches sur la confiance, l'intention et le confort : des signaux tactiles que les robots devraient comprendre et rendre.
Nous avons mené une étude empirique contrôlée pour identifier et quantifier les facteurs clés qui rendent une poignée de main humain-robot naturelle et agréable.
Questions de recherche
- Quelles propriétés physiques d'une poignée de main robotique sont perçues comme naturelles ou non ?
- Comment la compliance (souplesse/raideur), la force de préhension et la synchronie temporelle du robot influencent-elles le confort et la confiance ?
- Peut-on construire un modèle qui prédit la qualité d'une poignée de main à partir de ces paramètres ?
Protocole expérimental
Plateforme matérielle
Bras collaboratif Franka Emika Panda équipé d'une pince adaptative sur mesure (inspirée de la main Meka) capable de moduler :
- la force de préhension (retour par capteur de force) ;
- la compliance (paramètres ressort-amortisseur) ;
- le timing (synchronisation de la saisie et du relâchement avec le mouvement humain).
Déroulé de l'étude
Les participants ont serré la main du robot dans des conditions variées de façon systématique :
- Niveaux de compliance : rigide, modéré, souple (comme différentes « personnalités »)
- Forces de préhension : douce, normale, ferme
- Types de synchronie : suivi parfait de la main, léger retard, initiation anticipée
Chaque poignée de main a été enregistrée, et les participants ont évalué le confort, le naturel et la confiance.
Principaux résultats
(Résultats de l'article ICRA 2026, publication en cours)
- La compliance compte le plus : un contact souple est préféré par tous ; une prise rigide est perçue comme agressive ou défensive
- Moduler la force : une force modérée et adaptée au contexte fait mieux qu'une force constante ; trop serré est inconfortable, trop lâche paraît impersonnel
- La synchronie est essentielle : un robot qui anticipe le mouvement de la main crée une interaction plus fluide et naturelle qu'un robot qui réagit passivement
Applications
- Robotique sociale : recommandations pour régler la « personnalité » des robots collaboratifs
- Plateformes humanoïdes : un contrôle du haut du corps plus proche de l'humain
- Confiance humain-robot : l'interaction tactile comme canal pour créer du lien
- Robotique d'assistance : des poignées de main adaptées aux personnes âgées ou en situation de handicap
Publications
- Saood & Tapus (2026). « Contributing Factors in Human-Robot Handshake: Compliance, Hand Grip, and Synchrony. » Proc. IEEE International Conference on Robotics and Automation (ICRA), 2026.
Projets liés
- Matrice tactile pour main humanoïde
- Affordance tactile générative
- Interface haptique robotique souple