Projets
Recherche et ingénierie, du silicone au logiciel.
Peaux tactiles, interfaces haptiques, robots médicaux, pilotes ROS 2 et essaims. Choisissez un fil.
Robotique médicale & imagerie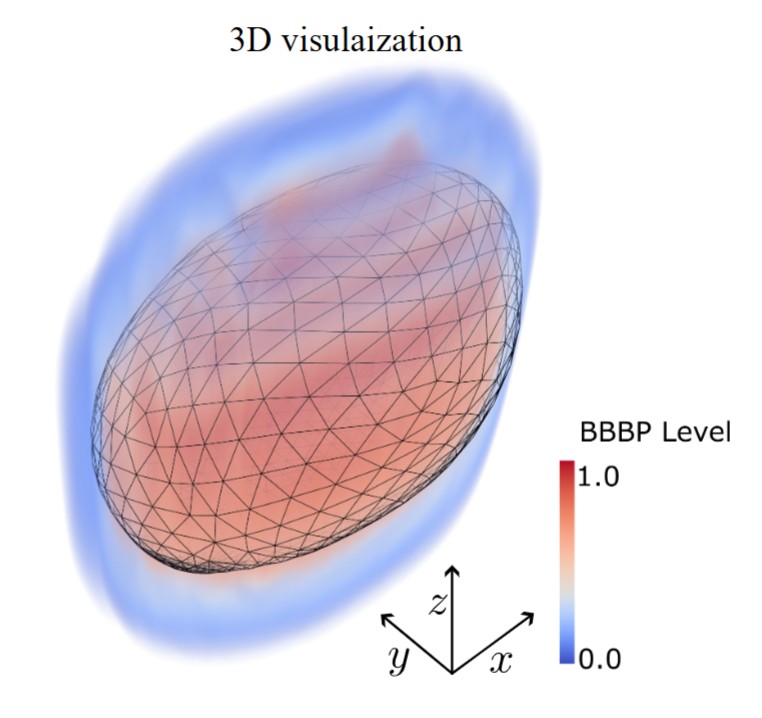 Assistance robotique pour l'ouverture de la BHEPlateforme d'ultrasons focalisés assistée par robot (UR5, ROS 2, suivi optique NDI) pour délivrer des médicaments à travers la barrière hémato-encéphalique. Brevetée et licenciée à Therasonic en 2026.read moreLogiciel robotiquehid_ros2 : une interface matérielle USB-HID universelle pour ros2_controlAuteur d'une interface matérielle ros2_control open source qui connecte n'importe quel périphérique USB-HID (Teensy, ESP32, STM32, capteurs sur mesure) à ROS 2 depuis un fichier YAML, sans écrire de C++. Présentée à la ROSCon FR 2025. open sourcePerception tactile
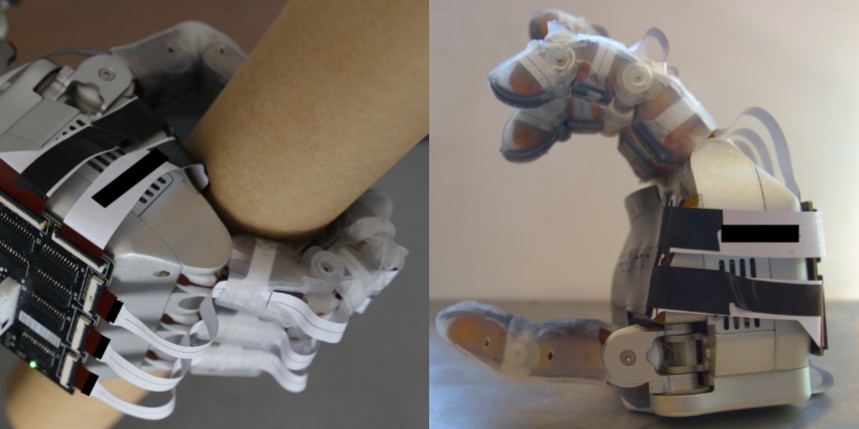 Matrice tactile pour main humanoïde au service du toucher socio-affectifConception, fabrication et validation d'une matrice de capteurs tactiles intégrée dans un substrat en silicone souple pour mains humanoïdes, le cœur matériel de ma thèse.read moreLogiciel robotique
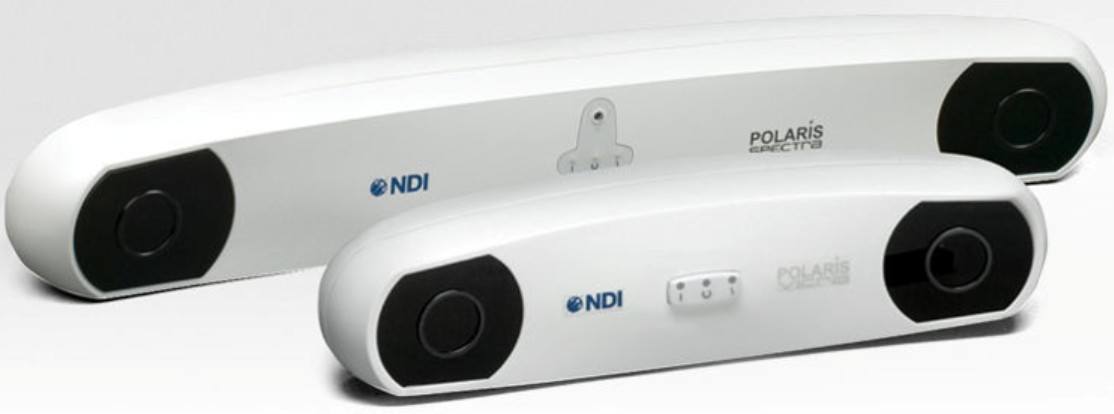 Driver ROS 2 pour les systèmes NDIDriver ROS 2 / ros2_control pour les systèmes de suivi médicaux NDI Polaris et Aurora : poses 6 DDL submillimétriques jusqu'à 60 Hz pour la robotique chirurgicale et de rééducation (ICube Robotics, open source). open sourceLogiciel robotiquepaxini_ros2 : driver ROS 2 pour les matrices tactiles PaXini GEN3Écriture d'un driver ros2_control complet pour les matrices tactiles PaXini GEN3 : interface matérielle, broadcaster tactile, URDF et chaîne de données brutes. Il fait tourner la main tactile de ma thèse. open sourceInteraction humain-robot
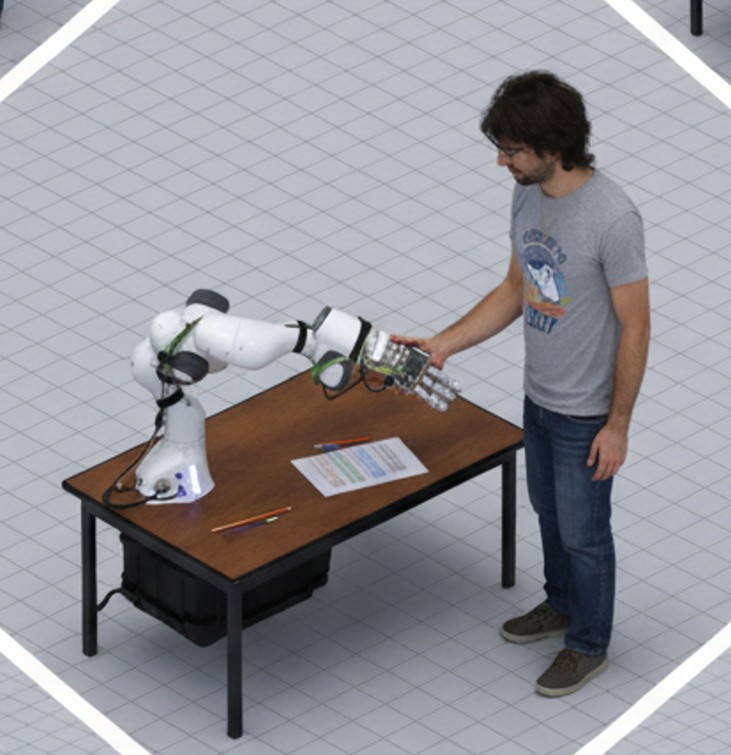 Les facteurs d'une poignée de main humain-robot réussieÉtude empirique de ce qui rend une poignée de main entre humain et robot naturelle et agréable : compliance, force de préhension et synchronie. open sourcePerception tactile
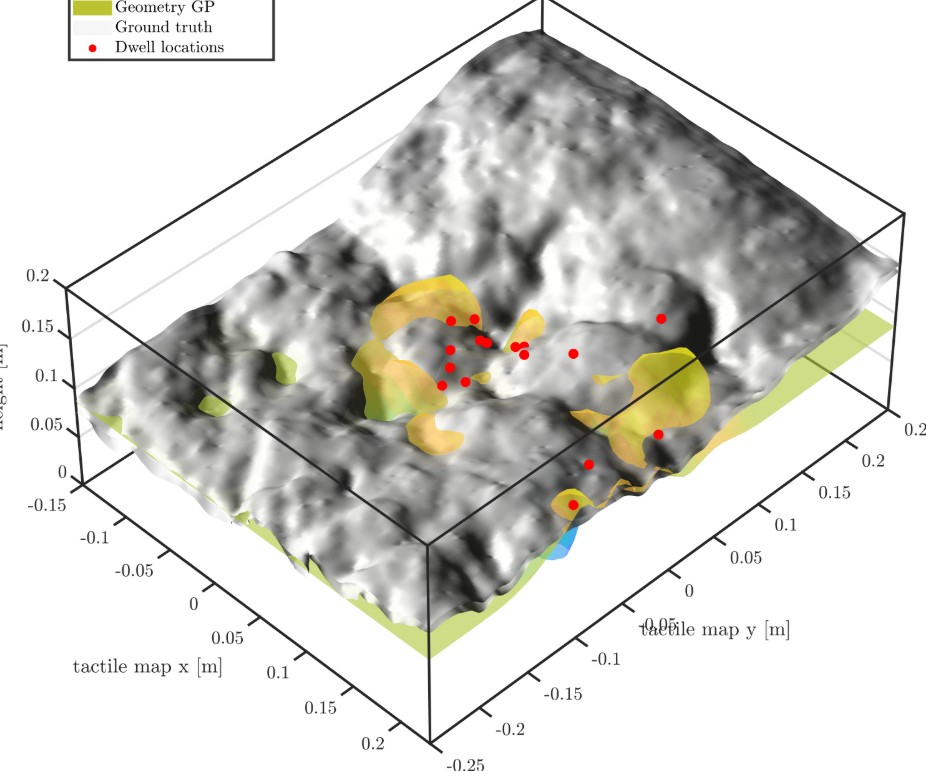 Modèle génératif factorisé de l'affordance tactile conditionnée par l'actionApprendre aux robots à prédire et comprendre les interactions tactiles grâce à des modèles génératifs conditionnés par l'action et le toucher passé. open sourceInteraction humain-robot
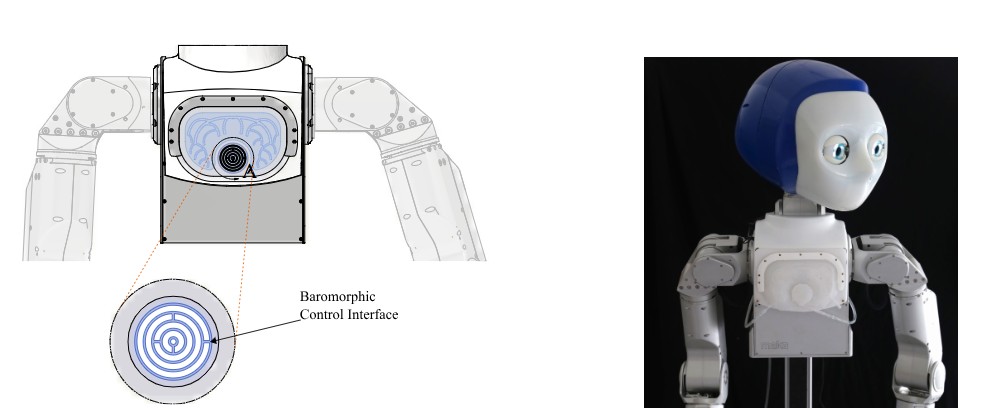 Interface haptique robotique souple contre l'anxiétéInterface haptique portable qui reproduit battements de cœur et rythmes respiratoires pour réduire l'anxiété et apaiser pendant l'interaction humain-robot.read moreRobotique en essaim
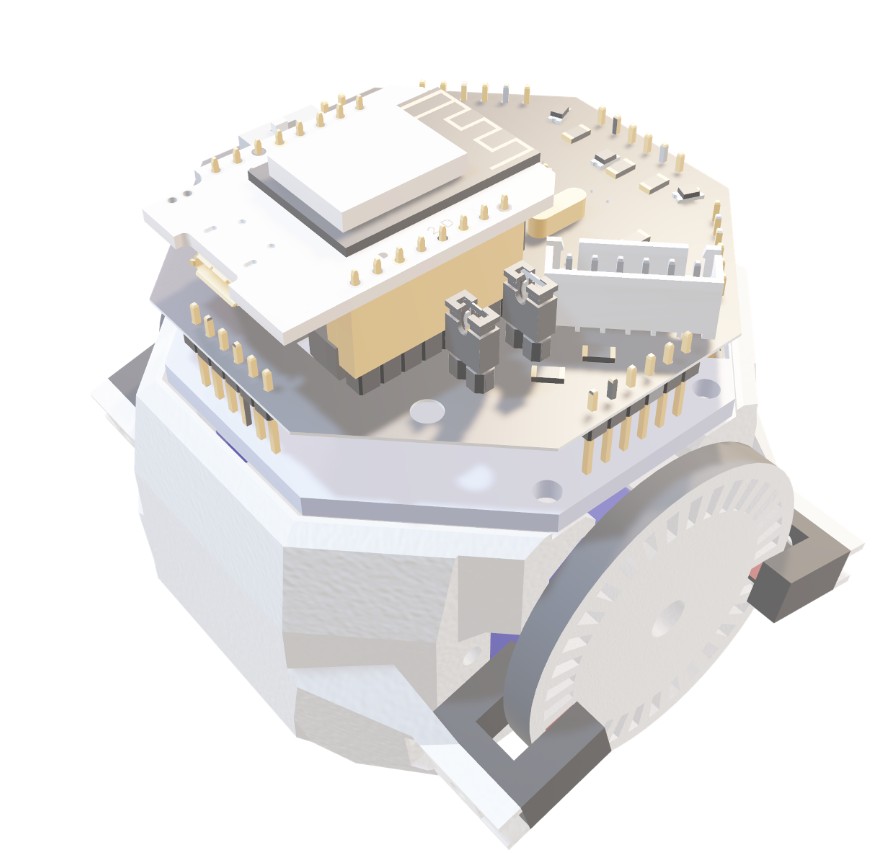 Firmware pour robots en essaimFirmware embarqué complet en C pour robots mobiles autonomes en essaim, avec algorithmes de contrôle avancés et coordination multi-robots. open sourceRobotique en essaim
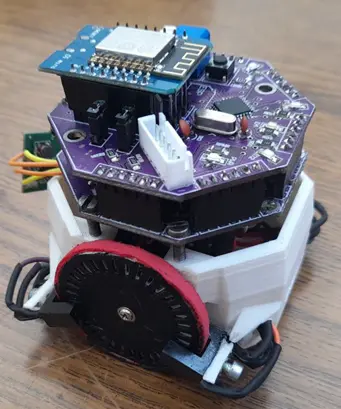 Planification de mouvement d'essaims par la dynamique des fluidesUn algorithme de planification de mouvement pour essaims de robots non holonomes fondé sur les équations de Navier-Stokes, testé sur une plateforme de 15 robots. open sourceLogiciel robotique
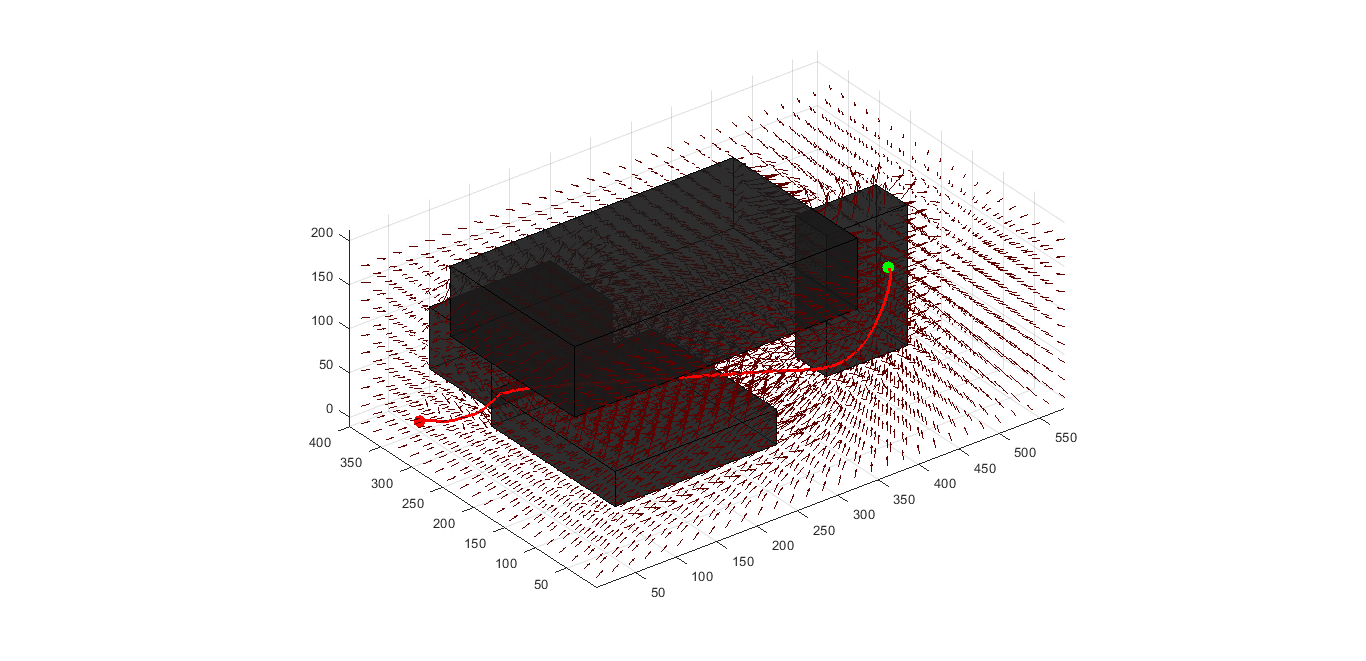 Planificateur de trajectoire 3D par gradientAlgorithme de planification de trajectoire en trois dimensions par descente de gradient, avec champs de potentiel attractifs et répulsifs pour la navigation robotique. open sourceRobotique médicale & imagerie
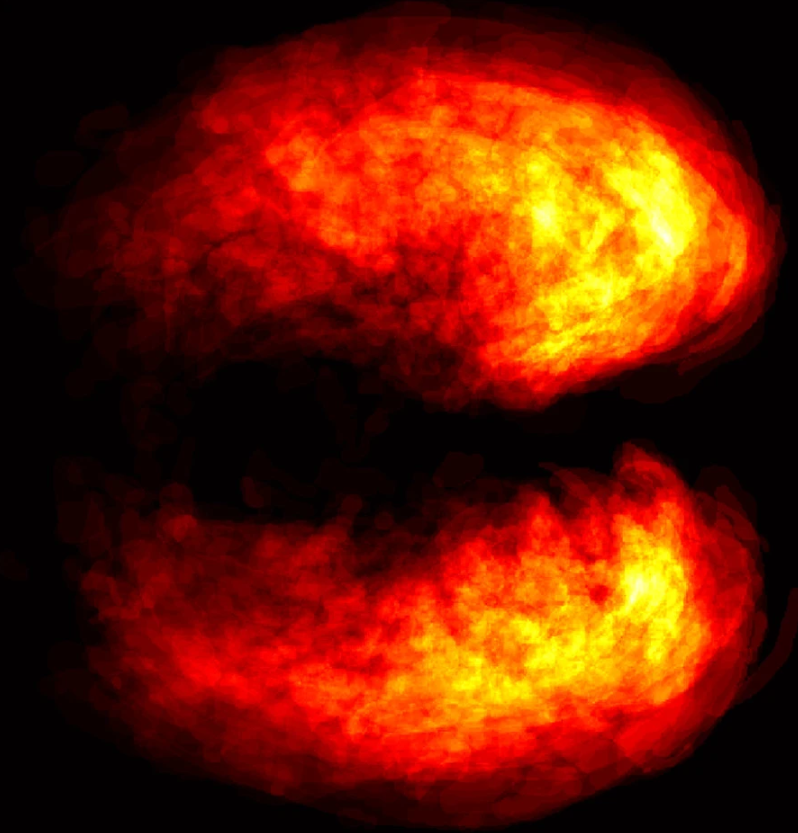 Segmentation d'images scanner pulmonaires COVID-19 par apprentissage profondÉtude comparative des architectures U-Net et SegNet pour la segmentation sémantique des tissus infectés par la COVID-19 sur des images scanner. open source
Assistance robotique pour l'ouverture de la BHEPlateforme d'ultrasons focalisés assistée par robot (UR5, ROS 2, suivi optique NDI) pour délivrer des médicaments à travers la barrière hémato-encéphalique. Brevetée et licenciée à Therasonic en 2026.read moreLogiciel robotiquehid_ros2 : une interface matérielle USB-HID universelle pour ros2_controlAuteur d'une interface matérielle ros2_control open source qui connecte n'importe quel périphérique USB-HID (Teensy, ESP32, STM32, capteurs sur mesure) à ROS 2 depuis un fichier YAML, sans écrire de C++. Présentée à la ROSCon FR 2025. open sourcePerception tactileMatrice tactile pour main humanoïde au service du toucher socio-affectifConception, fabrication et validation d'une matrice de capteurs tactiles intégrée dans un substrat en silicone souple pour mains humanoïdes, le cœur matériel de ma thèse.read moreLogiciel robotiqueDriver ROS 2 pour les systèmes NDIDriver ROS 2 / ros2_control pour les systèmes de suivi médicaux NDI Polaris et Aurora : poses 6 DDL submillimétriques jusqu'à 60 Hz pour la robotique chirurgicale et de rééducation (ICube Robotics, open source). open sourceLogiciel robotiquepaxini_ros2 : driver ROS 2 pour les matrices tactiles PaXini GEN3Écriture d'un driver ros2_control complet pour les matrices tactiles PaXini GEN3 : interface matérielle, broadcaster tactile, URDF et chaîne de données brutes. Il fait tourner la main tactile de ma thèse. open sourceInteraction humain-robotLes facteurs d'une poignée de main humain-robot réussieÉtude empirique de ce qui rend une poignée de main entre humain et robot naturelle et agréable : compliance, force de préhension et synchronie. open sourcePerception tactileModèle génératif factorisé de l'affordance tactile conditionnée par l'actionApprendre aux robots à prédire et comprendre les interactions tactiles grâce à des modèles génératifs conditionnés par l'action et le toucher passé. open sourceInteraction humain-robotInterface haptique robotique souple contre l'anxiétéInterface haptique portable qui reproduit battements de cœur et rythmes respiratoires pour réduire l'anxiété et apaiser pendant l'interaction humain-robot.read moreRobotique en essaimFirmware pour robots en essaimFirmware embarqué complet en C pour robots mobiles autonomes en essaim, avec algorithmes de contrôle avancés et coordination multi-robots. open sourceRobotique en essaimPlanification de mouvement d'essaims par la dynamique des fluidesUn algorithme de planification de mouvement pour essaims de robots non holonomes fondé sur les équations de Navier-Stokes, testé sur une plateforme de 15 robots. open sourceLogiciel robotiquePlanificateur de trajectoire 3D par gradientAlgorithme de planification de trajectoire en trois dimensions par descente de gradient, avec champs de potentiel attractifs et répulsifs pour la navigation robotique. open sourceRobotique médicale & imagerieSegmentation d'images scanner pulmonaires COVID-19 par apprentissage profondÉtude comparative des architectures U-Net et SegNet pour la segmentation sémantique des tissus infectés par la COVID-19 sur des images scanner. open source