Systèmes robotiques & commande
Commande de manipulateurs, planification de trajectoires et de couverture, optimisation, de la simulation au robot réel.
Ingénieur roboticien · doctorant à l'ENSTA Paris (IP Paris) · Palaiseau
Du hardware embarqué et du contrôle sous ROS 2 jusqu'aux expériences validées avec des personnes. Ingénieur mécatronicien et doctorant à l'IP Paris, avec un brevet en robotique médicale déjà licencié à un industriel.
À propos
Je suis Adnan, ingénieur mécatronicien qui conçoit des robots de bout en bout, et chercheur qui les teste avec des personnes.
J'ai été formé comme ingénieur en mécatronique (diplôme en 5 ans, Université Tishreen), puis je me suis spécialisé en robotique médicale à l'Université de Strasbourg. Ingénieur de recherche à ICube, j'ai mené la partie robotique d'une plateforme d'ultrasons focalisés ; ces travaux ont été brevetés et licenciés à Therasonic, où je suis aujourd'hui consultant.
Depuis 2024, je prépare une thèse à l'ENSTA Paris (IP Paris) sur la perception tactile et l'interaction physique humain-robot, toujours les mains dans le matériel : capteurs, firmware, drivers ROS 2 et expériences. Je suis devenu roboticien parce que je voulais des machines plus douces avec les gens ; le récit de ma thèse raconte cette partie.
Travaux choisis
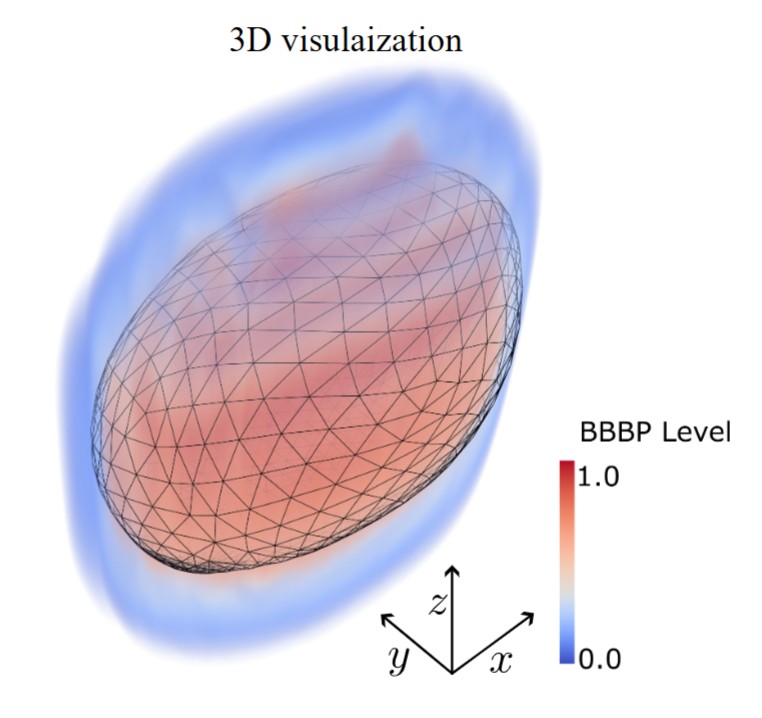 Assistance robotique pour l'ouverture de la BHEPlateforme d'ultrasons focalisés assistée par robot (UR5, ROS 2, suivi optique NDI) pour délivrer des médicaments à travers la barrière hémato-encéphalique. Brevetée et licenciée à Therasonic en 2026.read moreLogiciel robotiquehid_ros2 : une interface matérielle USB-HID universelle pour ros2_controlAuteur d'une interface matérielle ros2_control open source qui connecte n'importe quel périphérique USB-HID (Teensy, ESP32, STM32, capteurs sur mesure) à ROS 2 depuis un fichier YAML, sans écrire de C++. Présentée à la ROSCon FR 2025. open sourcePerception tactile
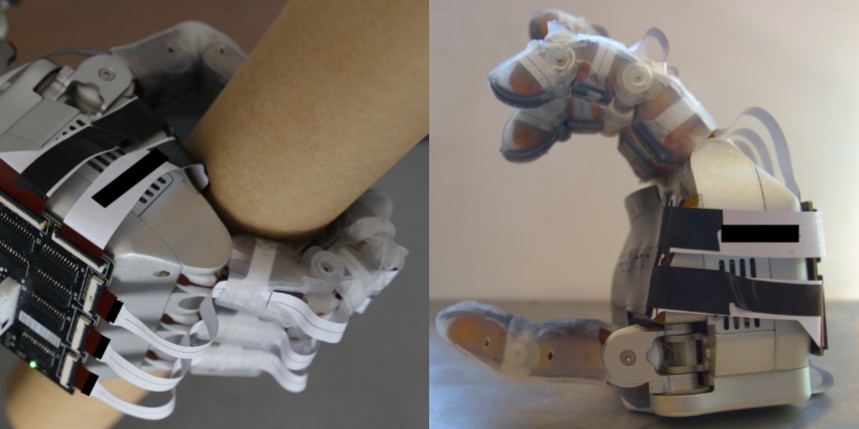 Matrice tactile pour main humanoïde au service du toucher socio-affectifConception, fabrication et validation d'une matrice de capteurs tactiles intégrée dans un substrat en silicone souple pour mains humanoïdes, le cœur matériel de ma thèse.read moreLogiciel robotique
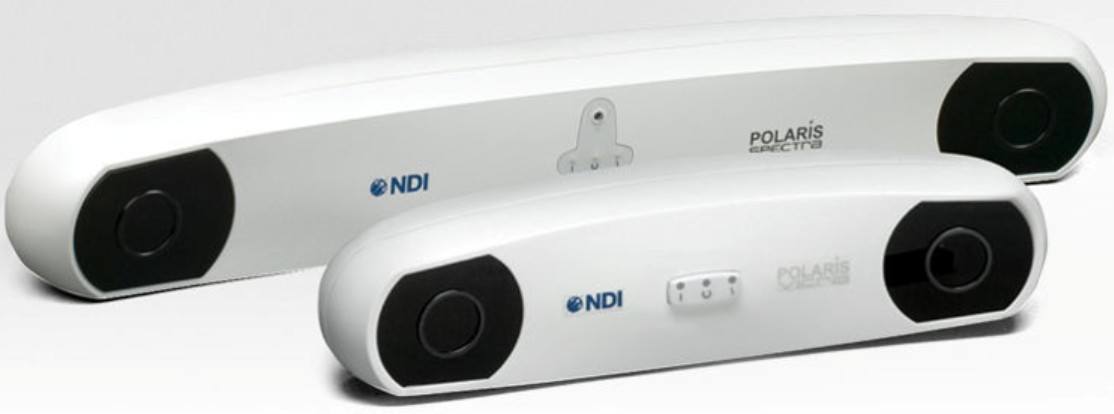 Driver ROS 2 pour les systèmes NDIDriver ROS 2 / ros2_control pour les systèmes de suivi médicaux NDI Polaris et Aurora : poses 6 DDL submillimétriques jusqu'à 60 Hz pour la robotique chirurgicale et de rééducation (ICube Robotics, open source). open source
Compétences
Commande de manipulateurs, planification de trajectoires et de couverture, optimisation, de la simulation au robot réel.
Matrices de capteurs tactiles, firmware en C embarqué, PCB et CAO, et les drivers qui intègrent un nouveau matériel dans ROS 2.
Ultrasons focalisés assistés par robot et suivi optique de niveau médical. Travaux brevetés et licenciés à Therasonic, où je suis consultant.
Perception tactile, interfaces haptiques et études utilisateurs contrôlées, avec le traitement du signal et l'apprentissage profond qui vont avec.
Publications
2026 IEEE International Conference on Robotics and Automation (ICRA) · 2026
@inproceedings{saood2026handshake,
  title={Contributing Factors in Human-Robot Handshake: Compliance, Hand Grip, and Synchrony},
  author={Saood, Adnan and Tapus, Adriana},
  booktitle={2026 IEEE International Conference on Robotics and Automation (ICRA)},
  year={2026}
}2024 · EP Patent EP4445859A1; licensed by Therasonic, a CEA Neurospin spin-off, in 2026
@misc{saood2024focused,
  title={FOCUSED ULTRASOUND SONICATION WITH MECHANICAL AND ELECTRONIC STEERING ALONG A COMPUTED TRAJECTORY},
  author={SAOOD, Adnan and VAPPOU, Jonathan and NAGEOTTE, Florent and LARRAT, Benoit},
  year={2024},
  note={EP Patent EP4445859A1; licensed by Therasonic, a CEA Neurospin spin-off, in 2026}
}BMC Medical Imaging · 2021
@article{saood2021covid,
  title={COVID-19 lung CT image segmentation using deep learning methods: U-Net versus SegNet},
  author={Saood, Adnan and Hatem, Iyad},
  journal={BMC Medical Imaging},
  volume={21},
  pages={1--10},
  year={2021},
  publisher={BioMed Central},
  doi={10.1186/s12880-020-00529-5}
}2024 IEEE-RAS 23rd International Conference on Humanoid Robots (Humanoids) · 2024
This paper focuses on creating a haptic interface for humanoid robots to convey emotional feedback through heart and lung simulations, enhancing non-verbal interaction and emotional connection between humans and robots.
@inproceedings{saood2024designing,
  title={Designing a Haptic Interface for Enhanced Non-Verbal Human-Robot Interaction: Integrating Heart and Lung Emotional Feedback},
  author={Saood, Adnan and Liu, Yang and Zhang, Heng and Tapus, Adriana},
  booktitle={2024 IEEE-RAS 23rd International Conference on Humanoid Robots (Humanoids)},
  pages={772--778},
  year={2024},
  organization={IEEE}
}Conférences & médias
IEEE ICRA 2026 · Vienne, Autriche · mai 1, 2026
ROSConFr 2025 · oct. 30, 2025
Robots en 3D
Glisser pour tourner · molette pour zoomer
Démo 3D
Un robot provisoire fait de cubes, pour montrer le fonctionnement de la visionneuse 3D : faites-le tourner, zoomez, ou ouvrez-le en réalité augmentée sur un téléphone. Mes propres robots apparaîtront ici.
R&D robotique, robotique médicale, ROS 2 et systèmes embarqués : je suis toujours partant pour discuter de projets, de collaborations et d'idées. Mon CV, mes articles et mon code sont à un clic.