Blog
Articles: #hri
Comptes rendus de conférences, présentations de projets et coulisses des articles.
Un souffle et un pouls pour un humanoïde : signaux haptiques, émotion et calme
Un poumon et un cœur en silicone sur un Meka M3 ont fait passer la reconnaissance des émotions de 0,33 à 0,49 et guidé une respiration apaisante. Bilan.
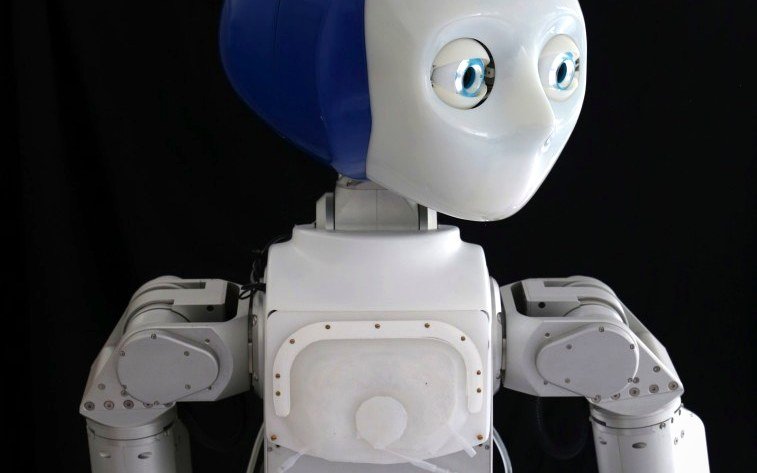
Lire une main humaine en une seule prise avec une peau robotique à 90 taxels
Comment un gant tactile souple à 90 capteurs estime la taille de la main d’une personne avec 96 % d’exactitude, et pourquoi la préhension est plus ardue.
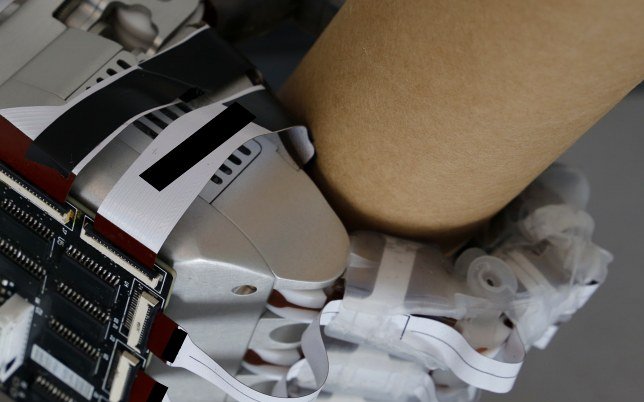
Piloter un robot par le toucher : ce que 12 premiers utilisateurs nous ont appris
Une étude utilisateur sur TOMM à l’ICS (TUM) comparant peau robotique et joystick pour piloter un manipulateur mobile à deux bras, en cours d’évaluation.
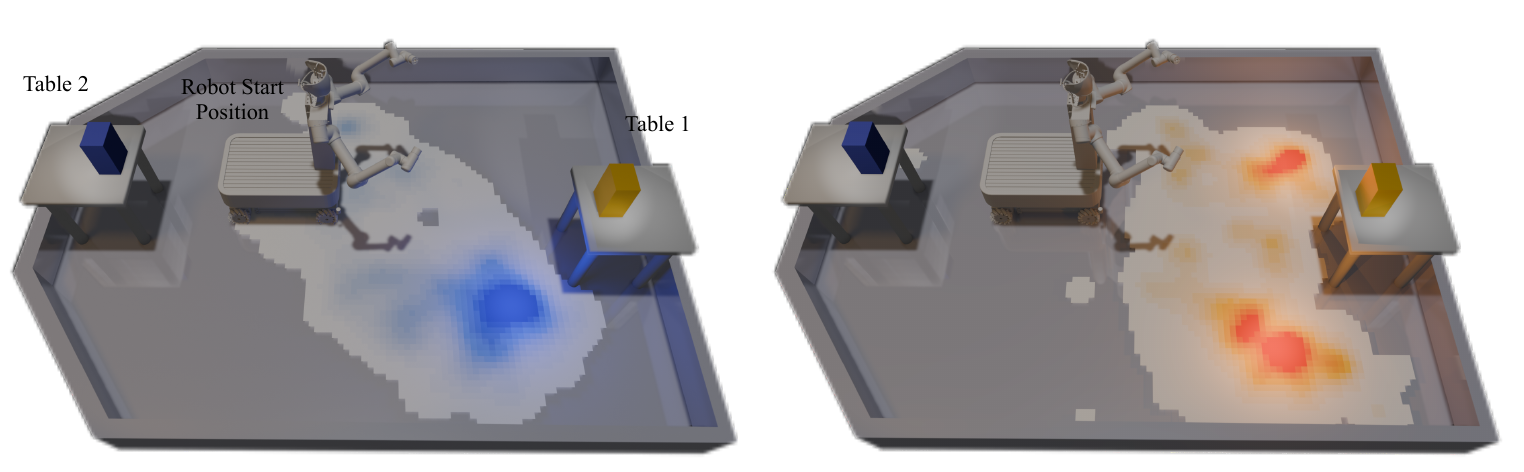
Beyond Words 2 : organiser l’atelier sur le toucher à ICSR 2026
Retour sur le deuxième atelier Beyond Words consacré au rôle du toucher en robotique sociale à ICSR 2026 : programme, thèmes et questions ouvertes.
ICRA 2026 : les facteurs d’une poignée de main humain-robot réussie
Qu’est-ce qui rend la poignée de main d’un robot naturelle et agréable ? Notre étude à ICRA 2026 sur la compliance, la force de prise et la synchronie.
À la une de l’ENSTA : un peu de sensibilité dans la robotique
L’ENSTA consacre un portrait à ma thèse sur le toucher robotique : peau en silicone, robot qui respire, et le toucher au service des robots compagnons.
Début de thèse à l’ENSTA : le toucher pour la robotique
J’ai commencé une thèse sur le toucher pour la robotique à l’U2IS, à l’ENSTA, sous la direction d’Adriana Tapus : mon parcours et le plan de la thèse.