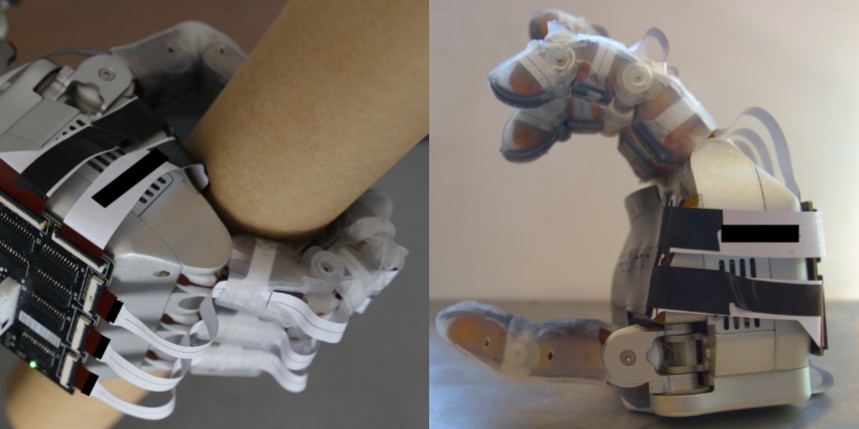
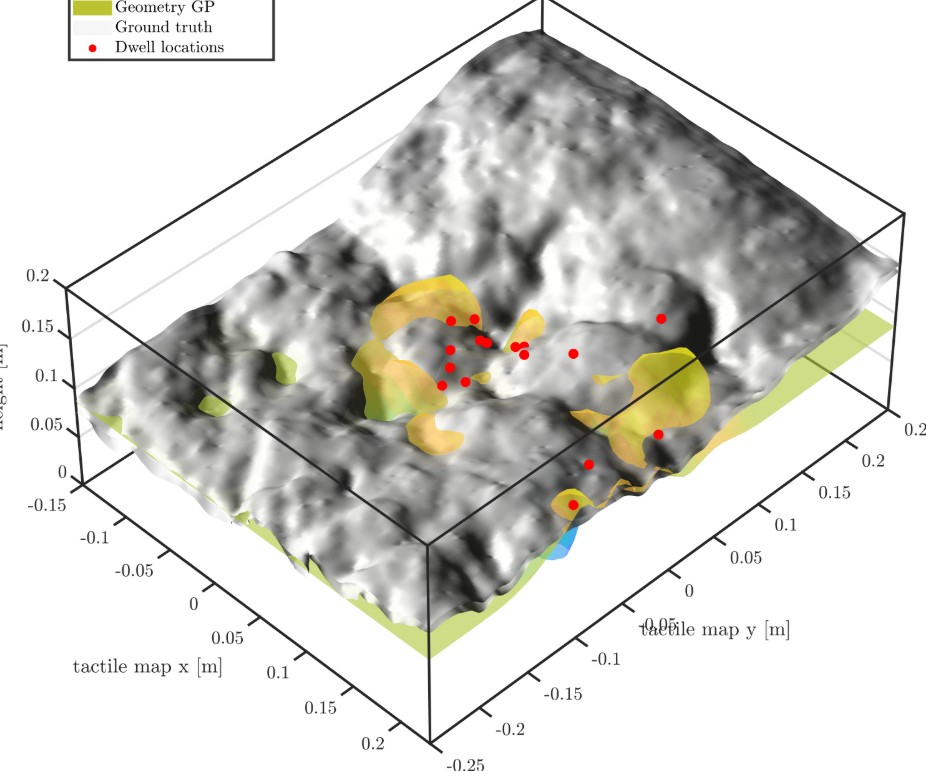
Présentation du projet
Ce projet est au cœur de ma thèse : doter les robots humanoïdes de capacités tactiles avancées pour des interactions humain-robot plus naturelles et plus empathiques. Il s'agit de créer une matrice tactile capable de percevoir et d'interpréter le toucher humain avec une grande sensibilité et une grande précision.
Motivation
Le toucher est l'une des formes de communication les plus fondamentales : il transmet des émotions, des intentions et des signaux sociaux que les mots seuls ne peuvent pas exprimer. Pour que les robots s'intègrent vraiment à la société et apportent une aide utile, ils doivent comprendre ces messages tactiles subtils et y répondre. Ce projet veut combler ce manque avec une technologie tactile qui va au-delà de la simple détection de contact, pour saisir le langage nuancé du toucher.
Approche technique
Conception et fabrication du capteur
La matrice tactile se compose de multiples éléments sensibles à la pression, intégrés dans un substrat en silicone souple et biocompatible qui imite les propriétés mécaniques de la peau humaine. Chaque élément est calibré avec soin pour détecter les variations de pression, de texture et de température, et fournir une information tactile riche, exploitable pour comprendre les intentions et les états émotionnels humains.
Principaux critères de conception :
- Résolution spatiale : une forte densité de capteurs pour capter les détails fins
- Plage de sensibilité : détecter aussi bien une caresse légère qu'une prise ferme
- Robustesse : résister à des interactions répétées
- Intégration : un montage transparent sur la structure de la main humanoïde
Traitement et interprétation du signal
Les données tactiles brutes sont traitées par des algorithmes de traitement du signal et d'apprentissage automatique pour en extraire :
- la force de contact et la distribution de pression ;
- la dynamique du toucher et ses motifs temporels ;
- la texture de surface et les propriétés du matériau ;
- le comportement de préhension et la posture de la main humaine.
Estimation en temps réel
Un point essentiel de ce travail est le développement d'algorithmes d'estimation en temps réel qui traitent l'information tactile avec une latence minimale, pour une réponse immédiate et adaptée du robot au toucher humain.
Applications et impact
Cette technologie tactile ouvre de nombreuses possibilités :
- Robotique de santé : des robots capables d'un toucher réconfortant en contexte thérapeutique
- Aide à la personne : des robots aidants qui comprennent les besoins des personnes âgées ou en situation de handicap
- Robotique sociale : des robots capables d'interactions physiques naturelles avec les humains
- Rééducation : des systèmes robotiques offrant un retour haptique précis en kinésithérapie
État actuel
Le projet est en phase de validation : les matrices fabriquées sont testées dans différentes conditions pour en garantir la fiabilité et la précision. Les premiers résultats sont prometteurs pour détecter et classer différents types de toucher humain.
Perspectives
Les prochains travaux porteront sur :
- l'ajout de la perception de la température et des vibrations ;
- des modèles d'apprentissage plus fins pour interpréter le toucher ;
- l'intégration du système tactile avec d'autres modalités sensorielles ;
- de vastes études d'interaction humain-robot pour valider l'efficacité du système.
Cette recherche est une étape importante vers des robots capables de vraiment comprendre le toucher humain et d'y répondre, et d'apporter un réel soutien émotionnel.