Ma thèse
Apprendre aux robots le langage du toucher.
Ma thèse à l'U2IS, ENSTA Paris (IP Paris), racontée comme un storyboard : la question, le matériel, les modèles et les expériences, et les compétences d'ingénieur que chaque étape a construites.
La question
Les robots arrivent à l'hôpital, à la maison et dans le soin, là où ils toucheront des personnes. La vision et la parole sont matures, le toucher non. Comment un robot doit-il percevoir le toucher humain, et comment doit-il toucher en retour ?
Compétences transférablescadrage du problèmeétat de l'artplanification de la recherche
Une peau tactile en silicone
J'ai conçu, fabriqué et calibré une matrice tactile intégrée dans un substrat en silicone souple pour une main humanoïde, assez sensible pour une caresse et assez robuste pour une prise ferme.
Compétences transférablesconception de capteursfabricationcalibrationacquisition embarquée
En savoir plus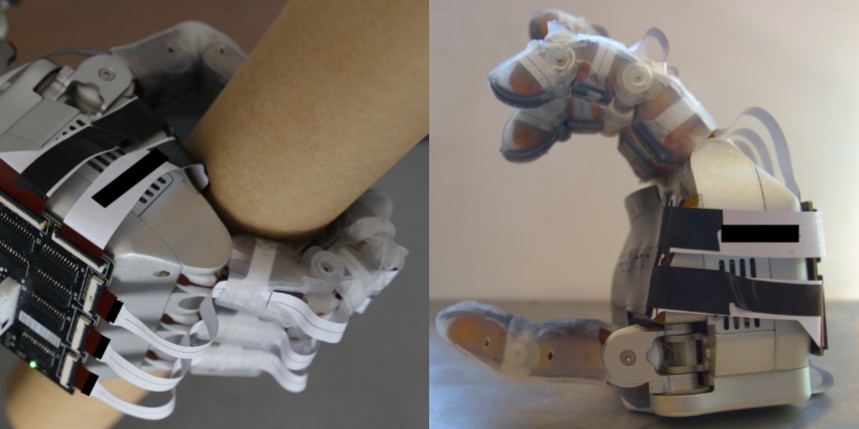
De la pression au sens
Des modèles temps réel transforment la pression brute des taxels en forme de main et en comportement de préhension : le robot sait qui le tient, et comment (ICSR 2025).
Compétences transférablestraitement du signal temps réelestimationapprentissage automatique
En savoir plus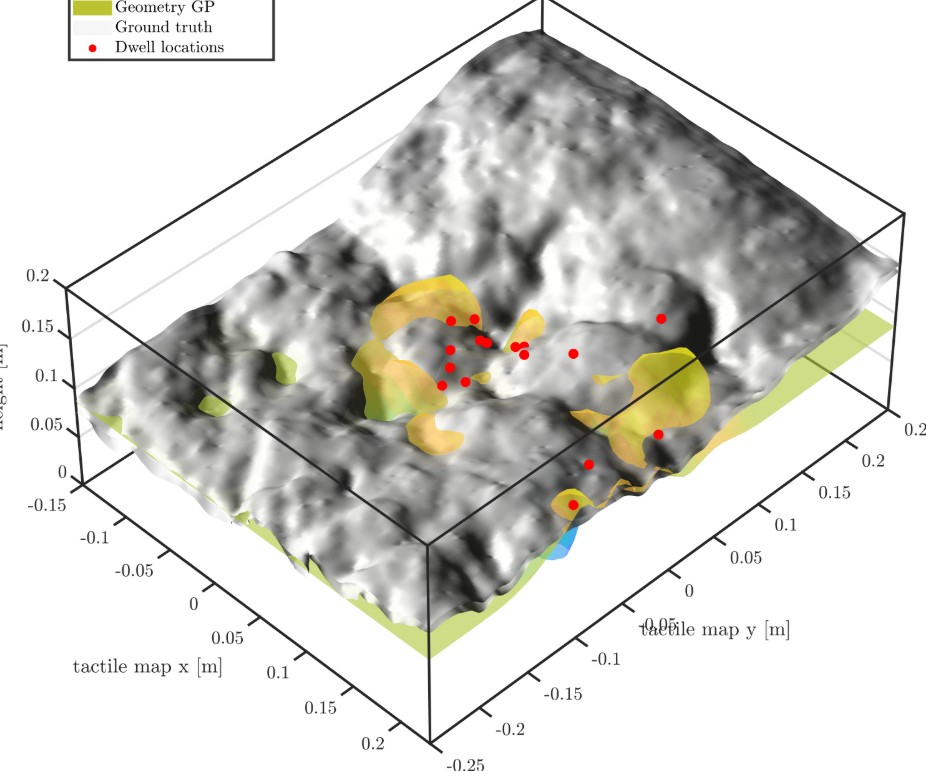
Prédire le toucher avant qu'il arrive
Un modèle génératif et factorisé de l'affordance tactile conditionnée par l'action : le robot apprend ce qu'il devrait ressentir en appuyant, caressant ou saisissant, et remarque quand la réalité diffère.
Compétences transférablesmodèles génératifsconception de jeux de donnéesPyTorch
En savoir plusL'étude sur la poignée de main
Sur un bras Franka Panda, j'ai fait varier compliance, force de préhension et synchronie, et mesuré le naturel de chaque poignée de main. La souplesse et l'anticipation l'emportent (premier auteur, ICRA 2026).
Compétences transférablesconception expérimentaleétudes utilisateursstatistiquescommande de robot
En savoir plus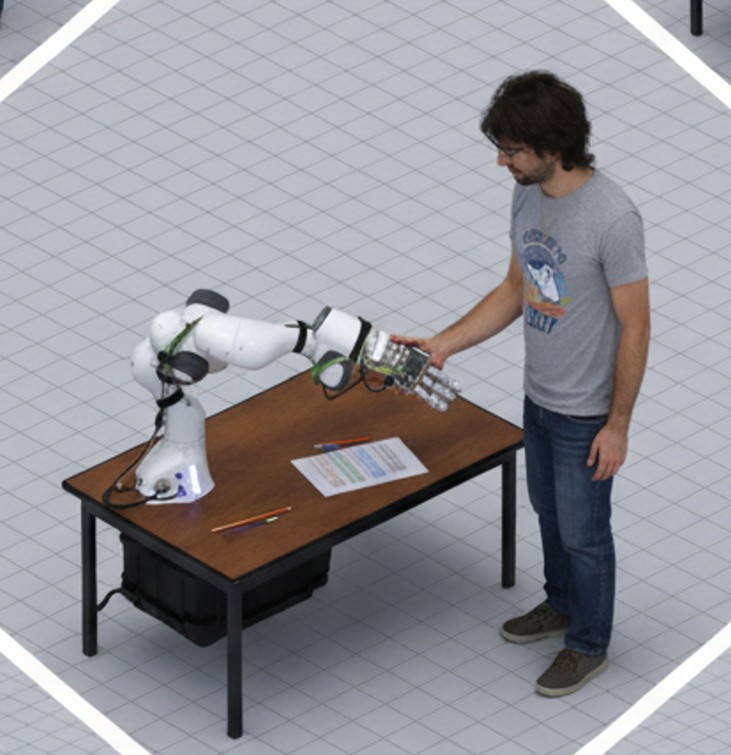
Un toucher qui apaise
Une interface pneumatique souple fait respirer un humanoïde et battre un cœur sous la main ; la respiration guidée avec elle a réduit l'anxiété déclarée (Humanoids 2024, ICSR).
Compétences transférablesactionnement souplepneumatiquemesures physiologiques
En savoir plus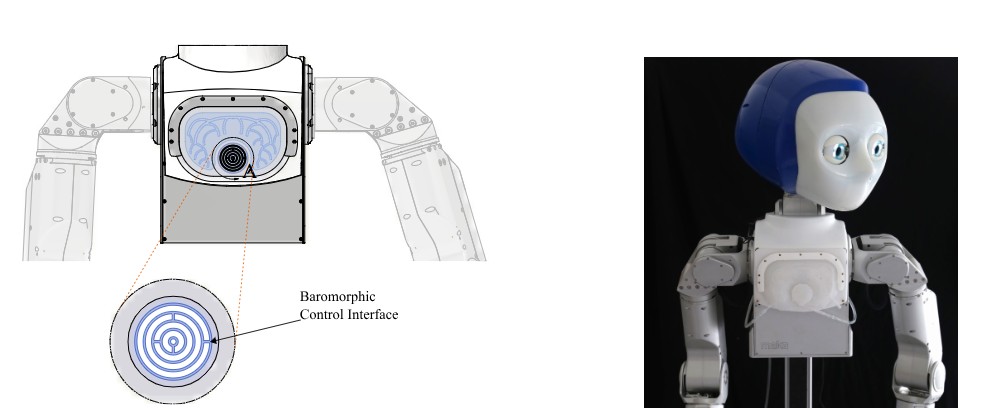
Faire communauté
J'ai co-organisé Beyond Words 1 et 2, les workshops d'ICSR sur le rôle du toucher en robotique sociale, qui réunissent roboticiens, neuroscientifiques et designers.
Compétences transférablesorganisation d'événementscommunication scientifique
En savoir plus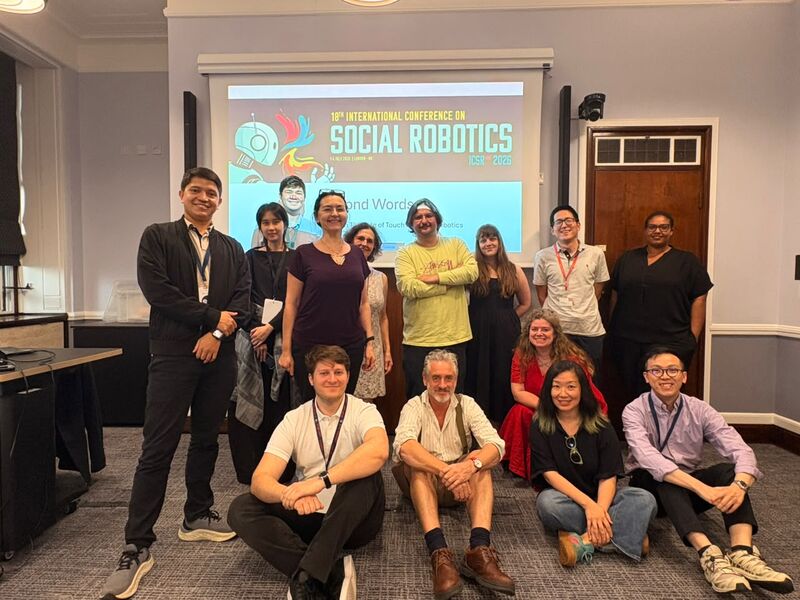
Et ensuite
Étendre la peau à toute la main et au bras, apprendre directement sur le robot, et amener des robots sensibles au toucher vers le soin, avec du logiciel et du matériel open source.
En savoir plus