Imaginez peindre l’intérieur d’un volume en forme d’œuf avec un pinceau dont la pointe est petite et allongée, dont la peinture sèche en moins d’une minute, et que vous n’avez le droit d’appliquer que par brèves touches. C’est à peu près le problème de planification que pose l’ouverture volumique de la barrière hématoencéphalique (BHE) par ultrasons focalisés, et c’est celui sur lequel mes collègues et moi avons travaillé à l’ICube (Strasbourg) avec B. Larrat, F. Nageotte et J. Vappou [1, 2].
La barrière et le point focal
La barrière hématoencéphalique (BHE) protège le système nerveux central en empêchant les grosses molécules d’y pénétrer. Cette protection est aussi la raison pour laquelle de nombreux médicaments n’atteignent jamais les tumeurs cérébrales ni les régions touchées par des maladies neurodégénératives. Les ultrasons focalisés (FUS) offrent un moyen de la contourner : des microbulles injectées dans le sang oscillent dans le foyer ultrasonore et, au-dessus d’un seuil, la barrière s’ouvre localement et de façon réversible.
Le hic, c’est la taille du point focal. Les dispositifs cliniques de FUS perméabilisent de petites régions focales. Pour traiter une cible étendue, on sonifie en général des points voisins les uns après les autres jusqu’à considérer la région comme couverte. Selon les termes de notre article, l’opération devient ainsi « fastidieuse et imprécise ».
Pourquoi un balayage naïf ne suffit pas
Un balayage en trame, qui parcourt la cible ligne après ligne avec le foyer, semble être la solution évidente. Trois éléments jouent contre lui.
- La peinture sèche. La concentration en microbulles décroît exponentiellement après l’injection ; dans nos expériences, leur durée de vie utile était d’environ 60 s. À pression égale, un point visité tard dans un balayage reçoit un effet bien moindre qu’un point visité tôt.
- Le pinceau est allongé. Le volume focal du transducteur est long selon l’axe du faisceau et étroit en travers, si bien qu’une grille uniforme de points ne donne pas une dose uniforme.
- Le balayage doit être à la fois rapide et homogène. Passer plus de temps sur chaque point améliore la couverture, mais coûte un temps que les microbulles n’ont pas, et des régions surexposées voisines de régions sous-exposées sont exactement ce qu’un clinicien ne veut pas.
Formellement, ce problème de planification de couverture est NP-difficile. Nous n’avons donc pas cherché à le résoudre sous forme analytique ; nous avons construit un simulateur, défini ce que signifie « bon », et laissé un optimiseur chercher.
Le premier graphique reprend l’équation du simulateur en miniature. En déplaçant les curseurs, l’intensité prédite sature à mesure que les microbulles s’épuisent ; un rapport cyclique plus faible réduit proportionnellement l’effet.
Un simulateur calibré sur un rat
Le simulateur prédit, pour chaque voxel, l’intensité de l’ouverture de la barrière. Il intègre au cours du temps le produit de la concentration en microbulles et de la pression acoustique :
Deux constantes relient cette exposition à ce que montre réellement une IRM. Nous les avons obtenues à partir d’une expérience sur le rat : deux lignes sonifiées à 0,43 MPa, l’une avec des ultrasons continus et l’autre pulsée à un rapport cyclique de 10 %, imagées par IRM pondérée T1 avec un traceur au gadolinium. La mise en correspondance des profils simulé et mesuré de la ligne pulsée a donné M = 6.1\times10^{-4} s$^{-1}$ et A = 8.1\times10^{-4} s$^{-1}$.
Le simulateur tourne sur GPU avec une résolution de 0,1 mm (10³ voxels par mm³) et évalue une trajectoire candidate en 10 à 20 s. C’est cette rapidité qui rend l’optimisation possible.
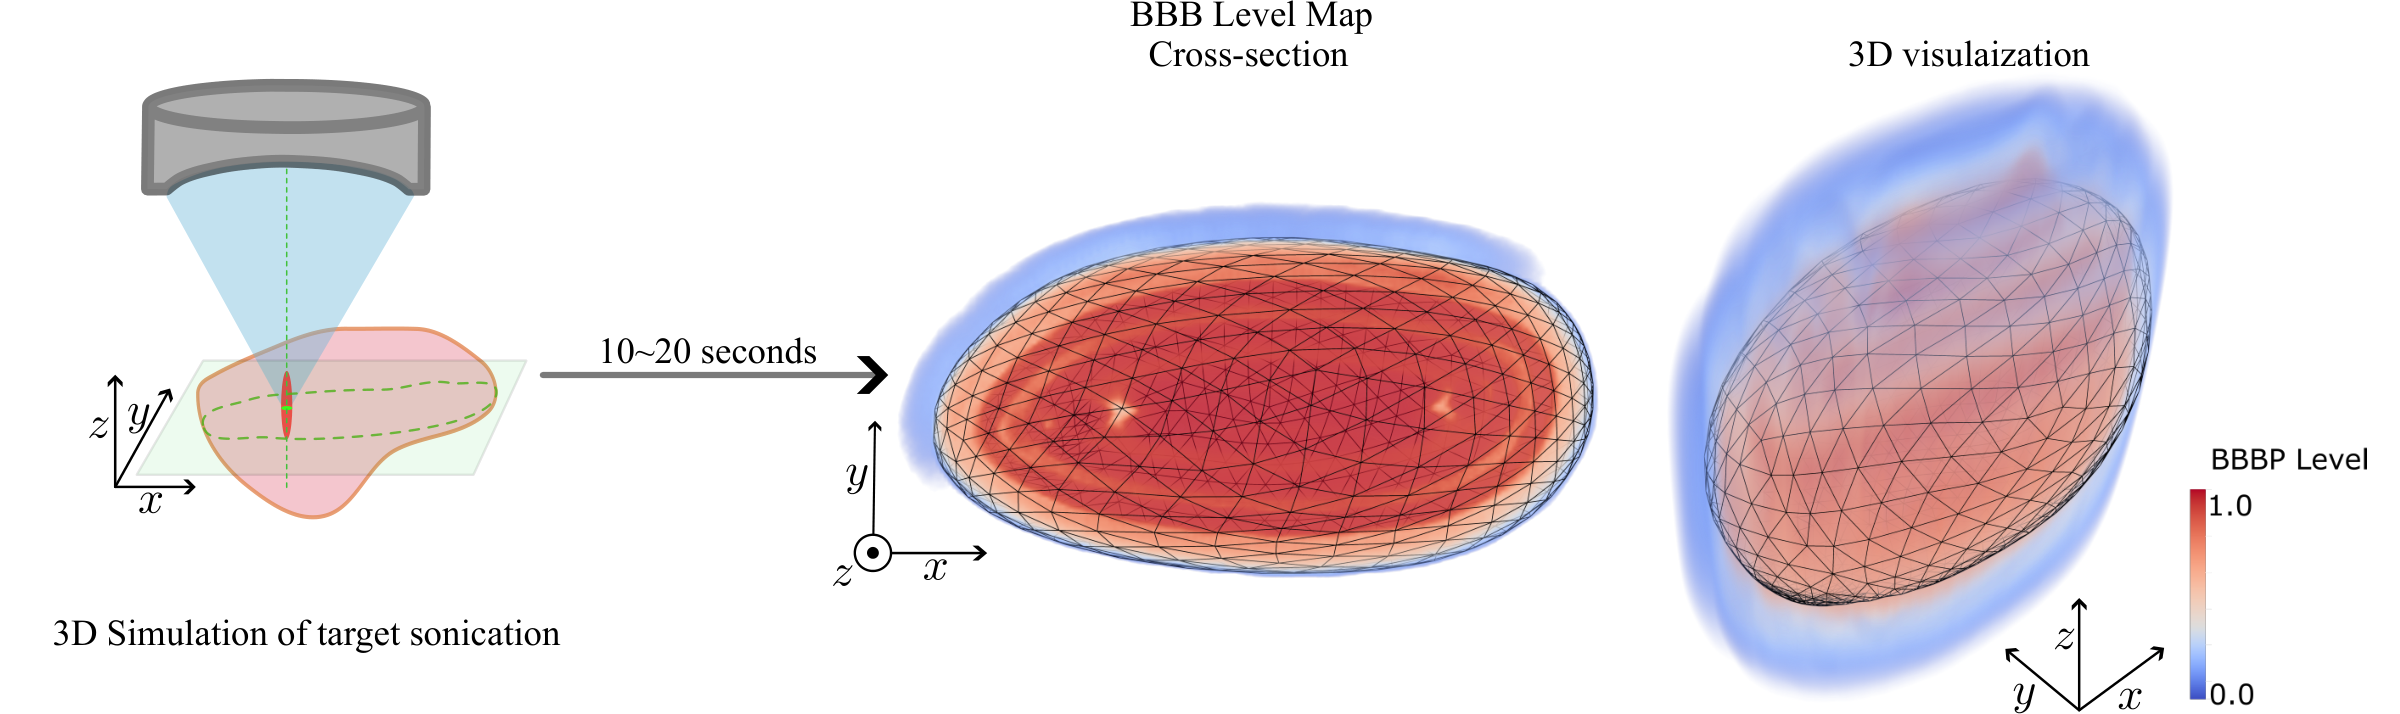 D’une trajectoire candidate à une carte de perméabilisation 3D en 10 à 20 s de simulation.
Ce que l’optimiseur met en balance
Chaque trajectoire candidate est un empilement de couches, et chaque couche est une spirale. Les boucles de la spirale se resserrent au fil de sa progression : les parties sonifiées plus tard, avec moins de microbulles restantes, reçoivent donc davantage de passages qui se chevauchent. Quelques paramètres décrivent toute la trajectoire : la distance initiale entre boucles, le rythme auquel elle diminue, et le profil de vitesse du transducteur.
L’optimiseur note une trajectoire à l’aide d’une perte composée de trois termes, un par objectif :
- Le temps T, pénalisé linéairement.
- La couverture C, récompensée par un terme en forme de sigmoïde dont la meilleure valeur se situe près de 90 % plutôt que de 100 %. Courir après les derniers voxels coûte généralement beaucoup de temps et d’homogénéité pour un bénéfice faible.
- L’homogénéité H, la dispersion normalisée de l’intensité dans la cible, pénalisée pour qu’aucune région ne soit surdosée pendant qu’une autre est manquée.
Les poids sont laissés à l’opérateur : un clinicien peut arbitrer explicitement entre temps et couverture, au lieu de le faire implicitement.
Pour la recherche, nous avons utilisé la recherche par motifs de Hooke–Jeeves : on perturbe chaque paramètre, on conserve le déplacement si la perte diminue, on réduit le pas quand rien ne s’améliore. Elle n’exige aucun gradient, ce qui compte lorsque chaque évaluation est une simulation. En pratique, elle converge en environ 160 exécutions du simulateur, soit à peu près 5 minutes sur un ordinateur ordinaire, ce qui est compatible avec une planification avant une séance.
L’astuce de l’entrelacement
L’idée la plus utile de ce travail concerne le temps, pas la géométrie. Le transducteur est un réseau phasé : le foyer peut donc être déplacé de deux façons, mécaniquement, par le robot qui déplace le transducteur, ce qui est lent, et électroniquement, en modifiant les phases des éléments du réseau pour décaler le foyer en profondeur, sans rien bouger.
Les ultrasons induisant de la cavitation ne sont pas continus : ils sont modulés en largeur d’impulsion, actifs pendant 1 à 10 % de chaque période. Le reste de la période est inutilisé. Nous émettons la commande d’orientation électronique du faisceau pendant ce temps OFF, de sorte que l’impulsion suivante atteigne une autre couche. Une seule période de PWM peut alors servir plusieurs couches, et chaque couche reçoit toujours la même énergie d’impulsion qu’auparavant. Le robot n’a plus qu’à couvrir le mouvement dans le plan ; la profondeur est gérée électroniquement.
Ce que les expériences ont montré
Nous avons testé l’optimiseur sur 512 formes de cibles générées aléatoirement : 16 tailles de 1,5 à 5,0 mm, 16 rapports d’aspect de 1,0 à 2,0, et deux orientations (0° et 60°). Une forme était considérée comme traitée si l’optimiseur trouvait une trajectoire avec une couverture d’au moins 80 % en 60 s au plus.
- Avec entrelacement et sans rotation, toutes les formes jusqu’à 4,2 mm ont été traitées ; au-delà de cette taille, l’optimiseur échouait. Le rapport d’aspect a eu peu d’influence sur cette limite.
- Désactiver l’orientation électronique du faisceau a réduit le volume maximal traitable d’environ quatre fois.
- L’orientation aide. Incliner une cible pour que son grand axe se rapproche de l’axe du faisceau donne à l’orientation électronique de 1,2 à 2,0 fois plus de coupes à exploiter à 60°, et réduit l’empreinte que le robot doit balayer. Pour une cible de 4,0 mm, la perte a continué de diminuer lorsque la rotation passait de 0° à 90°. Cela suggère que l’emplacement du transducteur autour du crâne est lui-même une variable de planification.
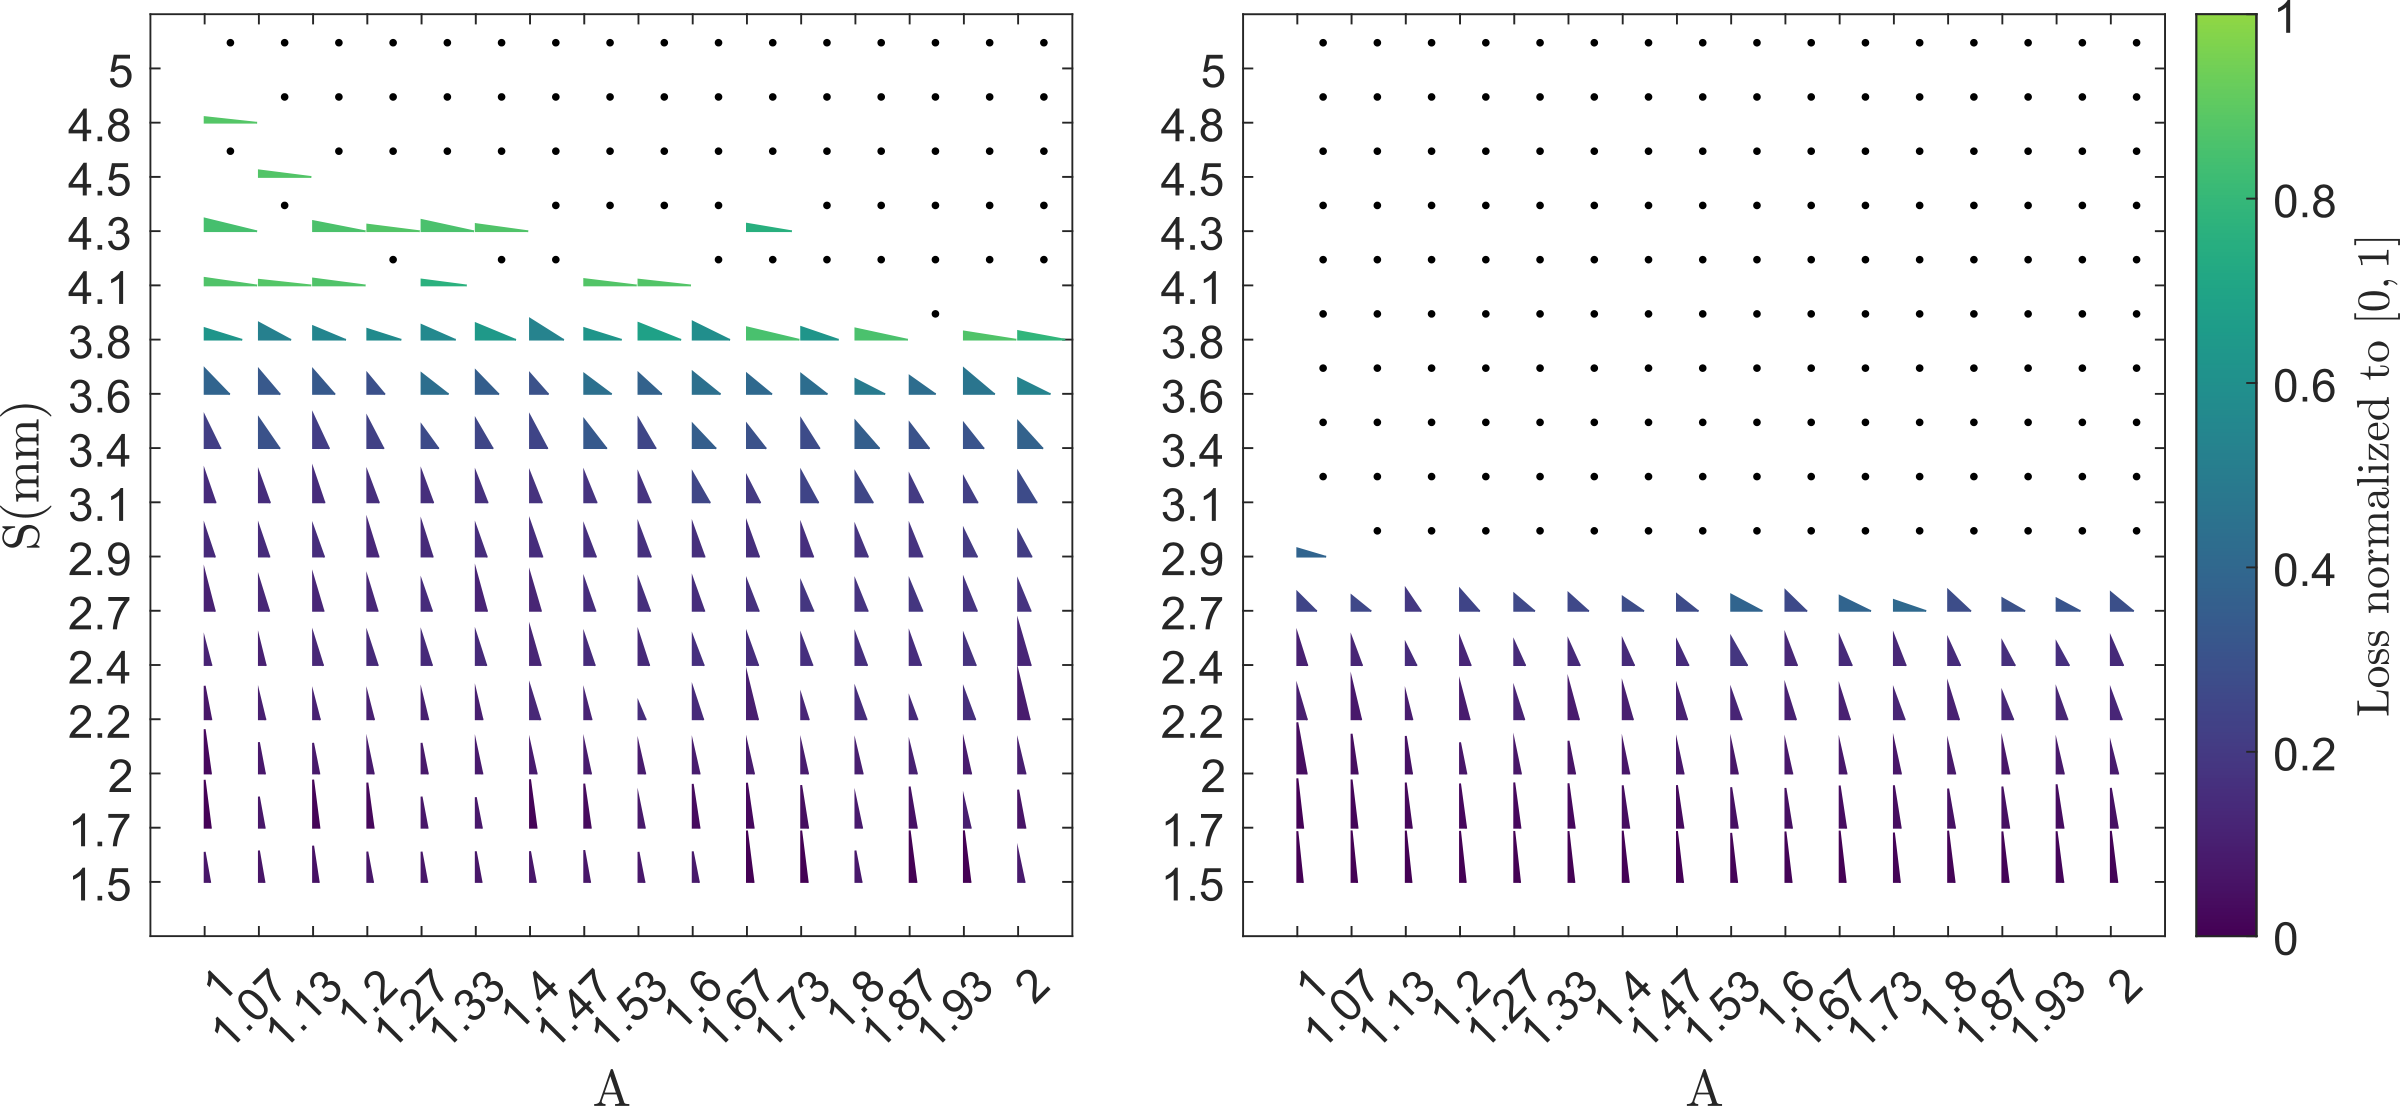 Orientation entrelacée (à gauche) contre orientation mécanique seule (à droite). La hauteur des triangles indique la couverture, leur largeur la durée, la couleur la perte normalisée ; les points noirs signalent une couverture inférieure à 80 %.
De l’article au brevet, puis à la licence
La combinaison au cœur de ce travail, orientation mécanique et électronique entrelacées le long d’une trajectoire calculée, fait l’objet de la demande de brevet européen EP4445859A1 [3] (Google Patents, Espacenet). En 2026, elle a été concédée sous licence à Therasonic, une start-up issue du CEA NeuroSpin. J’ai raconté cette partie de l’histoire dans un article à part ; la référence technique de l’optimiseur se trouve sur sa page de projet.
Limites
Ces résultats sont obtenus en simulation. Le simulateur est volontairement simple et empirique, et il a été calibré sur deux lignes sonifiées chez un seul rat, en supposant que le signal du gadolinium se conserve entre la sonication et l’imagerie. La biophysique de l’ouverture médiée par les microbulles n’est pas encore entièrement décrite : des expériences in vivo plus ciblées sont donc nécessaires pour confirmer la forme du simulateur avant que ses prédictions puissent être jugées fiables pour des patients. Ce que ce travail montre, en revanche, c’est qu’une fois un modèle calibré disponible, la planification d’un traitement volumique devient un problème d’optimisation qu’un ordinateur résout en quelques minutes, et que mettre à profit la partie inactive de chaque impulsion ultrasonore est l’un des moyens les plus économiques d’agrandir le volume traitable.
Références
- Adnan Saood, Florent Nageotte, Benoit Larrat, Jonathan Vappou. Design of Robotic Trajectories for Volumetric Ultrasound-induced Blood-Brain Barrier Permeabilization. International Symposium on Therapeutic Ultrasound (ISTU), Lyon, France, May 2023, 2023.
- Adnan Saood, Maciej Bednarczyk, Benoit Larrat, Jonathan Vappou, Florent Nageotte. Implementation of a Volumetric Blood-Brain Barrier Permeabilization Robotic Platform. Computer and Robot-Assisted Surgery (CRAS), Paris, France, September 2023, 2023.
- Adnan Saood, Jonathan Vappou, Florent Nageotte, Benoit Larrat. Focused Ultrasound Sonication with Mechanical and Electronic Steering along a Computed Trajectory. 2024.