Asseyez-vous à côté d’une personne effrayée et vous le savez avant même qu’elle ait dit un mot. Sa respiration est rapide et superficielle ; si vous lui tenez la main, vous pouvez même sentir son pouls. Ces signaux sont involontaires, et nous les lisons presque sans y penser. Nous avons aussi tendance à nous caler dessus : les gens se synchronisent inconsciemment avec les rythmes respiratoires et cardiaques de ceux qui les entourent, un phénomène appelé entrainment (entraînement).
Les robots sociaux n’utilisent presque jamais ce canal. Ils expriment leurs émotions par le visage, le regard, les gestes et la parole, autant de signaux volontaires. Pendant ma thèse à l’ENSTA, Institut Polytechnique de Paris (U2IS), avec la Pr Adriana Tapus, je me suis posé une question simple : que se passe-t-il si un robot possède aussi une respiration et un battement cardiaque que l’on peut voir et toucher ?
Pourquoi des signaux involontaires
La littérature donne de bonnes raisons d’essayer. La fréquence respiratoire est un indicateur fiable de l’état émotionnel : des modèles d’apprentissage automatique reconnaissent les émotions à partir d’elle avec 75 à 98 % de précision. La fréquence cardiaque augmente avec la peur et la colère et diminue avec l’amusement, et la variabilité de la fréquence cardiaque (VFC/HRV) est plus élevée pour l’amusement que pour la peur ou la colère. Les signaux physiologiques donnent aussi à un corps l’air d’être vivant, ce qui contribue à rendre une interaction naturelle plutôt que scénarisée.
Il y a aussi un intérêt pratique. La respiration diaphragmatique est l’une des techniques non médicamenteuses les plus connues contre l’anxiété, mais il faut être guidé pour l’apprendre : une étude a eu recours à 20 séances d’entraînement réparties sur huit semaines. Un robot capable de montrer une respiration lente, et pas seulement de la décrire, pourrait être un coach patient et constant.
Construire un poumon et un cœur souples
Le résultat est une interface pneumatique souple sur le torse d’un humanoïde Meka M3, un robot doté d’actionneurs élastiques série compliants, de deux bras à 7 DDL et d’une tête expressive à 8 DDL [1].
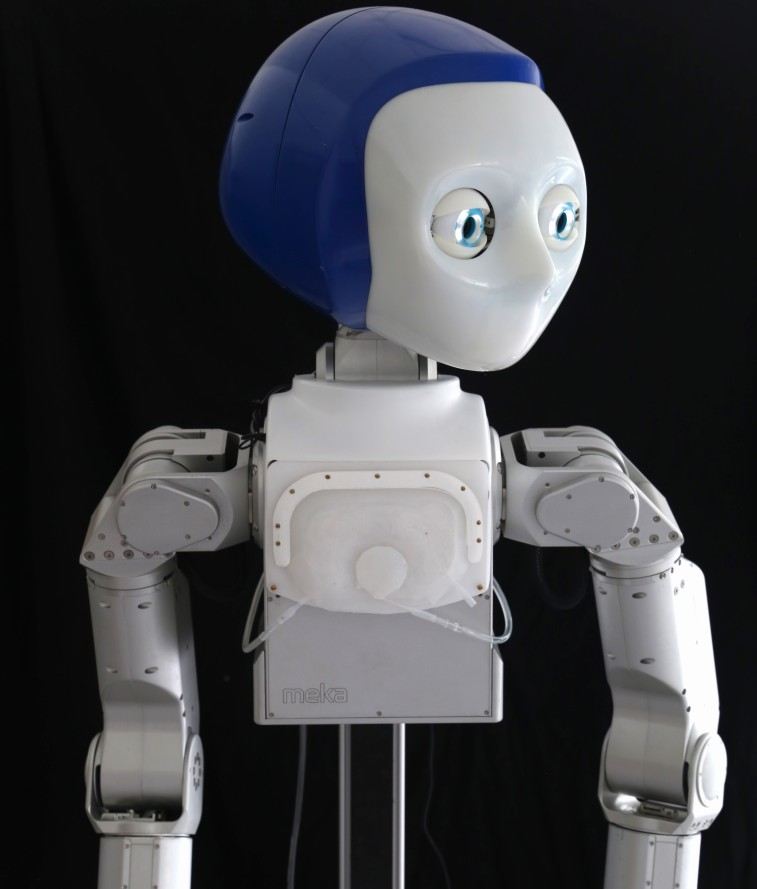 L’interface haptique souple montée sur le torse du Meka M3. Le dessin crée une continuité visuelle entre les poumons et le cœur.
Elle comporte deux pièces en silicone, coulées dans le même matériau et la même couleur pour qu’elles se lisent comme un seul organe :
- un poumon, une poche moulée de 0,015 à 0,035 L qui se gonfle et se dégonfle, alimentée par une pompe silencieuse de 2 l/min, jusqu’à 40 respirations par minute ;
- un cœur, un disque baromorphe à anneaux concentriques dont le centre se soulève lorsque la pression interne augmente, et qui bat jusqu’à 135 BPM.
L’ensemble de l’interface mesure 170 × 120 × 3 mm. Les vannes et l’électronique sont logées dans un boîtier insonorisé tapissé de mousse, à la base du robot, relié au torse par de fines tubulures. Le bruit comptait : un robot qui respire en sifflant ou en cliquetant n’a rien d’apaisant.
Le poumon se comporte comme un circuit RC électrique. La poche est un condensateur A, la pompe une source de pression P_h, et deux résistances pneumatiques R_1 (entrée) et R_2 (sortie) fixent la vitesse de remplissage et de vidage. L’inspiration charge la poche selon V = A P_h (1 - e^{-t/(R_1 A)}) ; l’expiration la décharge selon V = A P_h\, e^{-t/((R_1+R_2) A)}. C’est ce qui permet à une seule vanne de produire des respirations très différentes : commutez lentement et la poche se remplit complètement (respiration lente et profonde) ; commutez vite et chaque inspiration est écourtée (respiration rapide et superficielle, comme dans la peur). À vous d’essayer :
Déplacez les curseurs pour voir une respiration du poumon pneumatique. L’inspiration et l’expiration durent chacune une demi-respiration, et le remplissage est relié linéairement à la plage de volume de la poche, de 0,015 à 0,035 L. À fréquence élevée, la poche ne se remplit plus : c’est la respiration superficielle utilisée pour la peur.
Les gens lisent-ils mieux les émotions d’un robot ?
Dans la première étude, 12 étudiants ont regardé le robot exprimer la peur, la tristesse et la joie avec des gestes des bras issus du jeu de données BEAT, une fois avec les gestes seuls et une fois avec le poumon et le cœur en fonctionnement simultané. Les fréquences respiratoires et cardiaques suivaient des valeurs de la littérature : 15, 20 et 30 respirations par minute et 50, 70 et 90 BPM pour la tristesse, la joie et la peur. Les participants désignaient l’émotion perçue, ou « Je ne sais pas », pour 30 brefs signaux présentés dans un ordre aléatoire.
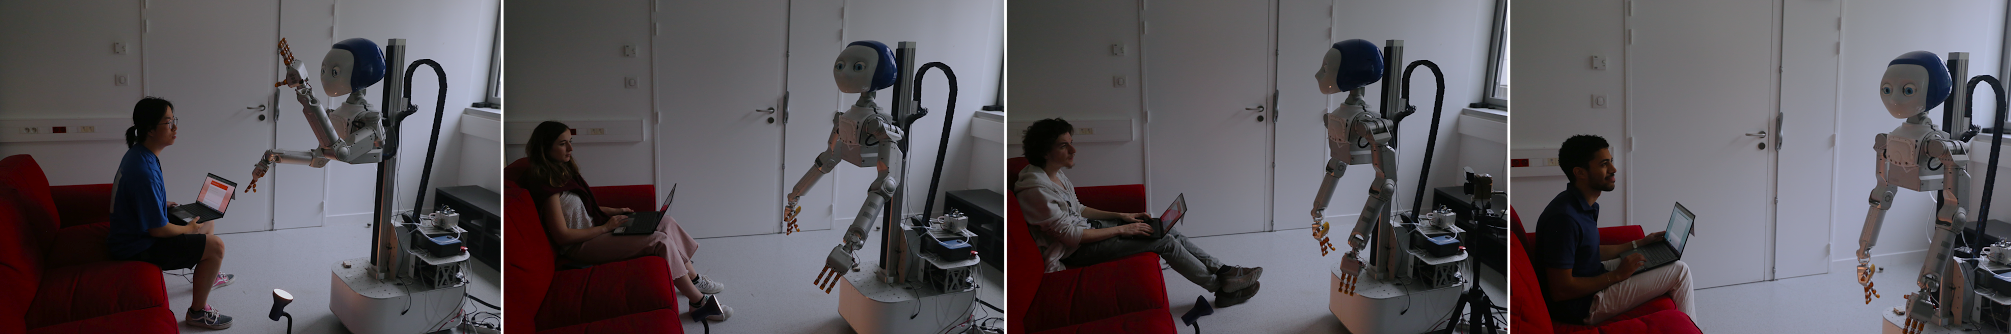 Participants pendant l’étude, dans un environnement calme de type salon.
L’ajout de la respiration et du battement cardiaque aux gestes du robot fait passer la précision globale de 0,33 à 0,49 (N = 12, plan intra-participants). La ligne en pointillés indique le niveau de hasard de 25 % donné dans l’article.
La précision globale est passée de 0,33 à 0,49, et le score F1 s’est amélioré pour chaque émotion. La tristesse progresse le plus : sa précision atteint 0,60 et son score F1 passe de 0,38 à 0,58. Une respiration lente et un cœur lent semblent dire « triste » plus clairement qu’un bras qui s’affaisse à lui seul.
Un robot peut-il aider à respirer ?
La seconde étude est passée de l’expression au soin [2]. Dix-huit participants se sont d’abord reposés 5 minutes, puis ont effectué une tâche de calcul mental stressante : décompter à partir de 700 par pas de sept face à un minuteur de 150 secondes. Le robot a ensuite guidé un exercice de respiration diaphragmatique de 5 minutes, avec sa voix et ses bras, son torse et sa tête. Dix participants voyaient et pouvaient sentir le torse qui respire ; huit avaient le même robot sans lui. Nous avons mesuré l’anxiété d’état avec le questionnaire STAI-Y avant et après, et enregistré la fréquence cardiaque, la VFC, la conductance cutanée et la respiration avec des capteurs portés.
L’anxiété d’état diminue dans les deux groupes (baisse globale t = 2,361, p = 0,03). L’écart entre groupes n’est pas significatif et la dispersion dépasse chaque moyenne. N = 18.
L’exercice a fonctionné : l’anxiété d’état a baissé significativement chez l’ensemble des participants (p = 0,03), et la VFC a augmenté, signe d’un état plus détendu.
La VFC augmente et la fréquence cardiaque baisse légèrement, de 80,23 ± 10,51 à 78,68 ± 8,52 BPM (deux groupes confondus). Aucune des deux mesures ne diffère significativement entre les groupes avec et sans interface haptique.
Mais le véritable constat, en toute honnêteté, est que le torse haptique n’a pas produit de différence statistiquement significative sur les mesures objectives. La réduction moyenne de l’anxiété est de 2,38 points avec lui et de 2,10 sans, avec des écarts types de 3,78 et 4,36. La conductance cutanée s’en est approchée le plus (p = 0,0534) et reste non concluante.
Ce qui nous a surpris
Trois choses ressortent. D’abord, les gens ont bel et bien respiré avec le robot. Dans l’exemple ci-dessous, la respiration du participant s’est alignée sur celle du robot après la deuxième respiration, environ 24 secondes après le début de l’exercice.
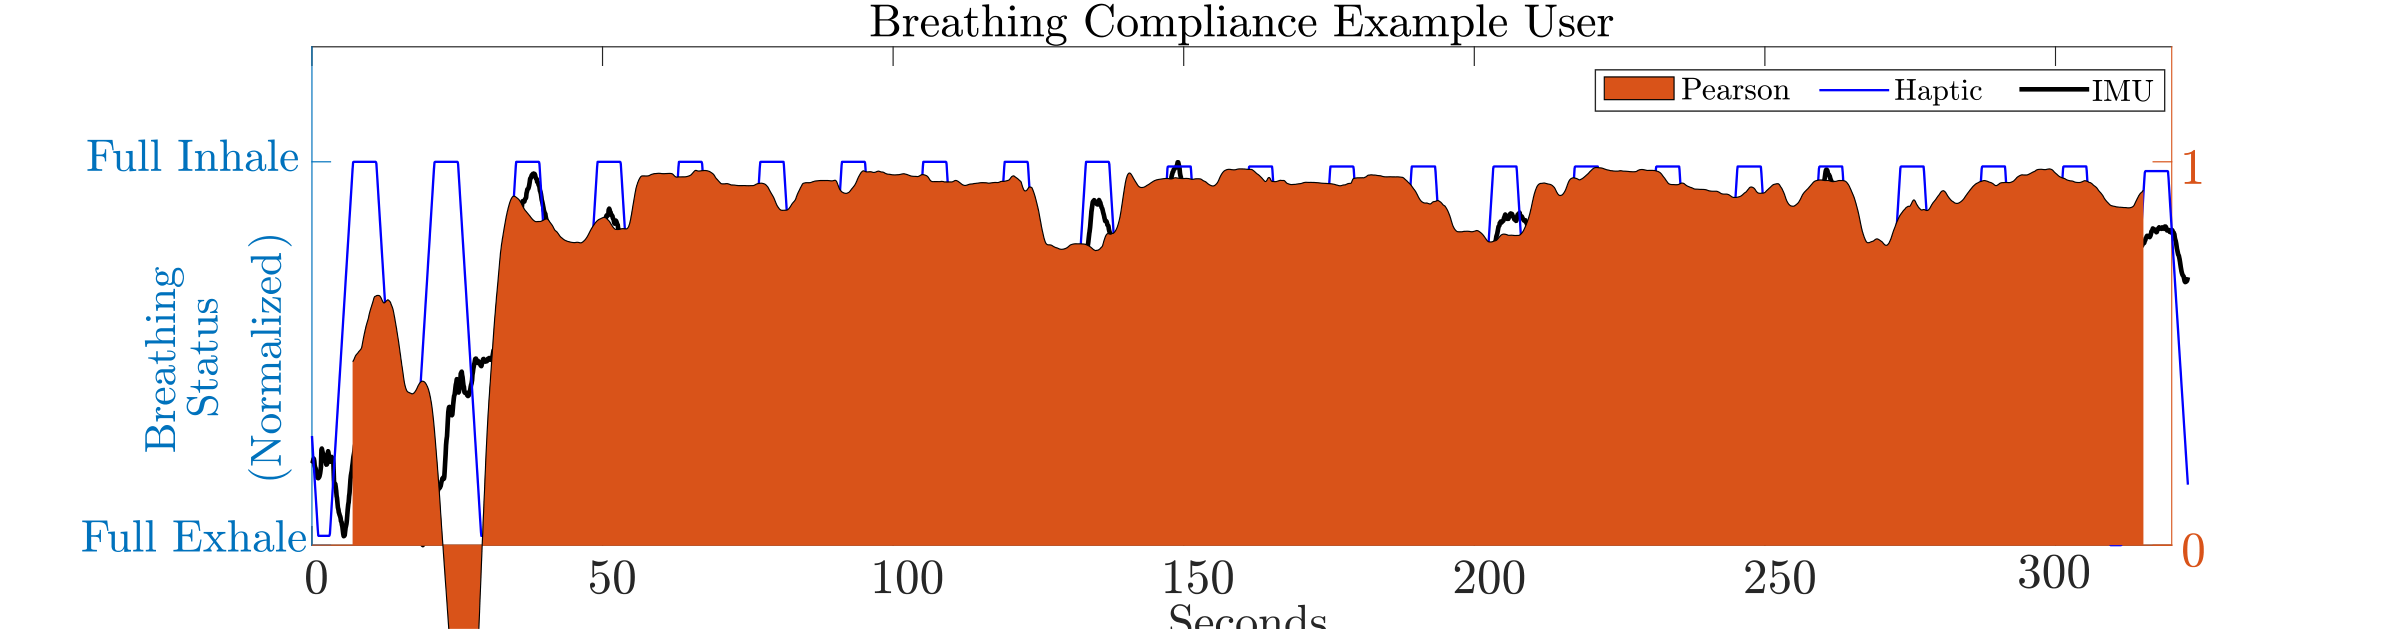 Exemple d’un participant qui suit la respiration du robot. La concordance s’établit après la deuxième respiration, environ 24 s après le début.
Ensuite, certains participants ont fermé les yeux et suivi le ronronnement des moteurs à réducteur du robot. Nous nous étions donné beaucoup de mal pour rendre la pneumatique silencieuse ; le corps du robot lui-même est devenu un signal auditif imprévu.
Enfin, la personnalité a influencé la lecture des émotions. Avec les signaux haptiques actifs, les participants ayant un score plus élevé en neuroticisme ou en ouverture reconnaissaient moins bien les émotions, ce qui suggère qu’une seule conception de signal ne conviendra pas à tout le monde.
Le ressenti subjectif différait aussi des chiffres : lors des entretiens, les personnes qui avaient le torse respirant ont décrit le robot comme plus naturel et plus rassurant, alors même que leurs scores d’anxiété ne baissaient pas significativement davantage.
Ce que cela implique pour les robots sociaux et de santé
Pour les concepteurs de robots, le message est que les signaux involontaires constituent un canal supplémentaire peu coûteux et silencieux. Une fine pièce de silicone sur le torse, une petite pompe et quelques vannes ont fait passer la précision de reconnaissance des émotions de 0,33 à 0,49 en plus des gestes, sans modifier la mécanique du robot. Cela compte pour tout robot destiné à partager l’espace des personnes : compagnons, agents d’accueil, assistants de soin.
Pour la santé, le tableau est plus nuancé. Un robot humanoïde s’est révélé un coach de respiration crédible : les gens l’ont suivi, et leur anxiété et leur physiologie ont évolué dans le bon sens. Reste ouverte la question de savoir si le torse haptique lui-même apporte une valeur thérapeutique. Nos données ne le montrent pas ; avec 18 participants, elles ne permettent pas non plus de l’exclure.
Limites et suite
Attention
Les deux études sont de petite taille (12 et 18 étudiants d’université) et se sont déroulées dans une pièce calme et contrôlée. La précision avec les signaux haptiques reste inférieure à 50 %, même si elle dépasse largement le niveau de hasard de 25 %. La respiration et le battement cardiaque n’ont jamais été testés séparément, et l’étude sur la respiration n’avait ni condition placebo ni condition sans robot : les effets du temps et la présence sociale du robot ne peuvent donc pas être entièrement distingués du signal haptique.
Les prochaines étapes en découlent directement : des études plus vastes, dotées d’une puissance statistique suffisante ; des tests séparés de la respiration et du battement cardiaque ; une conception combinant pression et dépression, avec plusieurs vannes, pour contrôler la durée de l’inspiration, la durée de l’expiration, l’amplitude et l’apnée ; et une sortie du laboratoire vers des contextes moins contrôlés et des robots plus simples. La description complète du système, ses spécifications et ses résultats figurent sur la page du projet.
Références
- Adnan Saood, Yang Liu, Heng Zhang, Adriana Tapus. Designing a Haptic Interface for Enhanced Non-Verbal Human-Robot Interaction: Integrating Heart and Lung Emotional Feedback. 2024 IEEE-RAS 23rd International Conference on Humanoid Robots (Humanoids), 2024.
- Adnan Saood, Yang Liu, Adriana Tapus. Diaphragmatic Breathing Guidance Using a Humanoid Robot with a Soft Robotic Haptic Interface for Anxiety Reduction. 16th International Conference on Social Robotics (ICSR 2024), Springer LNCS, 2025.