La poignée de main comme question de recherche
L'une des interactions les plus fondamentales, et pourtant peu étudiées, entre humains et robots est la poignée de main. Au-delà du salut social, une poignée de main porte une information tactile riche sur la confiance, l'intention, le confort et la personnalité. Mais qu'est-ce qui rend naturelle la poignée de main d'un robot ? Et peut-on le mesurer ?
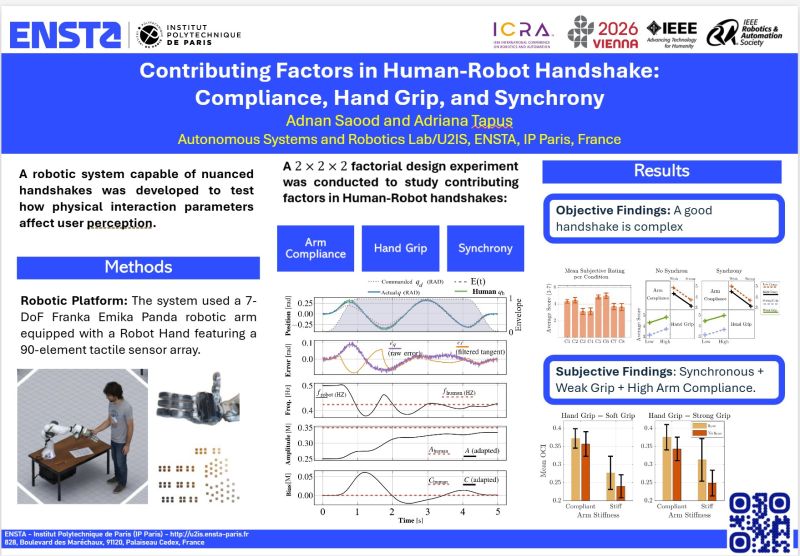
Cet été, à ICRA 2026 à Vienne, la Prof. Adriana Tapus et moi avons présenté notre article « Contributing Factors in Human-Robot Handshake: Compliance, Hand Grip, and Synchrony », qui répond à ces questions par une expérience contrôlée et une analyse statistique.
L'expérience
Nous avons recruté 16 participants qui ont serré la main d'un bras collaboratif Franka Emika Panda équipé d'une pince adaptative sur mesure (inspirée de la main Meka), qui nous permettait de moduler :
- la compliance (souplesse/raideur) : rigide, modérée, souple ;
- la force de préhension : douce, normale, ferme ;
- la synchronie temporelle : le robot suit parfaitement le mouvement humain, ou avec un léger retard / une légère avance.
Soit un plan factoriel 2×2×2, 16 conditions au total. Après chaque poignée de main, les participants évaluaient le confort, le naturel et la confiance sur des échelles validées. Nous avons aussi enregistré les mouvements et les courbes de force pour une analyse a posteriori.
Principaux résultats
(Résultats sous presse ; article complet disponible sur demande)
1. La compliance compte le plus Un contact souple et compliant est préféré par tous. Une prise rigide est perçue comme agressive ou défensive. Un principe de conception clé : adapter l'impédance de la prise pour qu'elle paraisse humaine, pas mécanique.
2. La force doit s'adapter au contexte Une force modérée et socialement adaptée fait mieux que les deux extrêmes :
- trop serré = inconfortable, agressif, froid ;
- trop lâche = impersonnel, désinvolte, sans engagement.
Le bon réglage : une force qui suit l'intention et la personnalité de l'humain.
3. La synchronie est essentielle Un robot qui anticipe le mouvement de la main crée une interaction plus fluide et naturelle qu'un robot qui réagit passivement. Quand le robot saisit un peu avant que la main humaine soit totalement tendue, ou relâche un peu avant que la prise humaine se desserre, l'interaction paraît coordonnée et intentionnelle.
Pourquoi c'est important
Pour la robotique sociale
Ces résultats nourrissent des recommandations de conception pour les robots collaboratifs et de service. Un robot qui serre la main avec soin et attention paraît plus digne de confiance et moins menaçant.
Pour les plateformes humanoïdes
Les systèmes de contrôle du haut du corps (mains Meka, bras industriels) peuvent désormais régler leur compliance, leurs profils de force et leurs algorithmes de prédiction de mouvement à partir de ces résultats empiriques.
Pour la confiance en IHR
L'interaction tactile est un canal puissant pour créer du lien. Une bonne poignée de main ouvre la conversation.
Pour la robotique d'assistance
Les personnes âgées ou en situation de handicap bénéficient particulièrement de robots capables de répondre au toucher avec sensibilité et respect.
Le contexte plus large
Ce travail se situe au croisement de la perception tactile, du contrôle robotique et des facteurs humains. Il s'inscrit dans mes recherches sur le toucher en robotique :
- Matrice tactile pour main humanoïde : permettre aux robots de percevoir le contact de la main
- Affordance tactile générative : permettre aux robots de prédire les sensations à venir
- Interface haptique robotique souple : permettre aux robots d'exprimer des émotions par le toucher
Une poignée de main est donc un condensé : elle combine perception (le robot sent la prise humaine), prédiction (il anticipe le relâchement) et expression (il transmet de l'attention par la compliance et le timing).
Merci à Vienne et à la communauté IHR
ICRA 2026 a été un rassemblement incroyable. L'énergie, l'ampleur, la qualité des travaux : de quoi se rappeler pourquoi nous faisons ce métier. Merci tout particulièrement :
- à la Prof. Adriana Tapus pour son encadrement sans faille ;
- à l'équipe Franka Emika pour un matériel collaboratif robuste ;
- à nos 16 courageux participants, qui ont serré la main d'un robot 16 fois chacun ;
- à la communauté IHR, qui repousse sans cesse les limites de ce qui rend une interaction juste.
Participer
Si la méthodologie complète, l'analyse statistique ou la réplication de l'étude vous intéressent, l'article sera disponible sur arXiv et IEEE Xplore. Nous publions aussi le jeu de données de capture de mouvement pour de futures recherches.
À voir aussi :
- Le projet Poignée de main humain-robot pour tous les détails techniques
- Publication : Saood & Tapus (2026), ICRA, article ThI1I.171
- Et aussi : Matrice tactile pour main humanoïde et Interface haptique robotique souple