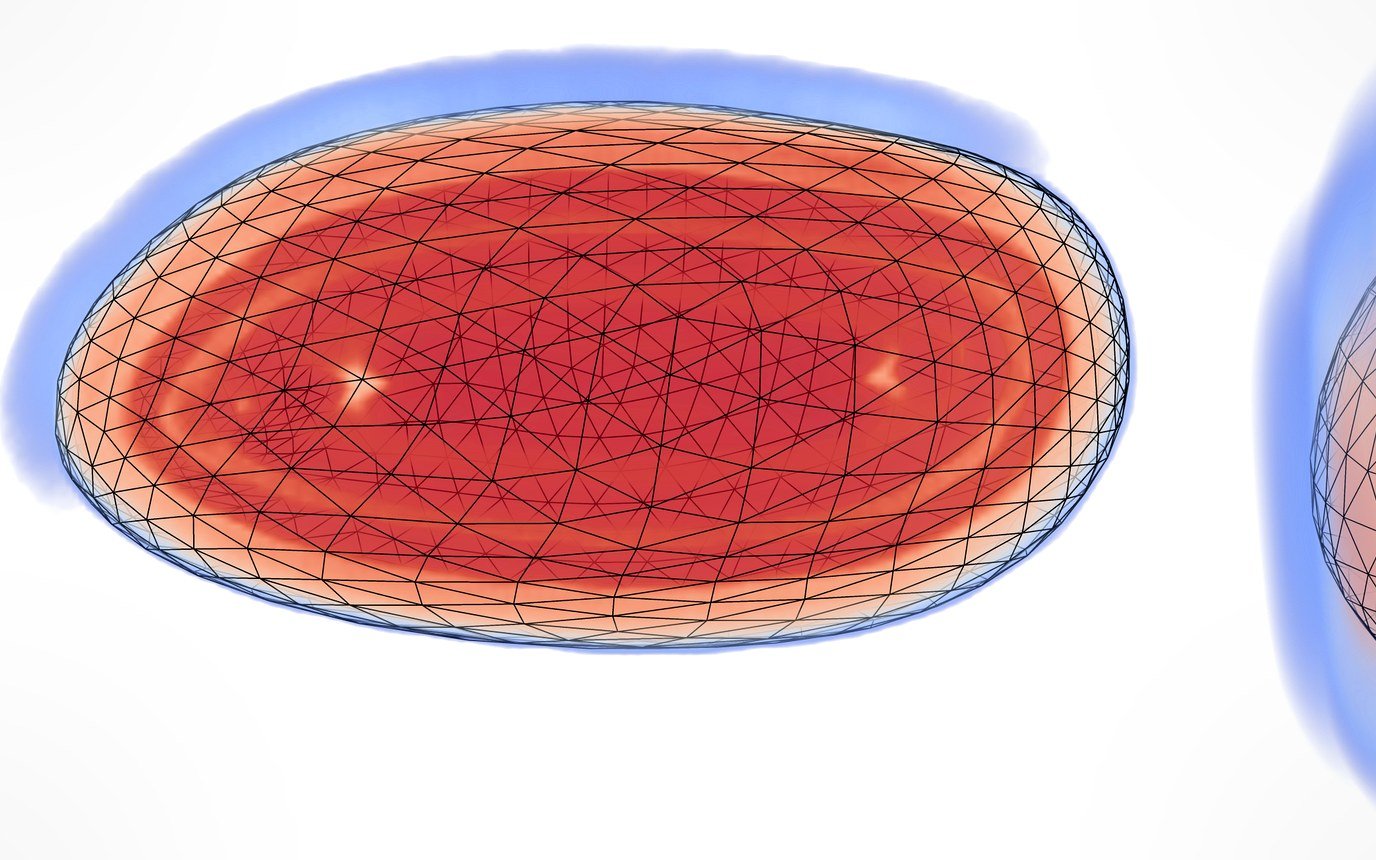
Vue d’ensemble
Les ultrasons focalisés (FUS, pour focused ultrasound) combinés à des microbulles circulantes permettent d’ouvrir la barrière hématoencéphalique (BHE) de manière réversible, autorisant ainsi le passage de médicaments vers le cerveau. Les dispositifs cliniques actuels perméabilisent de petits points focaux ; couvrir une cible étendue (une tumeur, une région péritumorale, une structure affectée par une maladie neurodégénérative) implique de sonifier des points adjacents les uns après les autres jusqu’à ce que la région soit présumée couverte. C’est une approche lente aux résultats hétérogènes.
Cette page présente le planificateur que j’ai développé à l’ICube (Strasbourg) avec B. Larrat, F. Nageotte et J. Vappou : un optimiseur multi-objectif de trajectoire de sonication qui calcule comment déplacer un foyer d’ultrasons focalisés à travers une cible 3D afin d’ouvrir la barrière sur l’ensemble du volume, de manière homogène, avant la disparition des microbulles. Il combine l’orientation mécanique (un robot déplace le support du transducteur) et l’orientation électronique (le réseau phasé déplace le foyer en profondeur), et ajuste la trajectoire à l’aide d’un simulateur calibré sur des données in vivo. La plateforme robotique qui exécute ces trajectoires est détaillée sur la page du projet d’ouverture de la BHE.
BrevetFocused Ultrasound Sonication with Mechanical and Electronic Steering along a Computed Trajectory2024Important
La méthode est protégée par le brevet EP4445859A1, « Focused ultrasound sonication with mechanical and electronic steering along a computed trajectory », concédé sous licence à Therasonic, une start-up issue du CEA NeuroSpin, en 2026. Google Patents · Espacenet
Problème
Pour un volume cible donné, trouver une trajectoire de sonication qui :
- couvre le volume (forte fraction des voxels cibles perméabilisés),
- le fait de manière homogène (sans zones sur- ou sous-exposées),
- se termine rapidement, pendant la durée de vie limitée des microbulles injectées (environ 60 s).
Ce type de planification de couverture est NP-difficile, et les contraintes physiques complexifient encore la tâche : le volume focal est allongé le long de l’axe du faisceau, la concentration en microbulles décroît exponentiellement après l’injection, et le planificateur doit prendre en compte la géométrie de la cible et celle du crâne. L’ouverture est également considérée comme cumulative : plusieurs passages sur un même point se cumulent pour offrir une probabilité de perméabilisation plus élevée.
| Configuration (simulation et calibration) | Valeur |
|---|---|
| Transducteur | Réseau phasé, rayon 45 mm, distance focale 50 mm |
| Fréquence | 1,5 MHz |
| Pression acoustique | 0,43 MPa |
| Rapport cyclique des FUS de cavitation (PWM) | 1 à 10 % |
| Durée de vie des microbulles | ~60 s |
Méthode
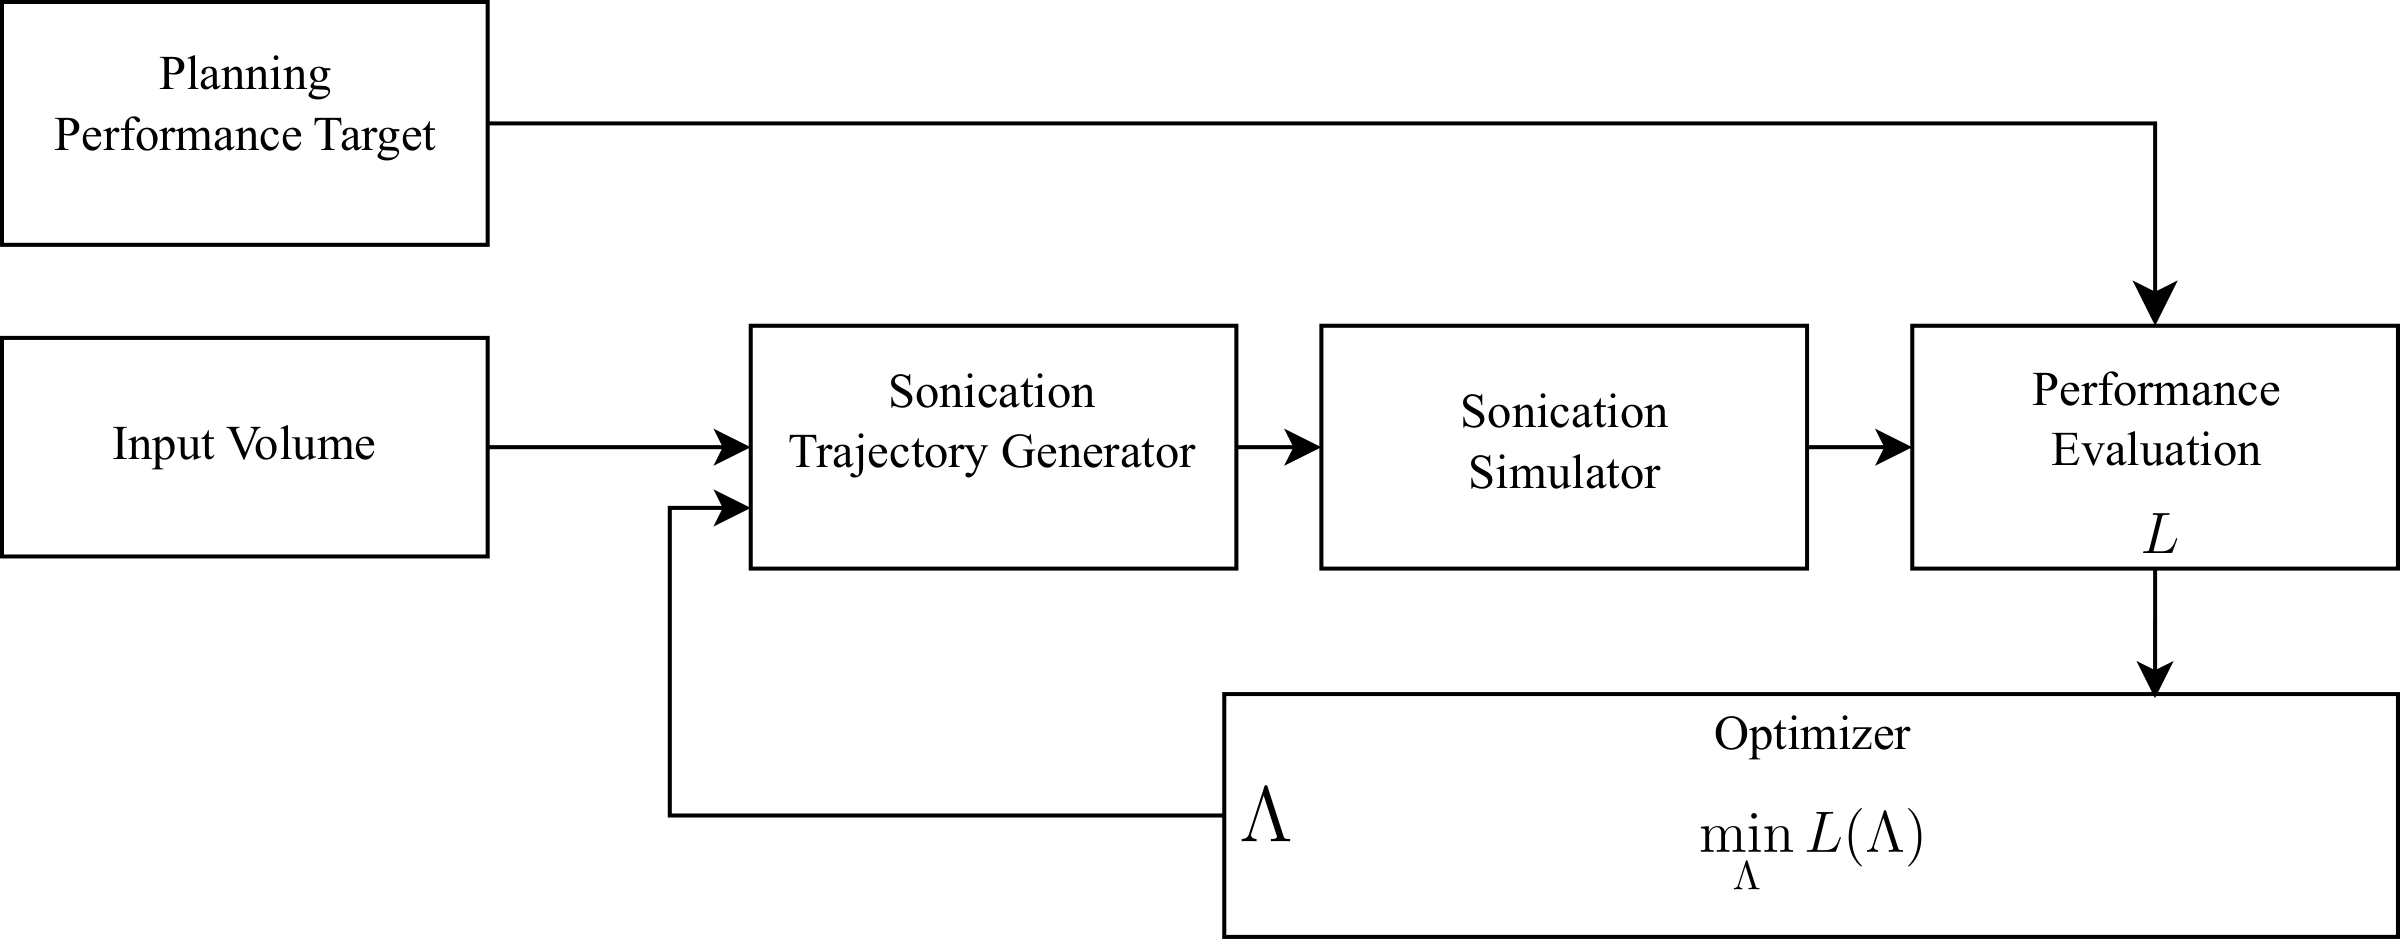 Boucle de planification : une trajectoire est générée, simulée, évaluée par la fonction de perte et affinée par recherche de motif (pattern search).
Famille de trajectoires
Chaque couche de la cible est couverte par une spirale dont l’espacement entre les spires se contracte exponentiellement, de sorte que les passages ultérieurs, réalisés alors qu’il reste moins de microbulles, se chevauchent davantage. La trajectoire est décrite par un vecteur de paramètres \Lambda :
- D_{\text{init}} : distance initiale entre les spires,
- \delta : taux de décroissance exponentielle de l’espacement des spires,
- v(t) et \lambda : profil de vitesse du mouvement mécanique et son taux de décroissance,
- profondeurs des couches, déterminées par la géométrie de l’orientation électronique.
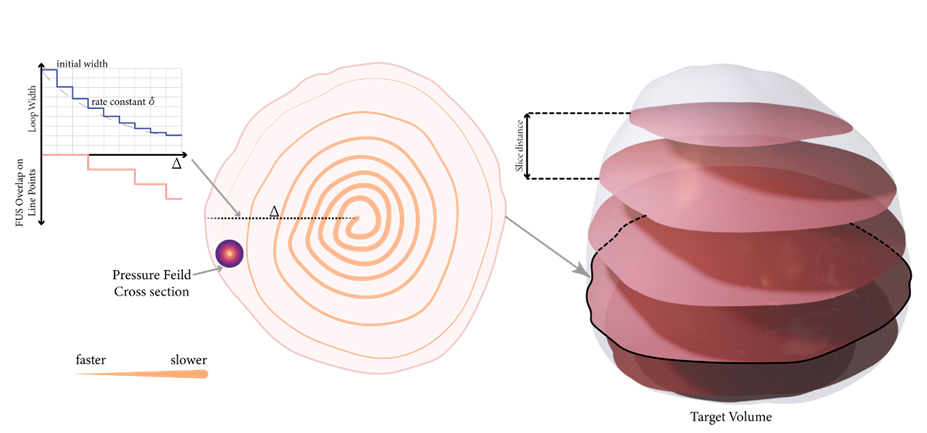 Les paramètres de la spirale D_{\text{init}} et \delta contrôlent le recouvrement ; la cible est découpée en couches.
Orientations mécanique et électronique entrelacées
L’orientation mécanique déplace le transducteur, et donc le foyer, au sein d’une couche donnée. L’orientation électronique modifie la profondeur focale le long de l’axe du transducteur en ajustant les phases des éléments du réseau. Comme les FUS induisant la cavitation sont modulés en largeur d’impulsion avec un rapport cyclique de 1 à 10 %, la commande d’orientation électronique peut être envoyée pendant la période OFF du signal : une période de PWM permet ainsi de déposer de l’énergie dans plusieurs couches, sans diminuer l’énergie reçue par chacune d’elles.
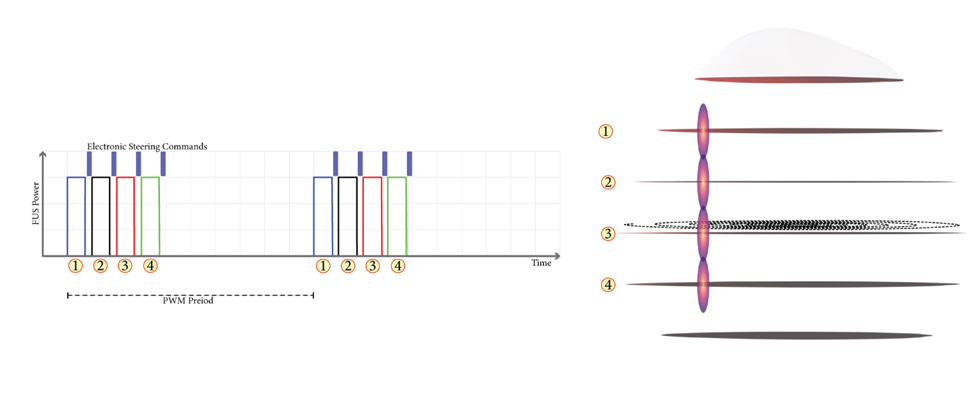 L’orientation électronique est commandée pendant les périodes OFF du PWM pour sonifier d’autres couches.
Fonction de coût
L’optimiseur minimise une somme pondérée de trois termes, correspondant chacun à un objectif :
- f(T) = w_f\,T pénalise linéairement le temps de sonication T.
- g(C) = w_g\,(1 - V(C - b_g)), où V(x) = b_v - e^{-x} + k_v[S(a_1 x + b_1) + S(a_2 x + b_2) - 1] et S est la sigmoïde, récompense la couverture C avec un minimum autour de 90 % plutôt que 100 %, évitant ainsi au planificateur de poursuivre les derniers voxels au détriment du temps et de l’homogénéité.
- h(H) pénalise H, l’écart-type normalisé de l’intensité à l’intérieur de la cible.
Les pondérations et les paramètres de la sigmoïde sont laissés au choix de l’opérateur.
Optimiseur
La recherche utilise la variante Hooke–Jeeves de la recherche de motif (pattern search) : à partir d’un point de départ \Lambda_0, chaque paramètre est perturbé du pas courant ; on se déplace vers le meilleur voisin si la perte diminue, sinon on réduit le pas (par exemple d’un facteur 0,7×) jusqu’à ce qu’il passe sous un seuil \epsilon. L’algorithme ne nécessite aucun gradient, ce qui convient parfaitement à l’intégration d’un simulateur dans la boucle. La convergence requiert généralement 160 exécutions de simulation, soit environ 5 minutes sur un ordinateur standard.
Simulateur
Le simulateur prédit l’intensité de perméabilisation à chaque voxel X à partir du champ de pression et de la concentration en microbulles :
- I(X) : intensité de perméabilisation, lue en IRM pondérée T1 avec produit de contraste au gadolinium.
- c(t) : concentration en microbulles, décroissant exponentiellement (durée de vie d’environ 60 s).
- p(X,t) : pression acoustique en X au cours du temps ; \tau_t : fenêtre de sonication.
- M = 6.1\times10^{-4} s$^{-1}$ : gain reliant l’exposition accumulée à l’intensité.
- A = 8.1\times10^{-4} s$^{-1}$ : intensité de base sans ouverture.
Pour des raisons de rapidité, le calcul s’effectue sous une forme discrète cumulative, sans l’offset :
où \Gamma représente l’exposition cumulée du voxel X au pas de temps k.
| Simulateur | Valeur |
|---|---|
| Domaine | Cerveau humain, ~1260 cm³ |
| Résolution | 10³ voxels par mm³ (voxels de 0,1 mm) |
| Mémoire, cerveau entier | ~5 Go |
| Matériel | GPU, 10¹¹ FLOPS (simple précision) |
| Temps par trajectoire candidate | 10–20 s |
Calibration sur données in vivo
M et A sont issus d’une expérience sur le rat. Deux lignes parallèles ont été sonifiées à 0,43 MPa, l’une en FUS continu et l’autre avec un PWM de 10 %, selon un trajet rectangulaire (côtés actifs de 10 mm, côtés inactifs de 5 mm, transducteur se déplaçant à 10 mm/s) répété pendant 60 s, soit 20 s de sonication effective sur chaque ligne. Seule la ligne pulsée a été retenue afin d’éviter la saturation : le profil simulé et le profil IRM R_1 ont été appariés en égalisant leur intensité intégrée le long de la ligne.
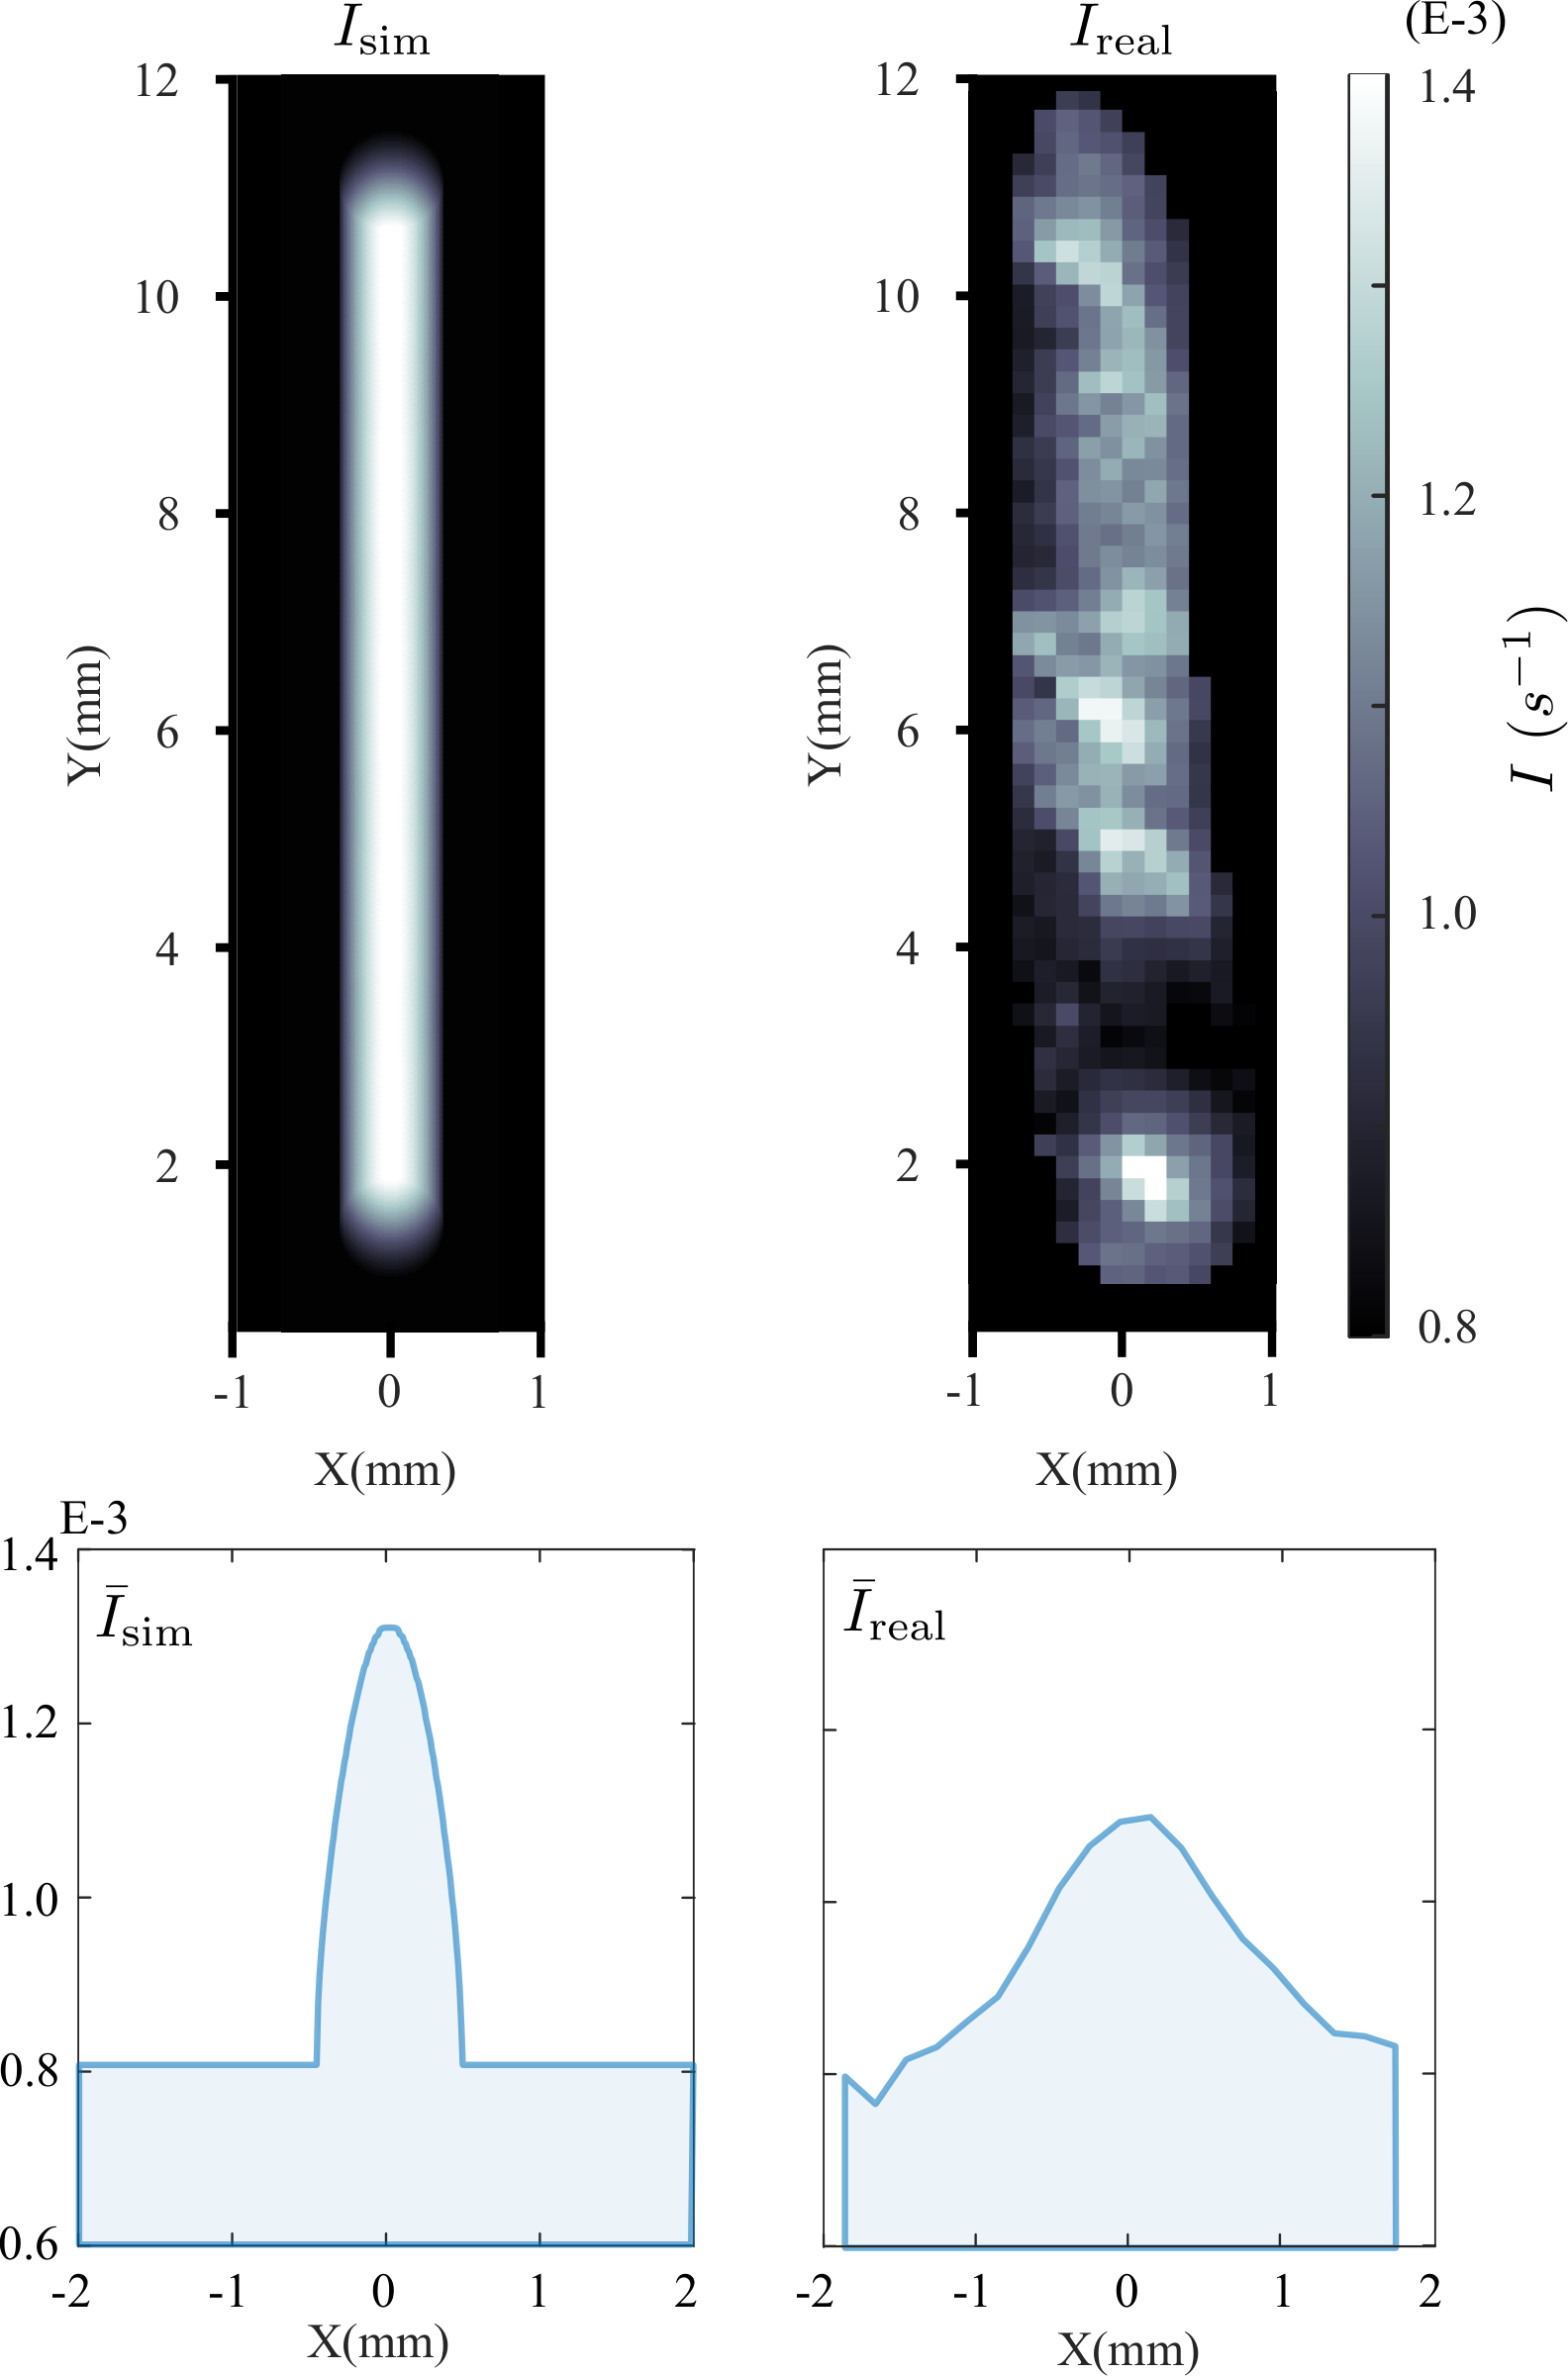 Simulateur (à gauche) comparé à l’IRM de rat (à droite), avec les profils moyens utilisés pour la calibration.
Résultats
La validation a porté sur 512 formes cibles aléatoires : 16 tailles \mathcal{S} de 1,5 à 5,0 mm (plus petite dimension de la boîte englobante), 16 rapports de forme de 1,0 à 2,0, et deux rotations autour de l’axe principal, 0° et 60°. Le succès était défini par une couverture d’au moins 80 % en 60 s maximum.
- Taille maximale traitable : 4,2 mm. À 0° avec entrelacement, l’optimiseur a satisfait au critère pour chaque dimension jusqu’à 4,2 mm, échouant au-delà. Le rapport de forme n’a eu que peu d’impact sur ce seuil.
- Entrelacement : volume traitable multiplié par environ 4. Lorsque l’orientation électronique est désactivé (orientation mécanique seule), le volume maximal traitable est environ quatre fois inférieur.
- L’orientation joue un rôle déterminant. Pour une forme de 4,0 mm avec un rapport de forme de 1,6, la fonction de perte diminue à mesure que la rotation passe de 0° à 90°. À 60°, la cible s’étend le long de l’axe focal, ce qui offre 1,2× à 2,0× plus de tranches pour l’orientation électronique et réduit l’emprise requise pour le lent déplacement mécanique ; des formes plus volumineuses ont ainsi pu être traitées.
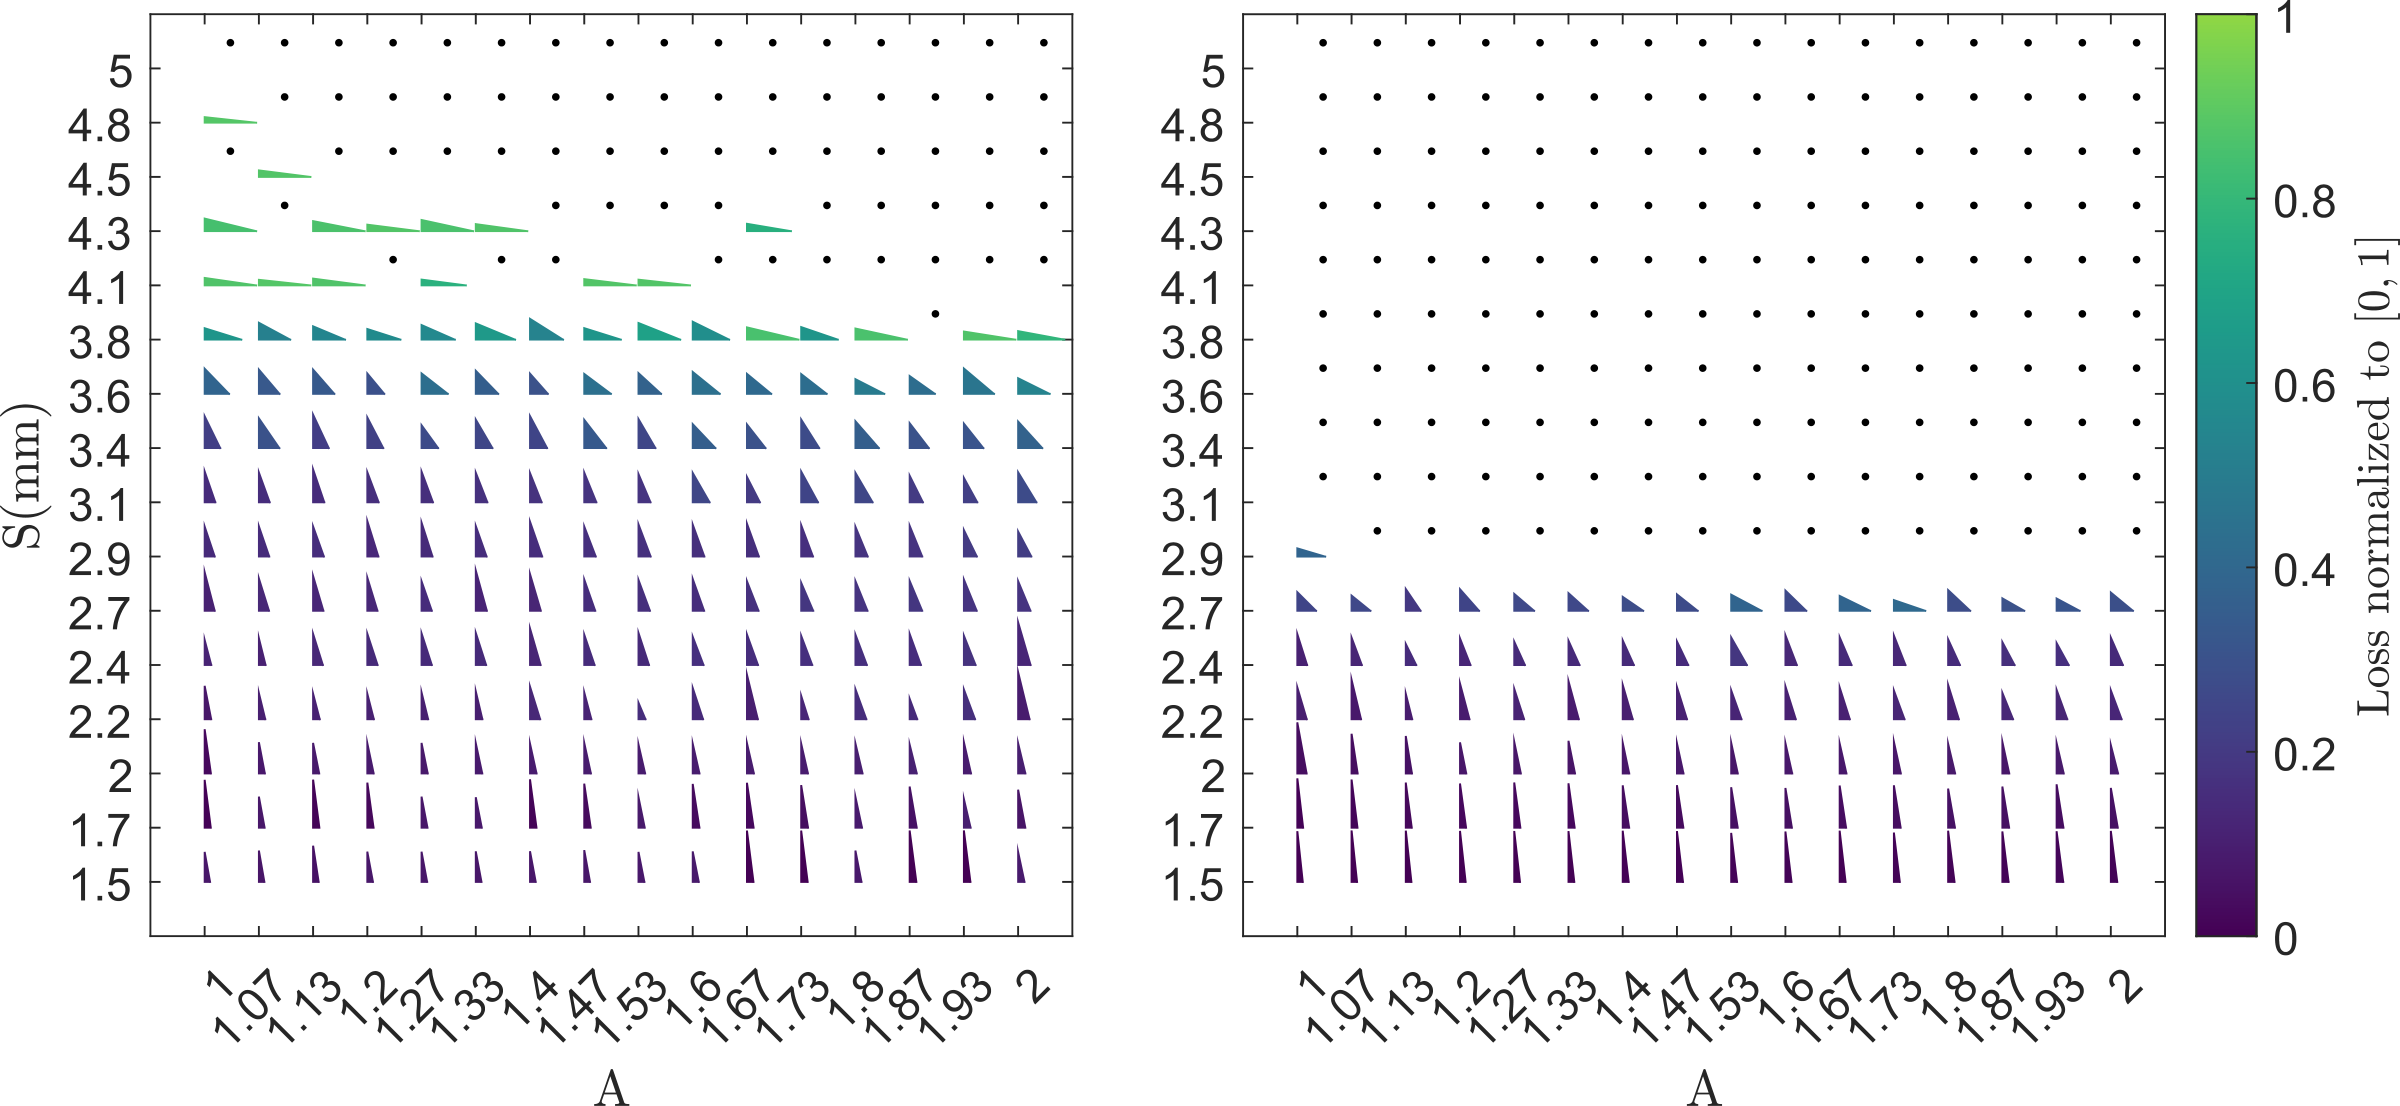 L’orientation entrelacée (à gauche) traite des cibles plus grandes que l’orientation mécanique seule (à droite). La hauteur du triangle correspond à la couverture, la largeur au temps, la couleur à la perte normalisée ; les points noirs indiquent une couverture inférieure à 80 %.
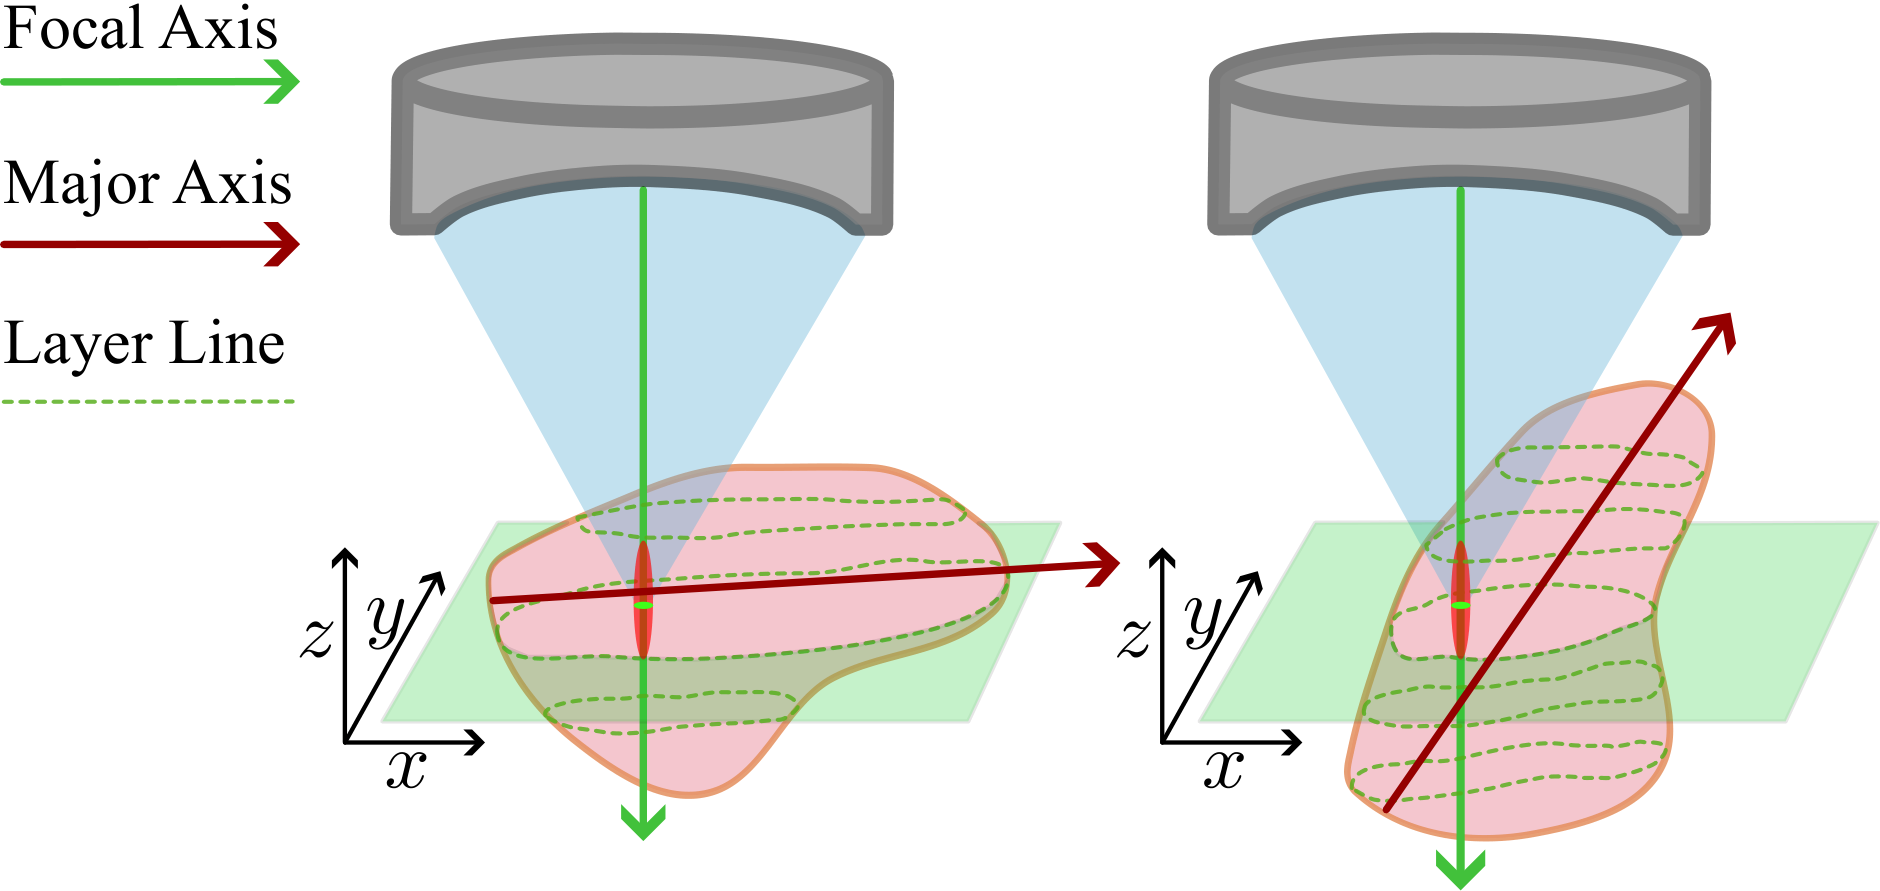 Orienter la cible vers l’axe focal augmente le nombre de tranches orientables électroniquement (1,2× à 2,0× à 60°).
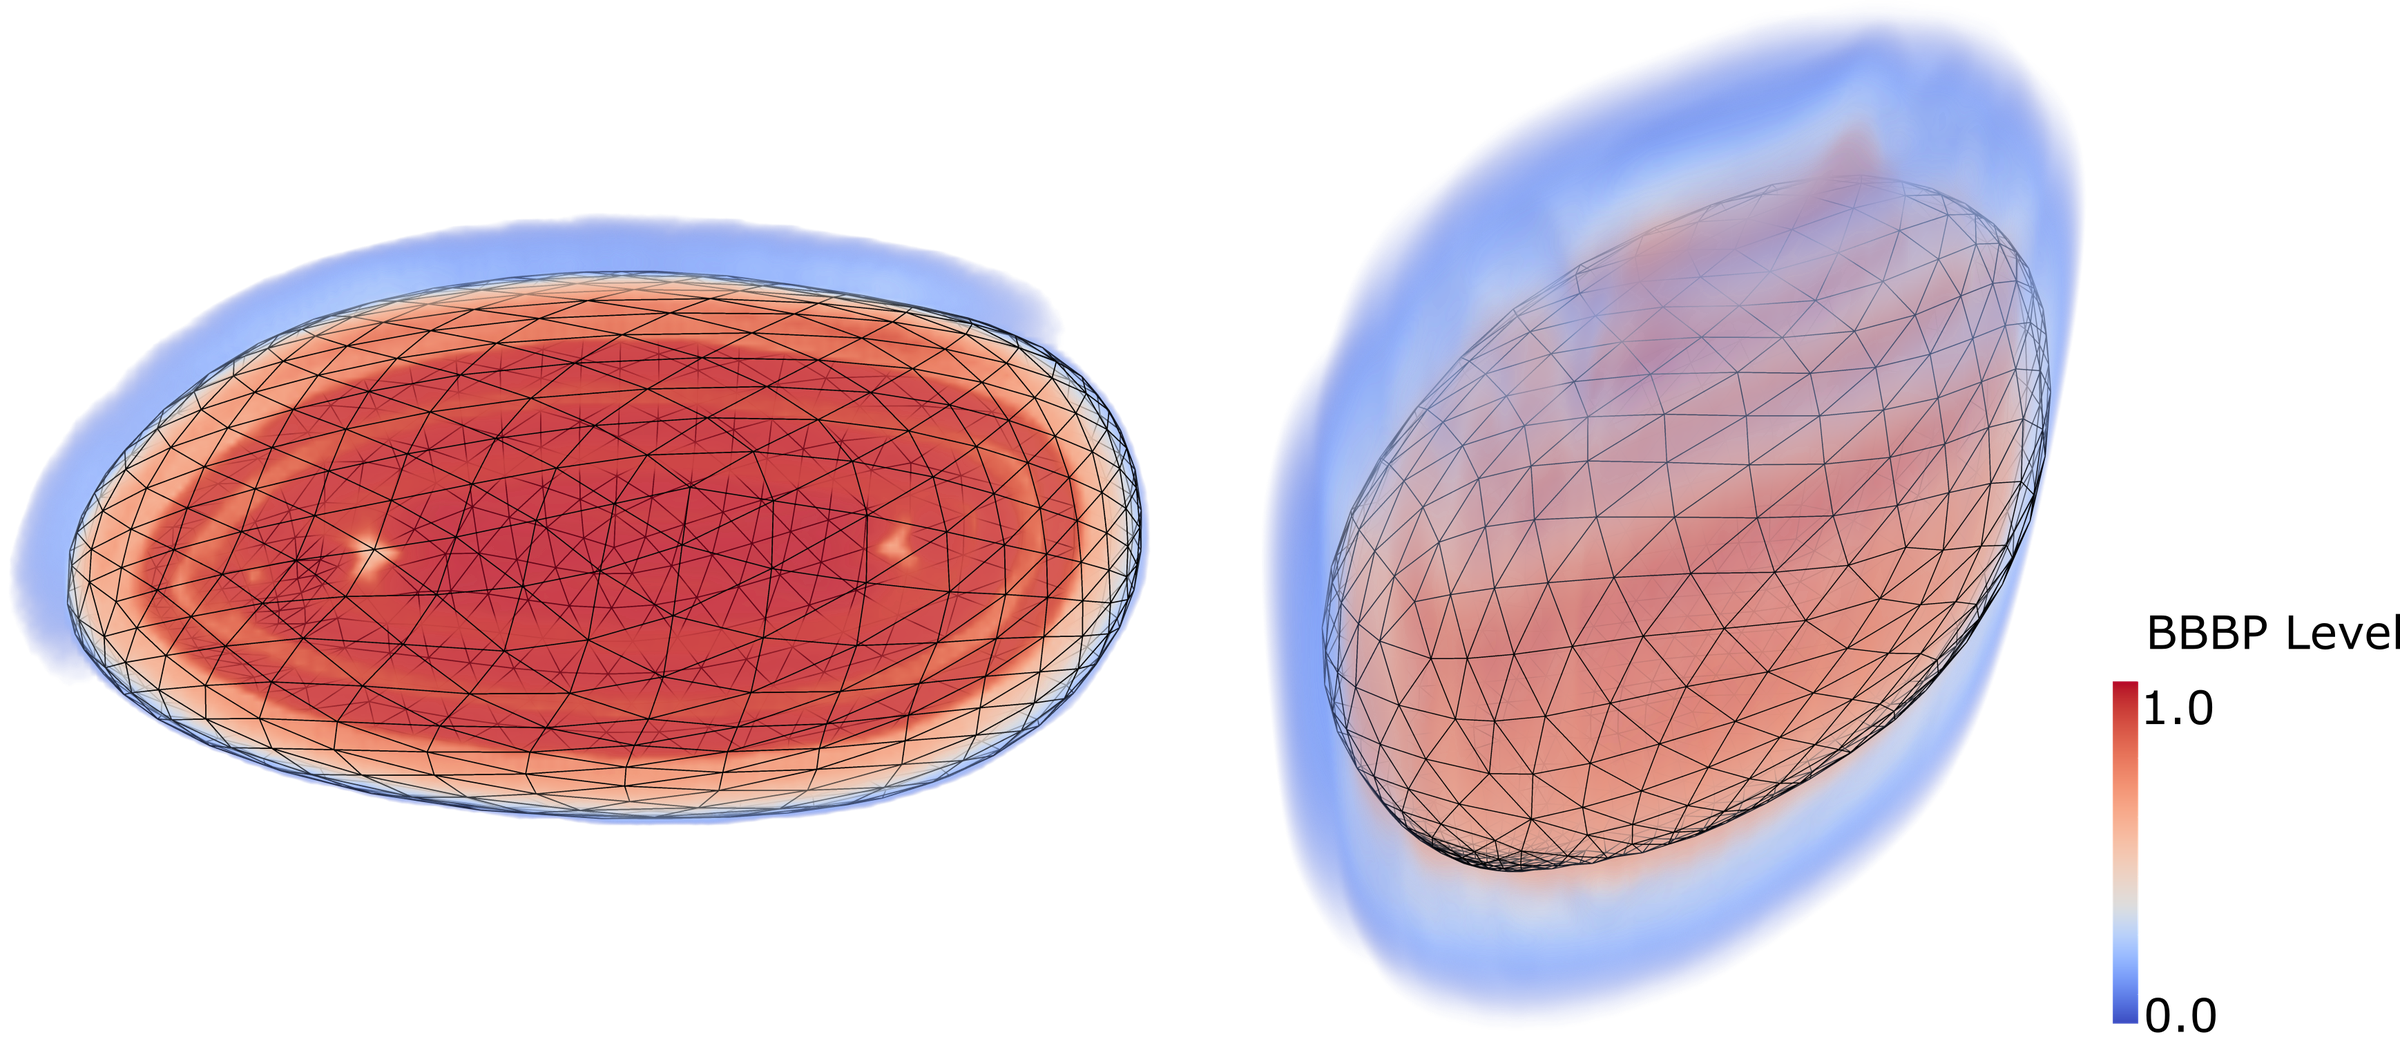 Carte de perméabilisation simulée d’une cible 3D (voxels de 0,1 mm).
Attention
Tous les résultats de l’optimiseur ont été obtenus en simulation. Le simulateur a été calibré sur deux lignes chez un seul rat et suppose que le signal de gadolinium est conservé entre la sonication et l’imagerie ; sa formulation empirique nécessite davantage de données in vivo, et aucune validation clinique n’a encore été réalisée.
Publications
ISTUDesign of Robotic Trajectories for Volumetric Ultrasound-induced Blood-Brain Barrier PermeabilizationInternational Symposium on Therapeutic Ultrasound (ISTU), Lyon, France, May 2023 · 2023 CRASImplementation of a Volumetric Blood-Brain Barrier Permeabilization Robotic PlatformComputer and Robot-Assisted Surgery (CRAS), Paris, France, September 2023 · 2023Le brevet EP4445859A1 est référencé dans l’encadré ci-dessus.