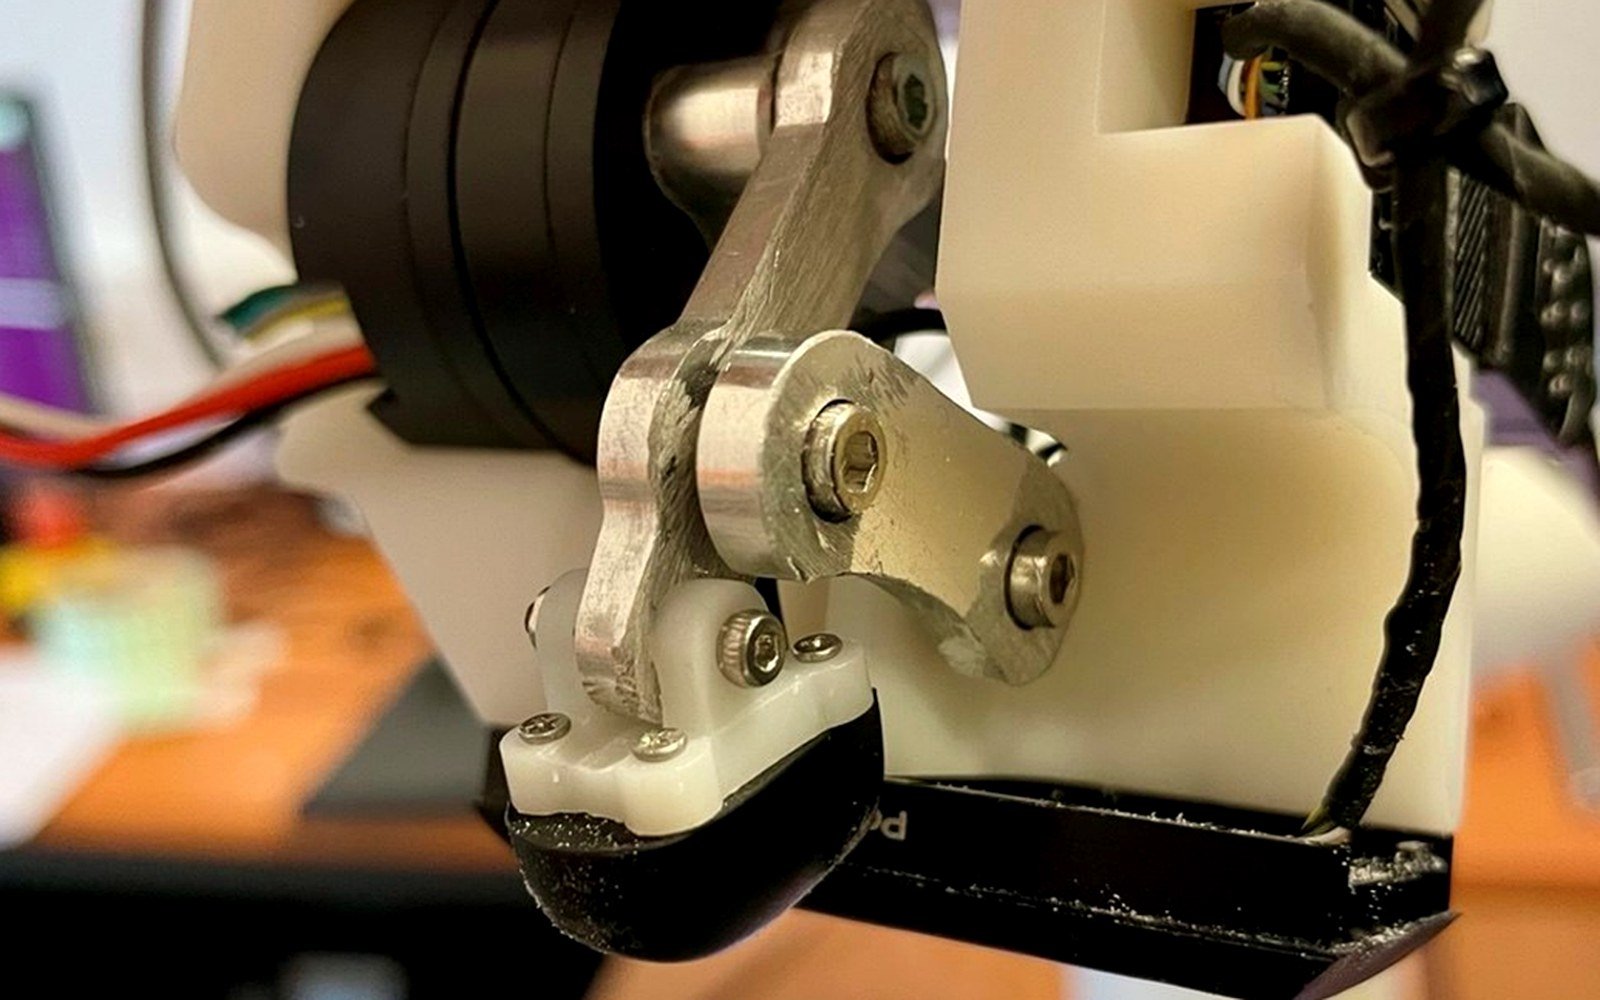
Vue d’ensemble
Voici l’effecteur terminal tactile que j’ai conçu et construit pour FRACTAL, mon modèle d’affordance tactile conditionnée par l’action. Il se monte sur la bride de poignet d’un Franka Emika Panda à 7 DoF et transporte deux canaux tactiles indépendants qui observent le même événement de contact :
- une matrice tactile dense (PaXini GEN3 Omega L5321) qui sert de surface de détection principale, et
- un doigt souple : un mécanisme à quatre barres entraîné par moteur portant un capteur de bout de doigt PaXini GEN3 S1813 Elite, utilisé pour le contact ponctuel et les petites caractéristiques.
Une pile de contrôle ROS 2 fonctionne par-dessus, avec MoveIt 2 pour la planification en espace libre et un contrôleur d’impédance en espace articulaire personnalisé qui exécute des sondes de pression, de glissement et de tapotement.
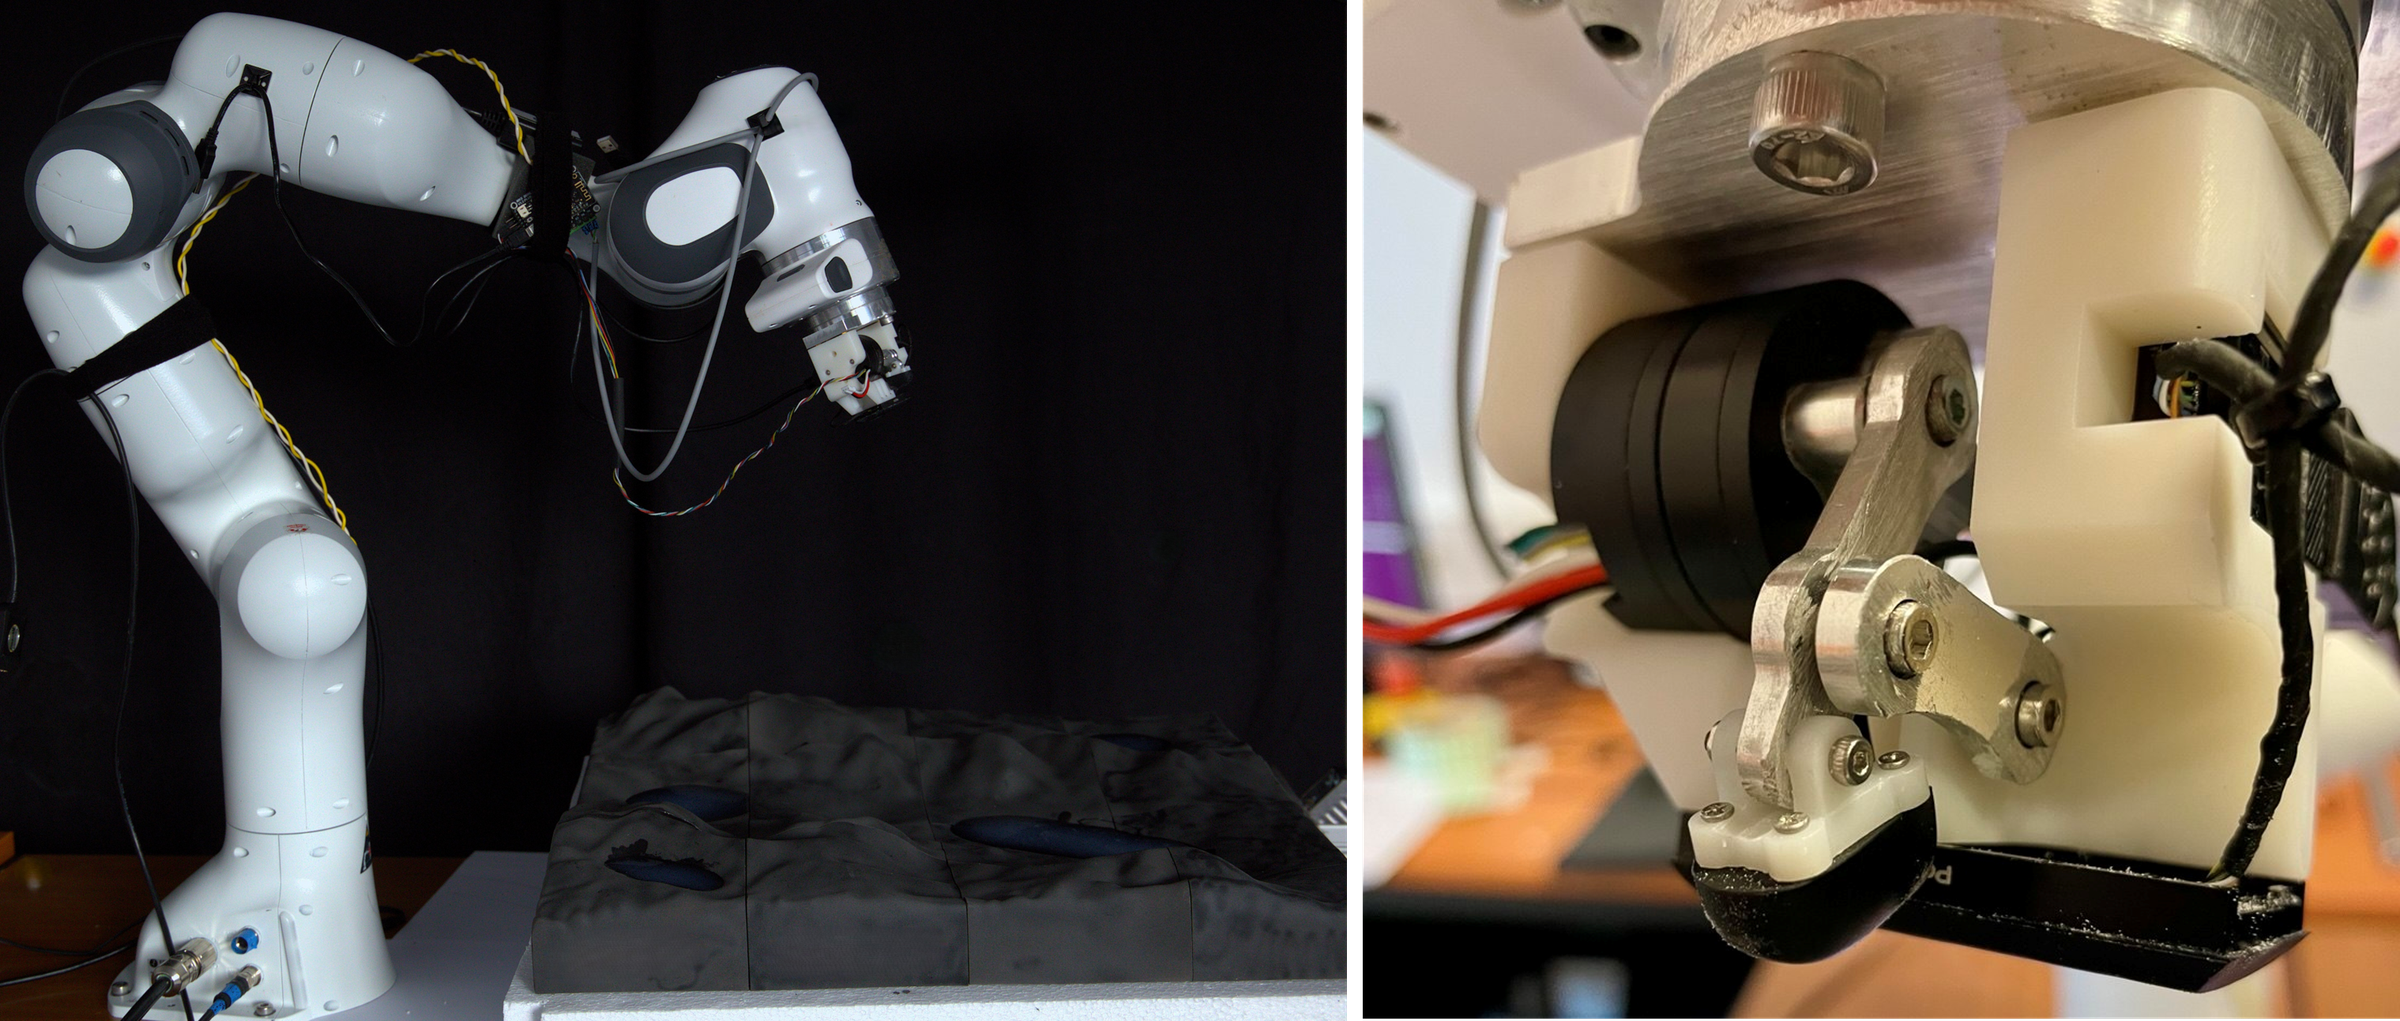 Gauche : le Franka Panda dans la configuration de test. Droite : l’effecteur terminal, avec le mécanisme à quatre barres du doigt souple à côté du coussin de la matrice tactile.
Justification de la conception
Une seule matrice plate capte beaucoup d’information sur la pression répartie et le cisaillement sur sa surface, mais chaque lecture passe par un chemin mécanique unique. L’ajout d’un doigt souple apporte trois avantages d’ingénierie :
- Une deuxième vue filtrée mécaniquement du même événement. Le doigt atteint la surface par l’intermédiaire d’un tringlage à quatre barres, de sorte que son signal est façonné par un chemin mécanique différent de celui de la matrice. Dans FRACTAL, chaque canal est un modèle direct distinct du même régime d’interaction sous-jacent. Deux canaux qui voient une sonde rendent possible une vérification de cohérence intermodale.
- Un contact plus sûr. Le tringlage confère une compliance mécanique au point de contact, ce qui complète le contrôle d’impédance du bras lors de l’exploration de terrains inconnus et potentiellement mous.
- Un sondage concentré et tangentiel. Le bout de doigt offre un canal concentré spatialement pour le contact ponctuel et les petites caractéristiques, et il convient aux sondes tangentielles (de glissement) dont FRACTAL a besoin pour distinguer, par exemple, la charge élastique du glissement.
Spécifications
Valeurs de l’effecteur terminal tel que construit.
| Élément | Valeur |
|---|---|
| Manipulateur | Franka Emika Panda, 7 DoF |
| Montage | Assemblage personnalisé au niveau de la bride du poignet |
| Canal de la matrice | |
| Capteur | PaXini GEN3 Omega L5321 |
| Taxels | 239, trois axes (normal + cisaillement à deux axes) |
| Surface de détection | 53,38 mm × 25,10 mm |
| Rôle | Canal réparti spatialement \mathbf{z}_t^{(\text{arr})} |
| Canal du doigt | |
| Capteur de bout de doigt | PaXini GEN3 S1813 Elite |
| Taxels | 31 |
| Actionneur | Moteur synchrone à aimants permanents (GM2840), contrôle orienté du flux |
| Couple de charge nominal du moteur | 34,3 mN·m |
| Tringlage | Quatre barres personnalisé, usiné CNC en aluminium 6061 |
| Rôle | Canal concentré spatialement \mathbf{z}_t^{(\text{fin})} (contact ponctuel, petites caractéristiques) |
| Rigidité du doigt | Sélectionnable via FOC |
| Dimensions du tringlage / course | 4 cm |
| Plage de force du bout de doigt | 0,1–8 N |
| Masse de l’effecteur terminal | 250 g |
| Fréquences d’échantillonnage | Sélectionnables, 30–500 Hz |
Architecture de contrôle
La pile fonctionne sur ROS 2. Les capteurs sont lus via mon pilote ROS 2 pour les capteurs PaXini GEN3.
- Mouvement en espace libre : MoveIt 2 est utilisé uniquement comme planificateur. Il produit des trajectoires en espace articulaire sans collision pour ancrer des points de passage au-dessus ou à côté du terrain.
- Contact : une fois l’ancrage atteint, le contrôle passe à un contrôleur d’impédance en espace articulaire personnalisé. Il régule l’impédance mécanique pendant le contact et exécute la machine à états de sonde. MoveIt 2 ne joue aucun rôle près du site de contact.
- Sécurité : les mouvements commandés restent à l’intérieur d’une région d’exploration prédéfinie, et des limites sur les efforts, les positions et les vitesses articulaires sont définies avant chaque expérience.
Machine à états de sonde
| Phase | Ce qui se passe |
|---|---|
| 1. Approche | L’effecteur terminal se déplace vers la surface sous une faible rigidité. |
| 2. Acquisition du contact | Le contact est détecté lorsque l’estimation de la force externe dépasse un seuil. |
| 3. Interaction | La sonde commandée s’exécute : pression soutenue, glissement tangentiel contrôlé ou tapotement bref. Les données tactiles et de force affluent en continu. |
| 4. Retrait | L’effecteur terminal se retire avant de passer à l’ancrage suivant. |
Rôle dans FRACTAL
FRACTAL exécute une boucle d’estimation puis d’exploration. Il choisit la prochaine action, envoie la pose cible à la couche de planification, collecte l’observation tactile lorsque la sonde se termine et met à jour ses croyances sur le champ physique et le régime d’interaction. L’effecteur terminal rend chacune de ces actions concrète :
- pression, glissement et tapotement constituent le vocabulaire d’action sur lequel FRACTAL raisonne, car le même emplacement peut se comporter différemment sous chacun d’eux ;
- la matrice et le doigt fournissent les deux canaux d’observation dans le modèle d’observation génératif de FRACTAL ;
- l’événement de contact partagé rend le facteur de cohérence intermodale disponible dans la formulation.
La plateforme a été utilisée pour des études de cas matérielles qualitatives sur deux cartes de terrain faites de mousse et de matériau imprimé en 3D. Isoler et mesurer le facteur intermodal sur le matériel est un travail futur. L’article de FRACTAL est en cours d’évaluation à ICRA 2027.
Pas encore publié
Les gains d’impédance, le matériau du boîtier et une valeur numérique de rigidité du doigt ne sont pas encore publiés et seront ajoutés s’ils le sont.