En janvier 2026, j'ai passé un mois à l'Institute for Cognitive Systems (ICS) de l'Université technique de Munich (TUM), dans l'équipe du Prof. Gordon Cheng, grâce à un financement Erasmus+. La question était simple à poser et difficile à trancher : si un robot est recouvert de peau artificielle, le toucher est-il vraiment une meilleure façon de le piloter ?
Le résultat est notre article « Tactile Guidance for Complex Mobile Manipulation: Performance and Design Implications », soumis à l'IEEE-RAS International Conference on Humanoid Robots (Humanoids 2026).
Le robot : TOMM
TOMM est le manipulateur mobile à deux bras de l'ICS : deux bras UR5 sur une base omnidirectionnelle, avec les bras et les mains recouverts de la peau robotique modulaire de l'ICS. Chaque cellule mesure à la fois la proximité et la force : tout le haut du corps devient une surface à laquelle on « parle » avec les mains.
Le piloter n'a rien de trivial. Déplacer une boîte avec TOMM demande de coordonner la base, les deux bras et la saisie, soit environ 15 degrés de liberté. C'est exactement le type de système où les interfaces classiques (joysticks, pupitres, interfaces graphiques) deviennent abstraites, et où « pousser le robot là où on veut » paraît séduisant.
Faire de la peau une manette
Nous avons construit une interface gestuelle sur la peau, avec quelques primitives simples, associées au corps du robot :
- Double tape sur l'épaule : basculer entre déplacer la base et bouger les bras
- Double tape sur l'avant-bras : saisir ou relâcher
- Pousser d'une main : translation (de la base, ou de la boîte tenue entre les mains)
- Pousser des deux mains, à deux endroits : rotation de la base
En coulisses, les contacts sont regroupés en efforts qui alimentent un contrôleur en admittance à 200 Hz. Quand le robot tient une boîte, vos poussées déplacent un repère virtuel entre les deux mains, et les deux bras le suivent sans lâcher la prise.
Pour une comparaison équitable, le joystick utilisait exactement le même contrôleur et la même logique : seule l'interface changeait.
L'étude
Douze participants (6 femmes, 6 hommes, surtout de profil technique) ont réalisé deux fois la même tâche, une fois avec chaque interface, dans un ordre contrebalancé : amener TOMM à une première table, saisir une boîte à deux mains, la porter jusqu'à une seconde table (ce qui demande de faire pivoter le robot d'environ 180°) et la poser.
Il n'y avait volontairement pas de séance d'entraînement : nous voulions voir à quoi ressemble vraiment une première rencontre avec un robot piloté au toucher. Nous avons mesuré la durée de chaque phase sur vidéo, les erreurs d'interaction, la distance parcourue à pied (suivi 3D par caméras), la charge de travail NASA-TLX, des questionnaires sur le contrôle et la confiance, et enfin si les participants se souvenaient des commandes.
Ce que nous avons trouvé
Honnêtement, au premier contact, le joystick l'emporte, et les chiffres sont nets :
- Plus lent : durée totale médiane de 152 s au toucher contre 97 s au joystick, l'écart venant surtout de la saisie de la boîte et du transport vers la seconde table.
- Plus de marche : les participants ont marché en médiane 45 m contre 16 m, en tournant autour du robot pour atteindre la bonne zone de peau.
- Charge plus lourde : exigence mentale, exigence physique et frustration étaient toutes significativement plus élevées au toucher, avec un sentiment de contrôle plus faible.
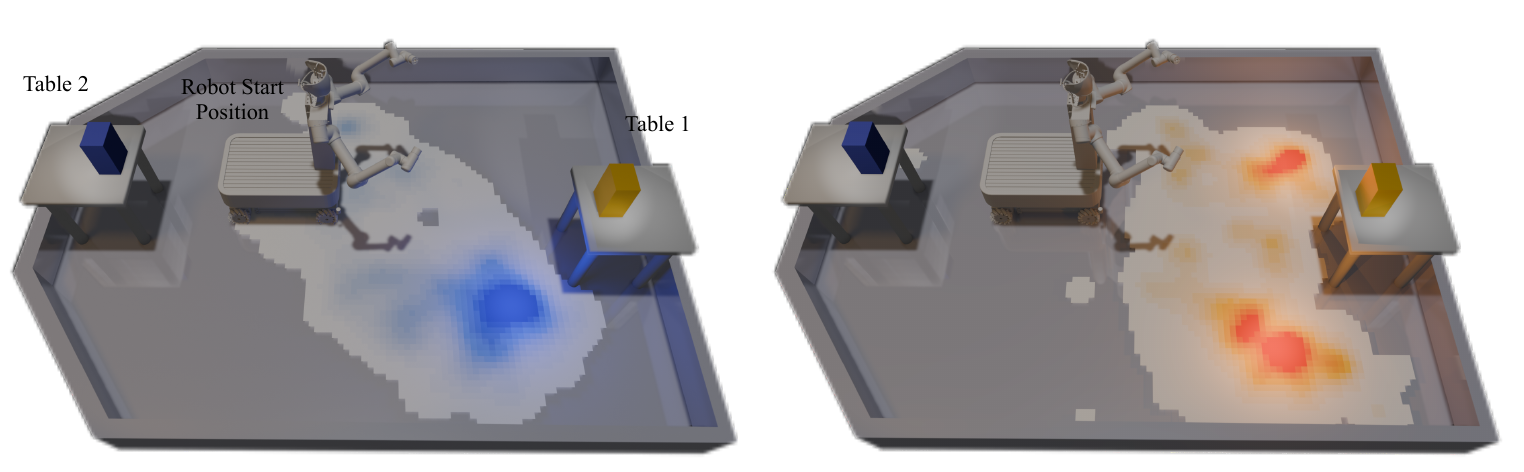
Où les participants ont passé leur temps. Au joystick (à gauche, en bleu), ils restaient surtout au même endroit ; au toucher (à droite, en rouge), ils se répartissaient tout autour du robot pour atteindre les zones de peau.
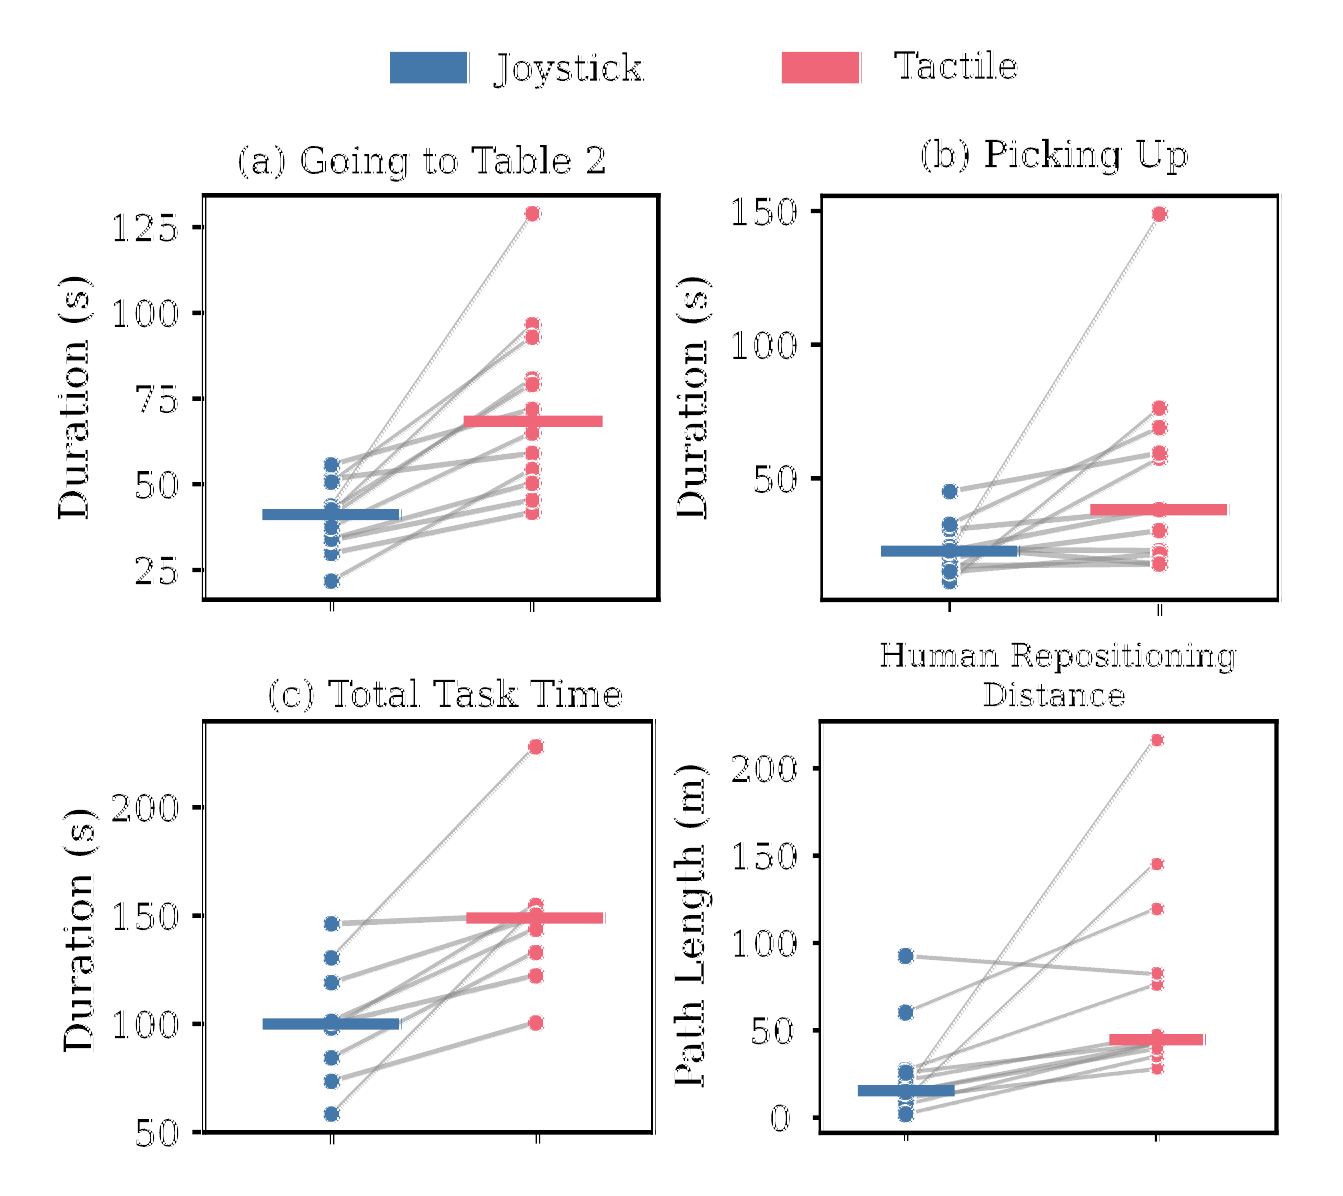
Chaque ligne est un participant. Le toucher a allongé les phases de saisie et de transport, et fait beaucoup plus marcher les participants.
Mais un résultat va dans l'autre sens : les commandes tactiles ont été bien mieux retenues. Le taux de rappel des commandes était de 73 % au toucher contre 54 % au joystick. Associer les commandes au corps du robot (« taper l'épaule », « pousser l'avant-bras ») semble construire un modèle mental bien plus durable que de retenir quel bouton fait quoi.
Pourquoi le toucher a perdu (pour l'instant)
En regardant les vidéos, ce n'est pas le toucher en lui-même qui ralentit, mais des frictions de conception :
- Un état invisible. Les participants ne savaient souvent pas si TOMM était en mode « base » ou « bras », et une poussée produisait un effet inattendu.
- Une chose à la fois. Le joystick permet de translater et de tourner la base en même temps ; notre interface tactile séparait ces actions en modes distincts, ce qui coûte cher pendant un demi-tour avec une boîte.
- La portée. La bonne zone de peau était souvent de l'autre côté du robot, et il fallait marcher jusqu'à elle.
Un petit test avec deux utilisateurs experts suggère que l'écart se réduit nettement avec la pratique : une bonne partie de la pénalité des débutants s'apprend.
Ce que nous changerions
Nous en tirons quelques recommandations concrètes pour les interfaces tactiles sur de grands robots :
- Rendre l'état du robot évident, avec des repères visuels ou sonores permanents pour le mode actif.
- Traiter l'emplacement des zones comme une variable de conception : zones clés plus grandes ou dupliquées, et zones tolérantes qui associent un contact approximatif à la commande voulue.
- Mieux séparer le guidage continu des commandes discrètes, conceptuellement et physiquement sur le corps du robot.
Le but n'est pas de supprimer l'incarnation, qui est justement ce qui rend les commandes mémorables, mais d'enlever la friction qui rend les premières minutes difficiles.
Merci
Un grand merci au Prof. Gordon Cheng et à l'équipe de l'ICS pour leur accueil et le temps passé avec TOMM, à ma directrice de thèse Prof. Adriana Tapus à l'ENSTA, au programme Erasmus+ pour le financement de ce séjour, et à tous les participants qui ont patiemment poussé un robot pour nous.
Il s'agit d'une étude pilote avec 12 participants expérimentés techniquement et sans entraînement : ce sont des tendances plutôt que des réponses définitives. Prochaines étapes : un entraînement structuré, des études plus longues et des tâches plus variées, pour voir si le toucher peut rattraper, voire dépasser, le joystick une fois le robot apprivoisé.
À voir aussi : Publications · Projet d'interface haptique · Projet de matrice tactile