Présentation
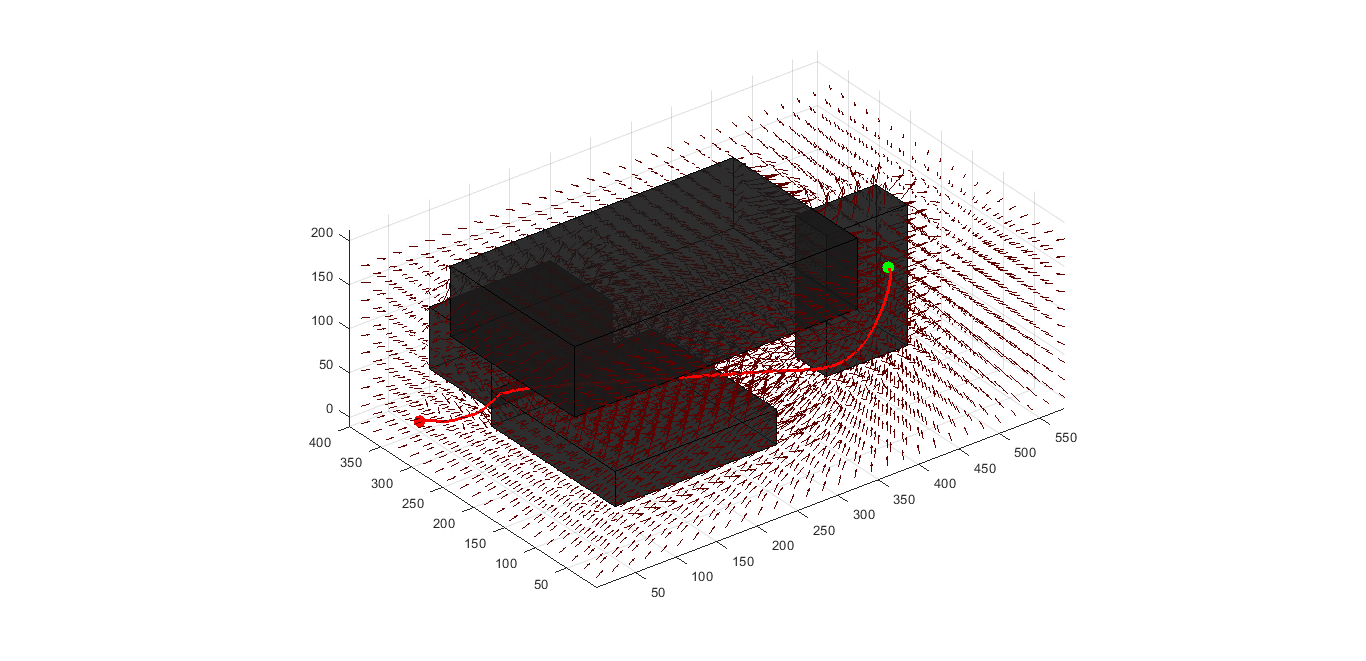
Le planificateur de trajectoire 3D par gradient est une implémentation avancée de la planification par champs de potentiel dans des environnements tridimensionnels. Écrit en MATLAB, il étend les méthodes classiques de descente de gradient 2D à des configurations d'obstacles 3D complexes, et produit des trajectoires lisses et sans collision pour drones, robots sous-marins et autres systèmes évoluant dans un volume. Il combine une force attractive vers le but et des forces répulsives autour des obstacles, pour créer un champ de navigation qui guide le robot dans des environnements 3D complexes.
Architecture technique
Fondements mathématiques
Le planificateur repose sur les champs de potentiel artificiels : l'environnement est vu comme un paysage d'énergie. Le potentiel total combine une composante attractive et une composante répulsive :
f = attractive + repulsivePotentiel attractif
La composante attractive attire le robot vers le but :
xi = 1/7;  % Attraction coefficient
attractive = xi * sqrt( (x - goal(1)).^2 + (y - goal(2)).^2 + (z - goal(3)).^2 );
Potentiel répulsif
La composante répulsive crée des zones de sécurité autour des obstacles grâce à une transformée de distance :
d = bwdist(obstacle);          % Euclidean distance transform
d2 = (d/100) + 1;             % Normalize distances
d0 = 2;                       % Influence radius
nu = 50;                      % Repulsion strength

repulsive = nu*((1./d2 - 1/d0).^2);
repulsive(d2 > d0) = 0;       % Limit influence range
Descente de gradient
Le cœur de l'algorithme utilise une descente de gradient en trois dimensions :
function route = GradientBasedPlanner3(f, start_coords, end_coords, max_its)
    [gx, gy, gz] = gradient(-f);  % Compute 3D gradient field

    route = start_coords;
    pos = start_coords;

    while running
        % Extract gradient at current position
        Delta = [gx(round(pos(2)), round(pos(1)), round(pos(3))), ...
                 gy(round(pos(2)), round(pos(1)), round(pos(3))), ...
                 gz(round(pos(2)), round(pos(1)), round(pos(3)))];

        % Move in direction of steepest descent
        pos = pos + Delta/norm(Delta);
        route = [route; pos];
    end
end
Fonctionnalités avancées
Représentation des obstacles 3D
Le système gère des configurations d'obstacles tridimensionnelles complexes :
% Define 3D workspace
nrows = 400;   % Y dimension
ncols = 600;   % X dimension
nhe = 200;     % Z dimension (height)

obstacle = false(nrows, ncols, nhe);

% Create complex 3D obstacles
obstacle(300:end, 100:250, 20:90) = true;     % Large wall obstacle
obstacle(150:200, 400:500, 20:180) = true;    % Tall pillar
obstacle(100:300, 100:300, 1:40) = true;      % Ground-level barrier
obstacle(100:300, 50:400, 120:200) = true;    % Elevated platform
Transformée de distance optimisée
Le planificateur utilise des transformées de distance binaires pour calculer efficacement la proximité des obstacles :
- Distance euclidienne : des distances exactes en 3D
- Efficacité : des algorithmes optimisés pour de grands environnements 3D
- Mémoire : stockage et traitement efficaces des données volumiques
Visualisation du champ de gradient
Le système offre des outils de visualisation complets :
% Generate 3D vector field visualization
[gx, gy, gz] = gradient(-f);
skip = 20;  % Sampling density for visualization

% Create 3D quiver plot
quiver3(x(yidx,xidx,zidx), y(yidx,xidx,zidx), z(yidx,xidx,zidx), ...
        gx(yidx,xidx,zidx), gy(yidx,xidx,zidx), gz(yidx,xidx,zidx), ...
        2, 'Color', [0.3,0.1,0.1]);
Performances
Efficacité de calcul
- Taille de l'espace : jusqu'à 400×600×200 voxels
- Temps de planification : moins d'une seconde dans les cas courants
- Mémoire : optimisée pour les opérations matricielles de MATLAB
- Convergence : garantie pour des champs de potentiel bien paramétrés
Qualité des trajectoires
- Régularité : trajectoires continûment dérivables
- Marges de sécurité : distances d'évitement configurables
- Optimalité : trajectoires quasi optimales en énergie
- Robustesse : performances stables sur des configurations d'obstacles variées
Passage à l'échelle
- Résolution variable : discrétisation adaptative de l'espace
- Planification hiérarchique : approches multirésolution pour les grands environnements
- Calcul parallèle : opérations vectorisées de MATLAB
Domaines d'application
Navigation aérienne
Le planificateur 3D est particulièrement adapté aux drones :
En milieu urbain
- Évitement des bâtiments : navigation entre tours et structures urbaines
- Zones d'exclusion aérienne : prise en compte des restrictions réglementaires
- Couloirs de vent : optimisation selon les conditions atmosphériques
- Atterrissage d'urgence : trajectoires sûres en cas d'imprévu
En intérieur
- Entrepôts : navigation autonome dans les zones de stockage
- Inspection : couverture systématique des infrastructures
- Recherche et sauvetage : trajectoires optimales dans des structures effondrées
- Livraison : itinéraires efficaces pour la livraison automatisée
Robotique sous-marine
Sa nature volumique le rend idéal pour le milieu sous-marin :
Exploration marine
- Cartographie des récifs coralliens : navigation autour d'écosystèmes fragiles
- Épaves : exploration sûre de sites archéologiques sous-marins
- Inspection de pipelines : inspection automatisée d'infrastructures sous-marines
- Océanographie : trajectoires optimales pour les missions scientifiques
Véhicules sous-marins autonomes (AUV)
- Compensation des courants : planification tenant compte des courants
- Gestion de la profondeur : profils de profondeur économes en énergie
- Évitement d'obstacles : navigation autour du relief et de la faune
- Planification de mission : optimisation de trajectoires à plusieurs points de passage
Robotique médicale
La précision de la planification par gradient ouvre des applications médicales :
Navigation chirurgicale
- Chirurgie mini-invasive : trajectoires d'outils optimales à travers l'anatomie
- Radiothérapie : trajectoires de faisceau précises qui épargnent les organes critiques
- Endoscopie : navigation dans des structures anatomiques complexes
- Chirurgie robotique : planification automatique pour manipulateurs chirurgicaux
Détails d'implémentation
Optimisation MATLAB
L'implémentation tire parti des points forts de MATLAB pour le calcul numérique :
Opérations vectorisées
% Efficient computation using matrix operations
attractive = xi * sqrt( (x - goal(1)).^2 + (y - goal(2)).^2 + (z - goal(3)).^2 );
Traitement économe en mémoire
- Matrices creuses : stockage efficace d'espaces d'obstacles majoritairement vides
- Traitement par blocs : gestion de grands environnements
- Mise en cache du gradient : précalcul et stockage des champs de gradient
Visualisation et analyse
Le système fournit des outils d'analyse complets :
Visualisation par coupes
% Display 2D slices of 3D potential field
for i = 1:10
    subplot(2,5,i);
    contourf(f(:,:,i*5),30)
    axis equal
end
Rendu 3D des trajectoires
- Trajectoire : rendu complet avec marqueurs de départ et d'arrivée
- Obstacles : rendu en cubes pour les formes complexes
- Champ de vecteurs : flèches 3D montrant la direction du gradient
- Surfaces d'énergie : courbes de niveau pour analyser le champ de potentiel
Applications en recherche
Recherche académique
Le planificateur sert de base à des travaux plus avancés :
Théorie de la planification
- Nouveaux champs de potentiel : recherche de formulations originales
- Optimisation multi-objectif : combiner plusieurs objectifs de planification
- Obstacles dynamiques : extension aux environnements variant dans le temps
- Planification coopérative : coordination multi-agents dans un espace 3D partagé
Enseignement de la robotique
- Visualisation d'algorithmes : outil pédagogique pour comprendre la planification
- Études comparatives : banc d'essai pour évaluer des algorithmes
- Projets étudiants : base pour des projets de licence et de master
- Simulation : plateforme de test d'algorithmes robotiques
Applications industrielles
Développement de systèmes autonomes
- Prototypage : développement et test rapides d'algorithmes de navigation
- Comparaison de performances : environnement de test standardisé
- Intégration : brique d'architectures autonomes plus larges
- Validation : outil de vérification pour systèmes de navigation critiques
Extensions et personnalisation
Améliorations algorithmiques
La conception modulaire permet de nombreuses extensions :
Environnements dynamiques
- Obstacles mobiles : positions d'obstacles variant dans le temps
- Planification prédictive : anticipation des états futurs des obstacles
- Replanification en temps réel : mise à jour continue de la trajectoire
- Incertitude : représentation probabiliste des obstacles
Optimisation multicritère
- Énergie : planification tenant compte de la consommation
- Temps : trajectoires à temps minimal
- Risque : planification tenant compte de la sécurité
- Confort : trajectoires douces pour le confort des passagers
Intégration
Systèmes externes
- ROS : intégration avec Robot Operating System
- Hardware-in-the-loop : planification en temps réel sur systèmes physiques
- Simulateurs : intégration avec Gazebo, V-REP et d'autres simulateurs
- Contrôle : interface avec des systèmes de commande en boucle fermée
Ce planificateur de trajectoire 3D par gradient allie rigueur mathématique et efficacité de calcul pour la navigation volumique de systèmes autonomes dans des environnements tridimensionnels complexes.