Présentation du projet
Ce projet de fin d'études s'attaque à l'un des défis les plus stimulants de la robotique : coordonner le mouvement de grands groupes de robots. En s'inspirant de la dynamique des fluides et de l'élégance mathématique des équations de Navier-Stokes, nous avons développé une approche de la robotique en essaim qui traite les formations de robots comme des écoulements.
Motivation : les solutions de la nature
Les essaims naturels (nuées d'oiseaux, bancs de poissons, foules) montrent qu'une coordination élégante peut émerger sans contrôle central. L'idée clé : ces phénomènes peuvent être décrits mathématiquement par les principes de la dynamique des fluides.
Innovation technique
Algorithme central
Les équations de Navier-Stokes, fondamentales en mécanique des fluides, décrivent le mouvement des fluides visqueux :
$$\frac{\partial \mathbf{v}}{\partial t} + (\mathbf{v} \cdot \nabla)\mathbf{v} = -\nabla p + \nu \nabla^2 \mathbf{v} + \mathbf{f}$$
Nous les discrétisons et les adaptons aux essaims de robots :
- Champ de vitesse → vitesses des robots
- Champ de pression → forces d'évitement des collisions
- Viscosité → cohésion de la formation
- Forces volumiques → obstacles, objectifs, commandes externes
Principales innovations
- Viscosité adaptative : réglage dynamique entre formation serrée et dispersion rapide
- Contraintes non holonomes : prise en compte des limites de braquage d'un robot différentiel (un vrai robot ne peut pas se déplacer latéralement)
- Coordination multi-échelle : fonctionnement simultané à l'échelle micro (évitement), méso (groupe local) et macro (trajectoire globale)
Plateforme matérielle
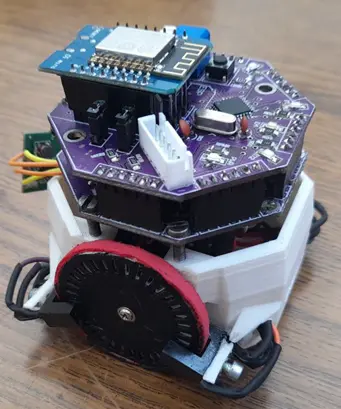
Un essaim de 15 robots conçu sur mesure :
- cinématique différentielle (deux roues motrices) ;
- un microcontrôleur ARM Cortex-M4 par robot ;
- réseau maillé sans fil à 2,4 GHz ;
- boucle de contrôle à 100 Hz pour la coordination en temps réel ;
- batterie Li-Po : 4 heures d'autonomie.
Expériences
Démonstrations :
- maintien de formation dans des environnements encombrés ;
- planification de mouvement à l'échelle (jusqu'à 15 robots) ;
- densité d'essaim adaptative pour franchir les obstacles ;
- robustesse aux pannes de robots (dégradation progressive).
Impact et applications
- Recherche et sauvetage : exploration autonome de terrains inconnus
- Surveillance environnementale : réseaux de capteurs distribués
- Art et spectacle : sculptures dynamiques formées par des essaims
- Logistique industrielle : transport coordonné de marchandises en entrepôt
Ressources
- GitHub : swarm-robot_firmware (code embarqué)
État actuel
Preuve de concept démontrée ; développement mis en pause au profit de la thèse. Le code et la conception matérielle sont documentés pour de futurs étudiants.